065|Minimum Snap:把四旋翼轨迹变成可求解的平滑曲线
返回总览 · 上一篇:KinectFusion · 下一篇:DBoW
论文:Daniel Mellinger、Vijay Kumar,Minimum Snap Trajectory Generation and Control for Quadrotors,ICRA 2011,2520—2525。出版记录 · 六页原文文本存档 · PDF 存档入口。
先接住前作的问题
轨迹优化强调平滑与避障,四旋翼还需要把位置高阶导数映到姿态和输入。本篇利用平坦性设计minimum-snap轨迹;TOPP-RA可对照理解时间分配为何是另一个问题。
五个前置概念
- 微分平坦性:用一组输出及其有限阶导数恢复状态和输入。
- Jerk 与 snap:分别是位置三阶和四阶时间导数。
- 二次规划:二次目标配合线性约束的优化形式。
- 时间参数化:规定沿路径各位置什么时候到达。
- 前馈与反馈:前馈利用参考及模型,反馈利用实际误差修正。
一、问题设定:穿过航点的四旋翼轨迹怎样同时照顾姿态和输入
让无人机依次穿过几个圆环,不能只连几条直线:在折点瞬间改变速度方向,需要无限大的加速度。即便让位置曲线看起来圆滑,姿态和电机输入仍可能变化过猛。
2.1 为什么不能独立指定所有姿态
普通四旋翼的总推力沿机体特定轴。要水平加速,就必须倾斜机身;横滚、俯仰和位置加速度并非可以随意独立选择。
论文状态包括位置、速度、姿态、角速度,控制量是总推力与三轴力矩。规划输入则压缩为位置和偏航角关键帧,以及走廊、时间和导数条件。跟踪器根据当前状态与参考轨迹产生实际指令。
这里没有奖励函数或回合学习。轨迹生成以优化条件结束,实际飞行以到达关键位置或完成循环任务评价。规划成功也不意味着感知、通信与执行全部成功。
2.2 模型假设是能力边界的一部分
§II 认为电机动态相对于刚体运动足够快,控制建模中可以忽略其滞后。质量、惯量、推力系数等用于从轨迹还原控制量。
这有利于形成简洁可解问题,但高速气动、输入饱和、负载变化和状态估计延迟仍可能破坏预测。论文使用外部动作捕捉,因此不能把结果介绍成纯机载感知的未知环境自主飞行。
二、用微分平坦性连接位置导数与minimum-snap目标
3.1 平坦输出如何决定推力方向
选择 。在理想平动模型中:
是位置, 为机体推力轴, 为总推力。给定加速度及偏航参考,可以构造期望姿态;继续求导可获得角速度、角加速度与力矩需求。
“平坦”不是无人机只能在平面飞,而是状态和输入能够由少量输出及有限阶导数代数恢复。该恢复存在奇异情形,例如所需推力向量趋于零,不能把公式分母视为永不出问题。
3.2 最小 snap 不是最小能耗
目标的教学表达为:
位置四阶导数与偏航二阶导数来自论文 §V 的选择。它们和输入的代数关系使这一目标有控制意义,但不意味着最小化电池能量、电机热量或所有输入峰值。
一个简单反例是悬停:位置各阶导数为零,snap 成本为零,但电机仍要持续产生重力补偿推力并消耗电能。优化目标不能与没有测量的物理量直接等同。
3.3 为什么固定时间后能写成 QP
每段用 表示。求导对系数是线性操作,导数平方积分于是成为 。指定航点、起终点导数、段间连续性,以及指定时刻的线性位置范围,都可组织为线性约束。
因此,在固定分段时间与相应线性约束下,系数优化是凸二次规划。若把全部分段时间一起作为变量,矩阵也随时间变化,就不再能用“一个凸 QP”概括整个问题。
论文并未证明任意真实电机约束、任意障碍形状都自动变为线性约束。最终仍需通过平坦映射检查所需控制量,识别模型和可执行性的限制。
3.4 走廊与时间分配
§V.B 在航点连线周围约束横向偏离,并在有限中间时间点加入线性不等式。这能让曲线朝安全区域收缩,但有限点约束不构成任意连续时刻的通用安全证明;实际应用还要考虑机体外形、插值越界和跟踪余量。
§V.C 保持总时间不变,调整各段分到的时间,每次重新求解系数优化。这样能把时间从容易的直行段分给困难转弯段。外层采用数值方向导数与回溯搜索,不能把单个实例的收敛称作全局最优时间分配证明。
存档对段数符号和方向向量分母的呈现容易混淆。独立教学写法是:若共有 段,给一段增加 ,其余 段各减少 ,总时间恰好不变;还需保证所有段时间为正。这里不据解析文本断言原印刷公式有误。
3.6 控制实现与稳定性证明必须分开
§IV 用位置、速度误差构造期望合力,并将它投影到实际推力轴;姿态误差采用旋转矩阵表达。
作者引用了相近控制器的稳定性结果,但同时指出那些证明需要额外前馈、补偿项、特定增益与模型假设,自己的实现并不完全满足。因而本篇把“非线性控制器的实测跟踪效果”作为实验结论,不写成“该实现已经得到无条件全局稳定性证明”。
多给一倍时间,为什么snap代价会降128倍
设固定空间形状为 ,归一化时间 ,实际轨迹 。四阶导数满足 ,所以 。教学例时长翻倍,代价变为原来的 ;速度和加速度却只分别缩为一半、四分之一。
因此若自由选择总时长却不加时间代价或约束,单纯“最小snap”会偏向无限慢,固定段时间的凸系数优化与段时间分配必须分开。平滑也不自动保证推力、姿态或走廊约束,仍需通过平坦性映射检查输入。
本篇与CHOMP是平滑轨迹优化的平行路线;TOPP-RA则在已给几何路径上改变时间规律,是教学对照。原论文第V–VI节PDF将固定总时间的段分配与Vicon辅助穿环共同验证,故实机成功证明的是这条整体链在所测设置的效果,不能单独证明snap是普遍最优能耗指标。
位置导数映到姿态和输入,段时长因而是动力学问题的一部分。下面检查多项式连接与时间参数,再读真实圆环飞行所用条件。
三、求分段多项式,检查时间分配与连接条件
3.5 教学伪代码
输入:位置/偏航关键帧,安全走廊,总时长,模型参数
初始化每段持续时间
重复外层时间分配,直到预算或改进阈值:
    根据当前各段时间构造多项式 snap 成本矩阵
    加入航点、边界导数和段间连续性条件
    在指定中间时刻加入走廊限制
    解系数二次规划,得到参考曲线
    若优化时间分配:估计保持总时间的成本变化方向
    以回溯搜索更新正的段时间
用平坦映射计算推力、姿态及其导数需求
检查模型内输入限制、连续轨迹余量及预期跟踪误差
飞行时:读取状态,计算位置/速度与姿态误差,反馈跟踪
输出:参考轨迹和实际执行记录
伪代码中的输入限制、连续轨迹余量及预期跟踪误差检查,是工程化教学补充,不代表原论文已提供完整鲁棒安全验证工具。
自构、未运行的小例子
两段路径总共四秒:第一段长而直,第二段短却要急转。只按距离分配时间,可能给第二段太少时间,导致姿态变化激烈。适当减少第一段时间、增加第二段时间,有可能降低整体 snap,即使总完成时间不变。
这个例子说明优化器关注的是导数变化,不是机械地让每米耗时相同。是否真的改善飞行,还应检查推力峰值和实际跟踪。
四、读静态圆环和抛出圆环飞行实验
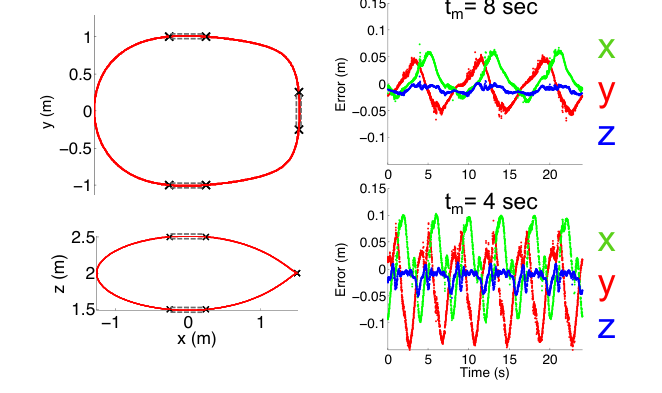
读图:左侧是同一轨迹的不同空间投影,右侧上下比较不同运动时间的跟踪误差。更短运动时间会放大执行困难,几何路径相似不表示动态跟踪同样精确。
实验设置
最小 snap 的参考走廊约束与真实飞行跟踪误差来自不同实验条件;后续博士论文新增结果不归入这篇会议文。
以下来自 §VI,区分轨迹参考约束与实际飞行误差。
| 项目 | 设置或证据范围 |
|---|---|
| 平台 | Ascending Technologies Hummingbird |
| 状态来源 | Vicon 测位置、姿态、速度,机载陀螺仪提供角速度 |
| 动态任务 | 预测抛出圆环的轨迹,快速生成穿环参考 |
| 静态任务 | 连续穿过三个固定圆环,六个关键帧 |
| 动态任务时间 | 0.9 秒参考轨迹;圆环运动使用二次空气阻力模型预测 |
| 静态速度对照 | 同一路线分别按 8 秒与 4 秒执行,图 6 展示 24 秒记录 |
| 评价指标 | 各轴位置跟踪误差、速度与姿态变化、实际穿环演示 |
| 预算与重复 | 未报告统一求解耗时表、独立任务次数、公开种子或成功率置信区间 |
读图:右侧两个时间设置的误差幅度不同,比较时需要同时读取飞行周期标签;左侧给出了同一空间轨迹的两个投影。
这些实验检验模型化轨迹能否被真实设备跟踪。没有和大量不同规划器在等算力、等调参预算下比较,所以不能据此声称普遍优于所有其他无人机规划方法。
5.1 图 2:加入走廊改变曲线
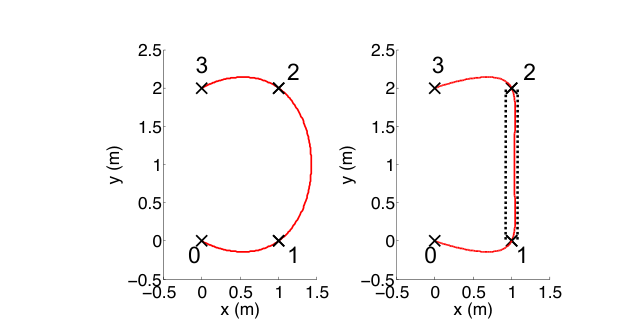
读图:左图只规定航点,右图额外限制中间通道;约束改变了整条曲线形状。
正文例子采用 0.05 米走廊参数与八个中间约束点。它展示约束如何改变无约束的最小 snap 曲线,支持优化器能够表达这种局部空间要求。
它不是复杂地图中连续碰撞检测的统计证明,也没有证明八个采样点对所有轨迹次数和障碍厚度都足够。
5.2 图 3:时间分配可以降低成本
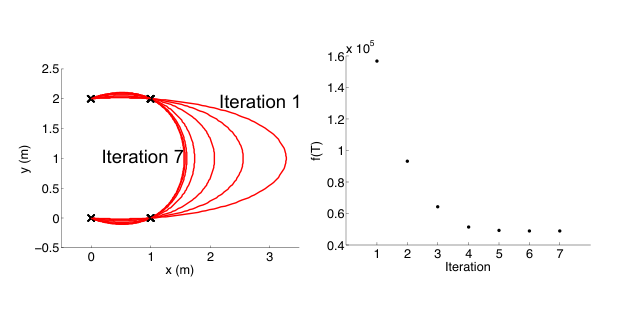
读图:右图按迭代次数记录目标变化,不能把该次数当作飞行时间。
同样航点和总时间,重新分配各段时间后,展示实例在七次迭代后得到较低目标。它支持外层时间调整有实用价值,却不能证明目标就是最短飞行时间,或外层搜索总能得到全局最优。
5.3 图 4、5:快速穿过抛出的圆环
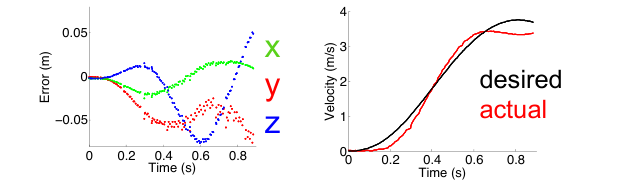
读图:位置误差与速度响应分两幅给出,需按各自单位读数。
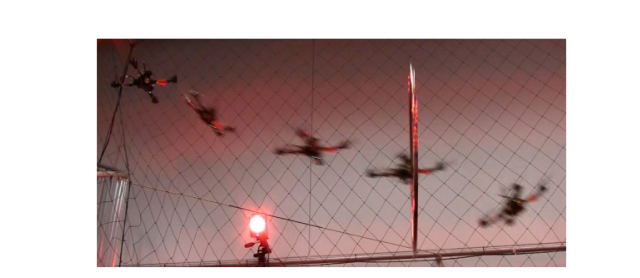
读图:重叠机身显示同一次运动的连续姿态,不能据此读出多次重复试验成功率。
§VI.A 描述所展示最远拦截位置下,各方向误差小于 8 厘米,速度达 3.6 米/秒,俯仰达到 60°。这些数字说明超出小姿态悬停附近的实际能力。
“最坏位置”指作者指定拦截区域中的条件,不是所有扰动和所有飞行的最坏情况上界。未给独立试验总数,不能从这段话计算可靠成功率。
5.4 图 6、7:速度与精度存在权衡
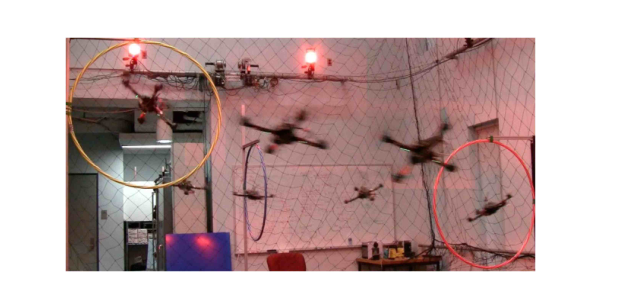
读图:圆环给出了场景约束;照片是该次实机穿越展示。
静态穿环的快版本速度最高约 2.6 米/秒、横滚和俯仰可达 40°。正文将快慢对照解释为速度与精度权衡,周期误差展示重复动作中的相似行为。
穿环段参考走廊为 1 厘米,并不意味着真实无人机的误差小于 1 厘米。参考曲线约束、实际跟踪误差及圆环物理余量是三个不同量。
五、保留执行能力、连续安全与模型误差
作者贡献是把平坦性、最小 snap 轨迹、走廊约束、时间缩放和非线性跟踪组织成可用于敏捷飞行的流程。
实验支持是在动作捕捉与指定场景下能够执行快速穿环,并展示时间缩放带来的精度权衡。本文分析认为,迁移到机载定位时应重新测量延迟、失锁、地图误差与输入饱和,不能只复用原文速度数字。
时间放慢会按不同阶数降低导数,例如时间扩大两倍,速度减半、加速度变四分之一、snap 变为十六分之一。这有助于降低动态需求,但“足够慢满足所有安全约束”过于宽泛:它不能修复穿墙几何、错误地图、不可持续悬停的电机或电池不足。
最小 snap 的长期价值是一种可解释且方便优化的轨迹表示。它不代替任务级路线搜索、可靠感知或接触与碰撞安全检查。
六、追问:若两段路径形状固定,总时长应该怎样分给两段才降低snap代价?
若两段路径形状固定,总时长应该怎样分给两段才降低snap代价?
参考答案:先作一个可手算的受限教学问题:两段可独立缩放的归一化形状固定、端点导数条件相容,只优化正时长 。由正文尺度律,代价为 ,其中 是各归一化形状的四阶导数平方积分。对 求导,驻点满足 ,即 。若 ,就应按2∶1分配,而非均分;代价的二阶导数为正,故这个简化问题的驻点是最小值。Modern Robotics的路径—时间分离帮助确定哪些量固定。原论文外层还会重新求系数并受连接和约束影响,上式不是其一般闭式解。
七、把几何轨迹与时间安排分开求解
- 教学联系:TOPP-RA:先算哪里还能刹住,再决定哪里可以加速。把固定路径的时间分配单独作为受约束问题。
八、自测与参考答案
问题 1:为什么最小 snap 不是最小能耗?
答案:它压低位置四阶导数平方,和力矩需求有关,却没有直接积分电功率。悬停的 snap 为零但仍耗电,已足以说明两个目标不同。
问题 2:固定分段时间时是凸 QP,为什么整个时间优化不能也叫凸 QP?
答案:系数子问题的矩阵在给定时间后固定;改变分段时间时,成本与约束矩阵也随之变化。外层需反复调用子问题并搜索配时,子问题的凸性不自动传递到整个嵌套问题。
问题 3:1 厘米走廊与 8 厘米跟踪误差是否矛盾?
答案:它们来自不同实验条件,而且分别描述参考曲线约束与真实执行误差。即使同一实验也应分别考虑:安全余量必须覆盖机体外形、参考偏差、定位误差和跟踪误差,不能把规划器的数值约束当作真实系统误差上界。