068|iSAM2:把不断增长的SLAM问题变成局部树更新
原论文: iSAM2: Incremental Smoothing and Mapping Using the Bayes Tree,Michael Kaess、Hordur Johannsson、Richard Roberts、Viorela Ila、John Leonard、Frank Dellaert。本文解读2012年IJRR期刊版;期刊在线发表于2011年12月,另有2011年ICRA先行论文。期刊链接 · 作者全文。
先接住前作的问题
iSAM能增量更新线性分解,非线性重排和重线性化仍可能触及大范围。iSAM2把分解转为Bayes tree编辑。
五个前置概念
理解本文需要的五个概念:
- 因子图:用局部函数连接变量,表达测量如何约束状态。
- 高斯—牛顿:线性化残差并迭代求解局部最小二乘。
- 消元与填充:消去变量会在剩余变量之间产生新联系。
- Bayes树:用条件概率团组织消元结果,暴露可复用结构。
- 回代:已有三角分解后,按依赖关系恢复变量增量。
一、问题设定:新增约束怎样只重建受影响的稀疏估计结构
机器人每走一步,就多一个位姿和若干测量。最准确的做法之一是保留历史位姿与地图,把所有约束联合优化;但每一步从头求解全部历史,计算会越来越重。原版iSAM可以增量更新矩阵,却仍需要周期性的重排序和重新线性化。
研究背景与问题定义
这是一篇状态估计与稀疏优化论文,不是强化学习论文。没有策略、奖励或训练回报;输入是传感器处理后得到的测量因子,输出是机器人轨迹和可选地标的估计。数据关联通常已经由前端处理,iSAM2并不自动判断“这次看见的是不是过去那个地标”。
变量集合 可包含位姿和地标。测量 约束其中一个小子集 。高斯噪声假设下,最大后验估计可以写成加权非线性最小二乘:
是测量预测, 是噪声协方差,平方范数给不同方向与测量不同权重。通常还需一个先验固定全局坐标自由度,否则整体平移或旋转不会改变相对测量,系统可能奇异。
全量平滑保留过去状态,能够用后来的回环修正早期轨迹。困难在于:新增约束影响哪些变量?何时旧线性近似已不可靠?变量按什么顺序消去才不会产生大量填充?这些就是本文的研究对象。
二、以Bayes tree管理消元与流动重线性化
iSAM2的关键是把稀疏矩阵分解解释成一棵 Bayes tree。新测量到来时,找出受影响的树部分,重建它,并把未变的子树接回。再根据估计变化决定哪些变量需要重新线性化,按需回代更新状态。
1. 从因子图到Bayes树
在线性化点 附近,用局部增量 近似残差:
是白化后的稀疏雅可比, 是负残差; 表示把切空间增量映射回位姿等变量,旋转不能简单当普通向量无限相加。
变量消元得到条件概率的乘积。Bayes树把它们组织为团:每个团包含自己的 frontal variables,以及作为条件的 separator variables,可写为 。全局密度由这些条件相乘构成。它与平方根信息矩阵的块三角结构相对应,不是用来存储地图几何的八叉树。
2. 更新树的上部,保留未变子树
新因子涉及某些变量,它们所在团及到根的祖先需要重新消元。把这部分恢复成因子图,加入新测量,重新排序、消元、构造新树,再接回未受影响的“孤立”子树。边界上的缓存因子也必须保留,否则过去子树的信息会丢失。
局部更新的依据是条件独立性,不是“离机器人远就忽略”。一个跨越地图的大回环,可能把很大的树部分联系起来;反之,有些几何上很近的变量在消元结构中并不便宜。
3. 增量排序与流动重线性化
消元顺序决定 fill-in:原先无直接连接的变量,可能因消元产生额外连接。iSAM2在受影响部分使用受约束的近似最小度排序,让近期访问变量倾向靠近消元末端、树根附近,为接下来的更新降低成本。最小填充排序本身一般很难,启发式不提供普遍最优保证。
非线性问题还要决定何时重新计算雅可比。若变量当前增量超过阈值 ,更新其线性化点并标记相关团。论文称为 fluid relinearization。它不是完全放弃重线性化,而是避免每次对所有变量统一执行。
另一个阈值 用于部分回代:树中传播的解变化足够小,就不继续深入该分支。控制解更新传播,控制线性模型刷新,二者不能混为一个“误差阈值”。不同量纲也需要合理尺度,米和弧度不能无解释地共用某个物理精度承诺。
输入:当前Bayes树、原始非线性因子、线性化点、上次增量
收到新因子与新变量:
    保存因子,并初始化新增变量
    根据增量阈值标记需要重线性化的变量
    合并新因子涉及的变量,找出相关团及其到根的路径
    移除这些团,保存未受影响子树与边界缓存因子
    在更新的线性化点重建所需线性因子
    对局部变量做受约束排序、消元,形成新的树上部
    接回原有子树
    从根向下回代,按变化阈值停止不必要传播
    返回线性化点加局部增量得到的轨迹和地图
以上重构原文算法4—8的逻辑。数学优化目标没有换,改变的是计算组织、线性化更新与求解近似。改进指标是时间、重新计算条目数和目标值接近程度,不是“使用更少环境交互学会任务”。
“局部改树”不等于“只会改变局部位置”
假设三个标量状态的条件分解为 。新因子只连接 时,前两个条件式可以保留,但 的最优值改变后,回代得到的 仍可一起移动。教学例条件均值关系 ,根从2变为3,则整条解由(0,1,2)变为(1,2,3),并不要求重新分解每个条件因子。
原文第5–6页将新增因子所触及团到根的路径移除重建,未受影响子树随后接回。这节省的是分解工作,不是强制远处地图保持原值。流形重线性化又多一层近似,阈值越宽松,计算越少但旧局部模型可能偏得更多。作者期刊稿Bayes tree更新部分
本篇直接承接iSAM;后作IMU预积分和LIO-SAM可以将其作为增量后端。大回环牵动高层团时,更新时间会突增,因此实时性应看尾部延迟,而不仅是均值。
受影响子树的编辑与阈值重线性化节约不同计算。下面检查两者怎样协同回代,再比较目标值、平均耗时和回环峰值。
三、编辑受影响子树,再按阈值回代
自构例子,未运行。 一辆车先走左侧房间,再走右侧房间。新里程计只连接最后两个位姿,可能只改树根附近。随后发现右侧房间其实与最早位置相连,就要沿相关祖先路径重新组织信息。左侧某些已消元的子树若条件关系没变,可接回使用;这不意味着左侧最终位姿绝不会改变,回代仍可能把新的边界条件传下去。
阅读范围:核对作者提供的期刊稿中§3—5、算法4—8、图 5–图 16与表 1;未独立复现,未重新计时,教学例子未运行。
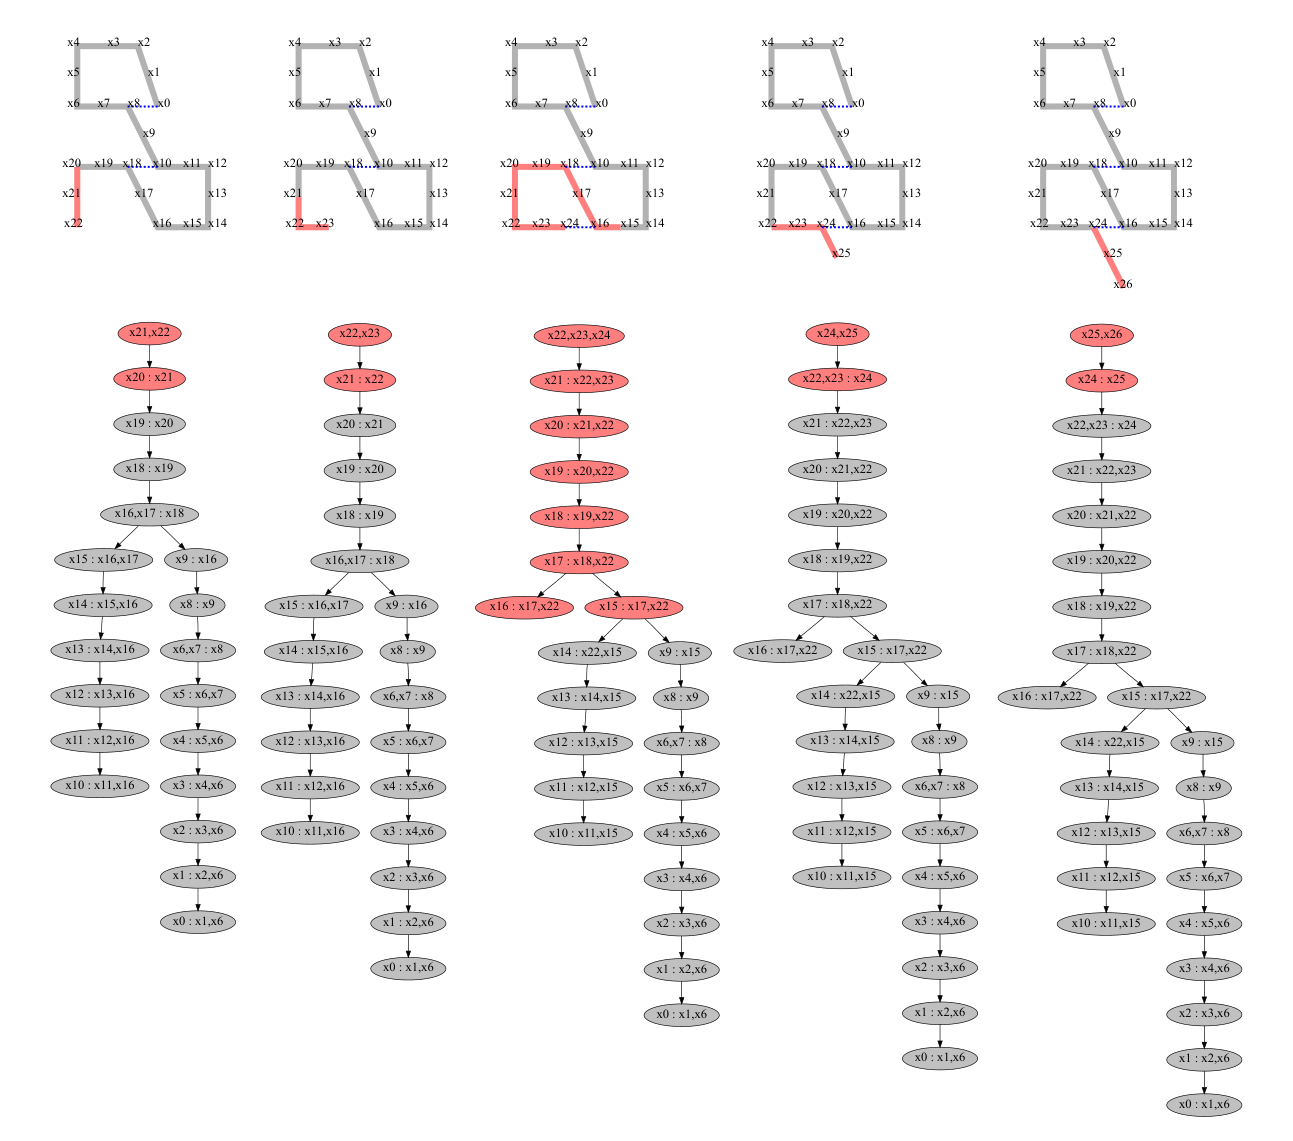
读图:红色部分标出需重新消元的范围,灰色子树可被复用。
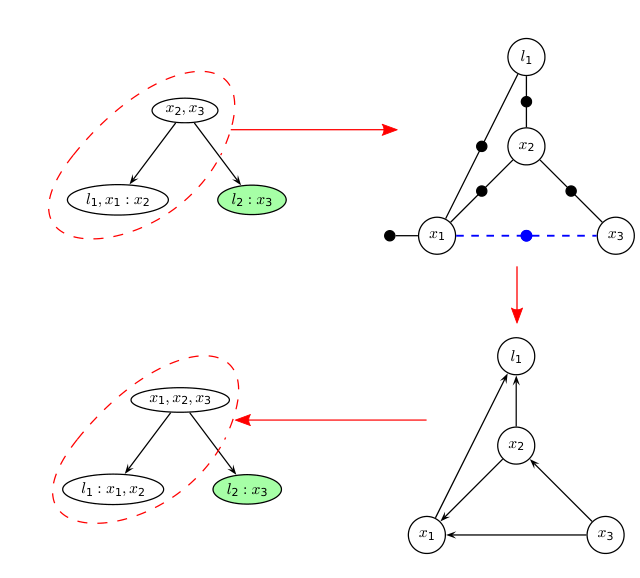
读图:按四个阶段追踪同一组变量,子树保留的是其条件关系。
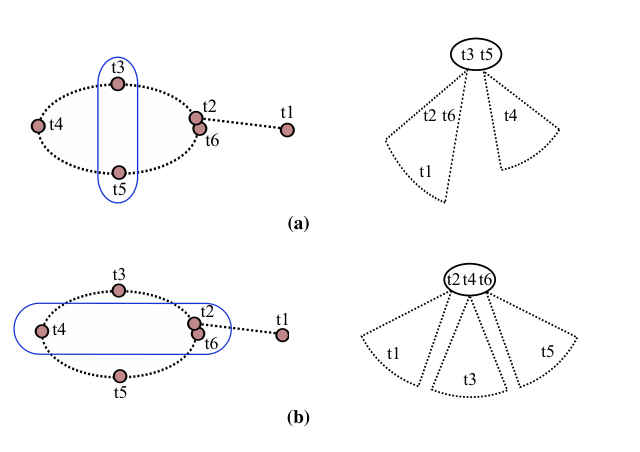
读图:蓝色椭圆所示变量组合改变团结构,排序会影响后续更新工作量。
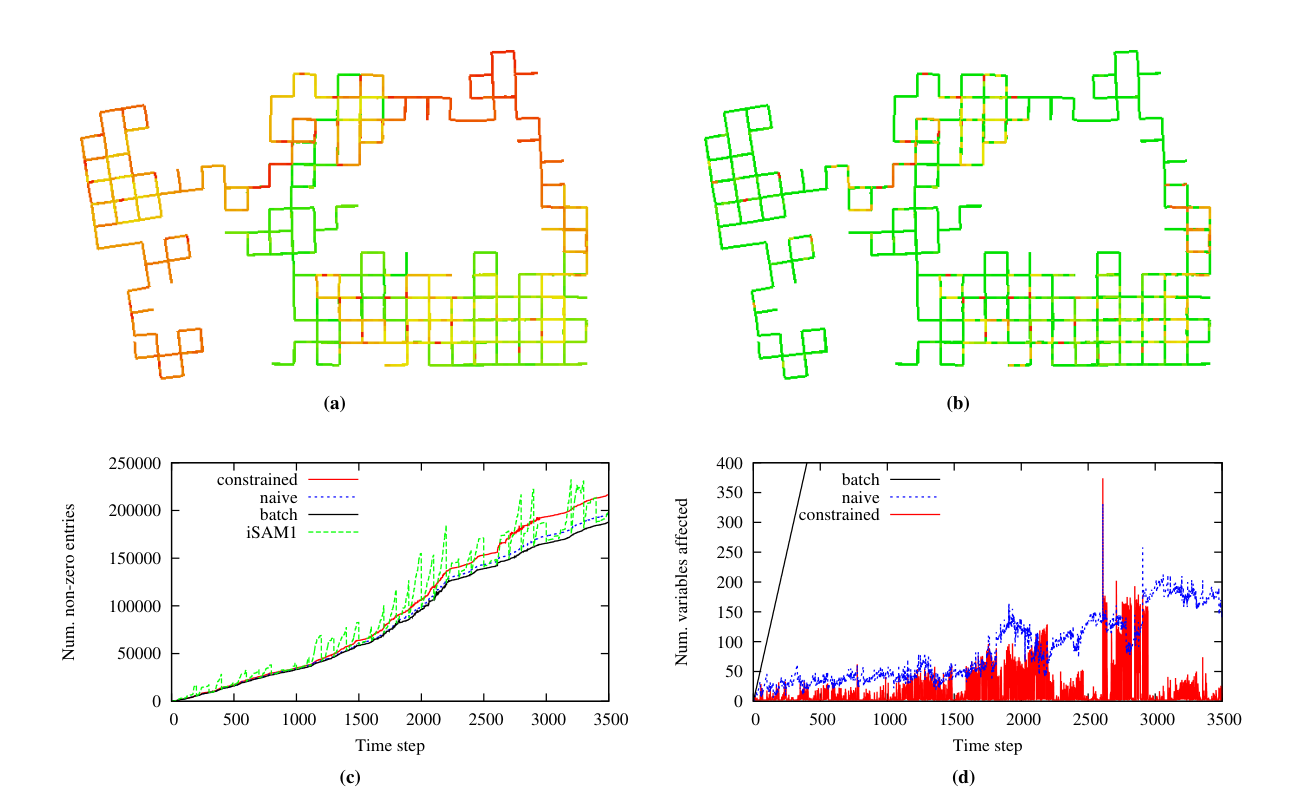
读图:填充量与受影响变量计数是计算工作指标,不是独立定位真值误差。
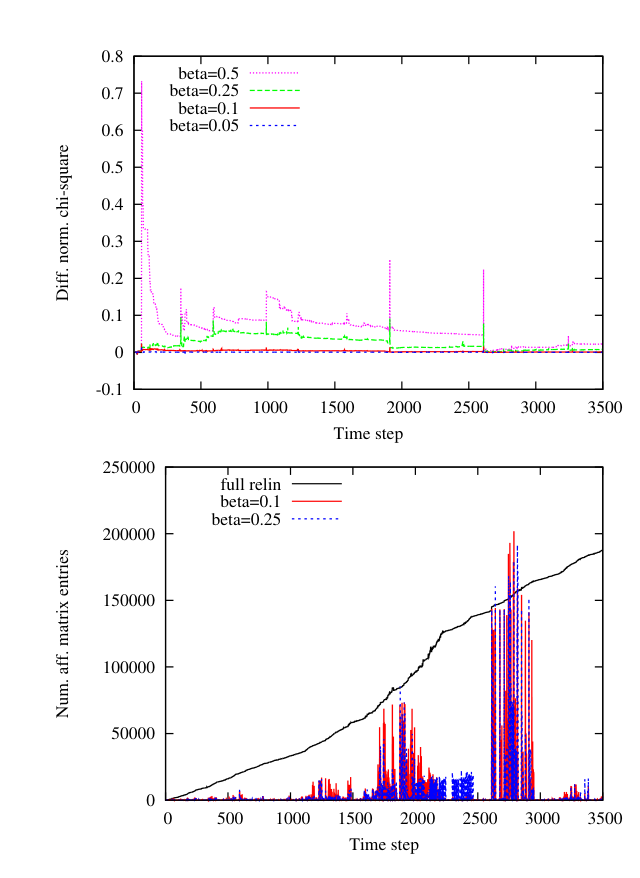
读图:较大的阈值可减少更新工作,但上图也需同时检查求解质量。
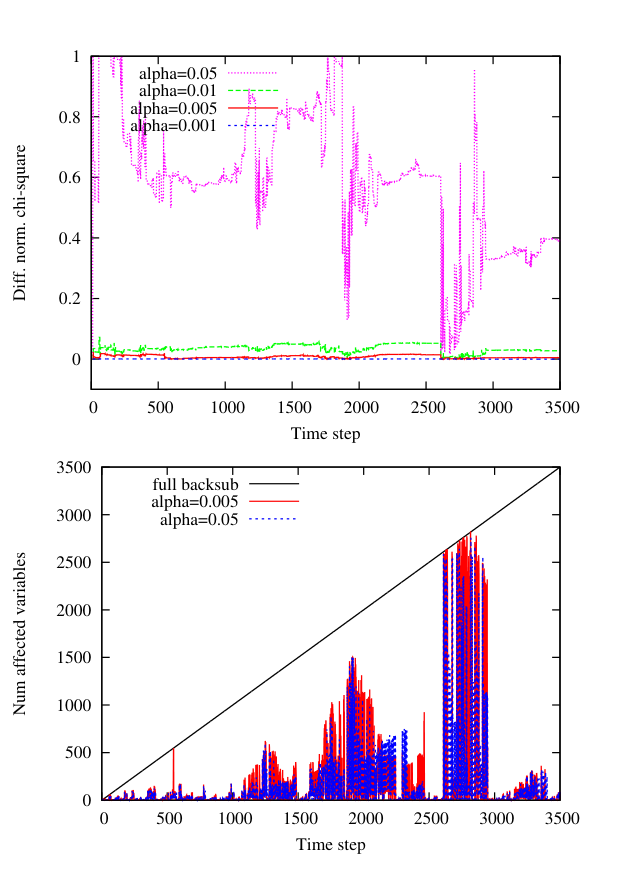
读图:两幅图把节省的工作和代价变化并列展示,不能只看速度一侧。
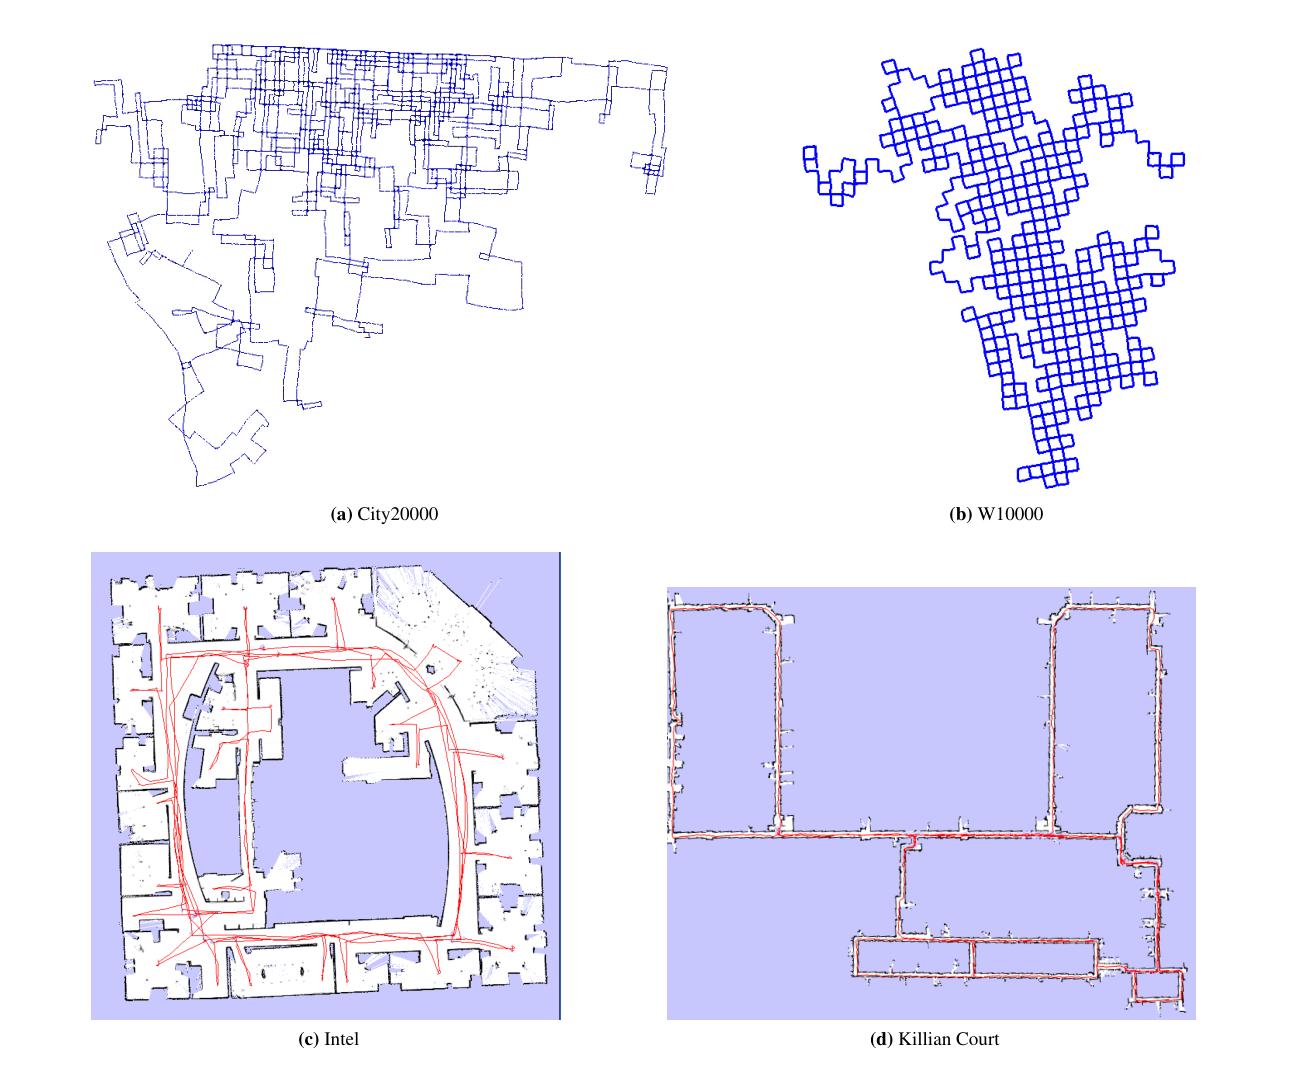
读图:这些是不同结构和规模的数据集,不能把跨数据集耗时当成同难度比较。
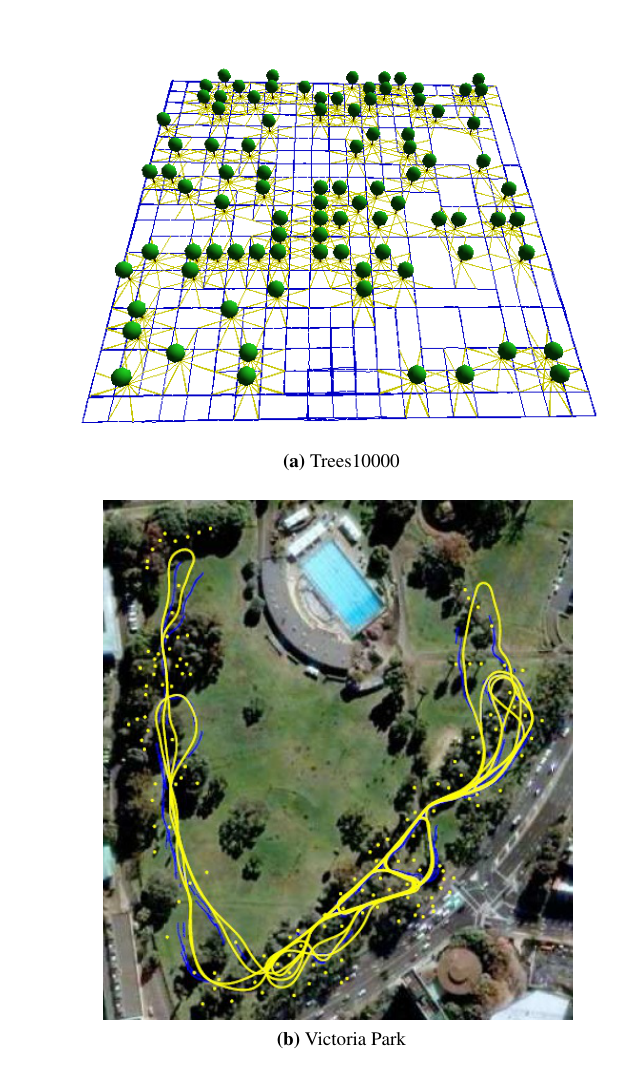
读图:上图为合成结构、下图为真实场景,两种证据的来源不同。
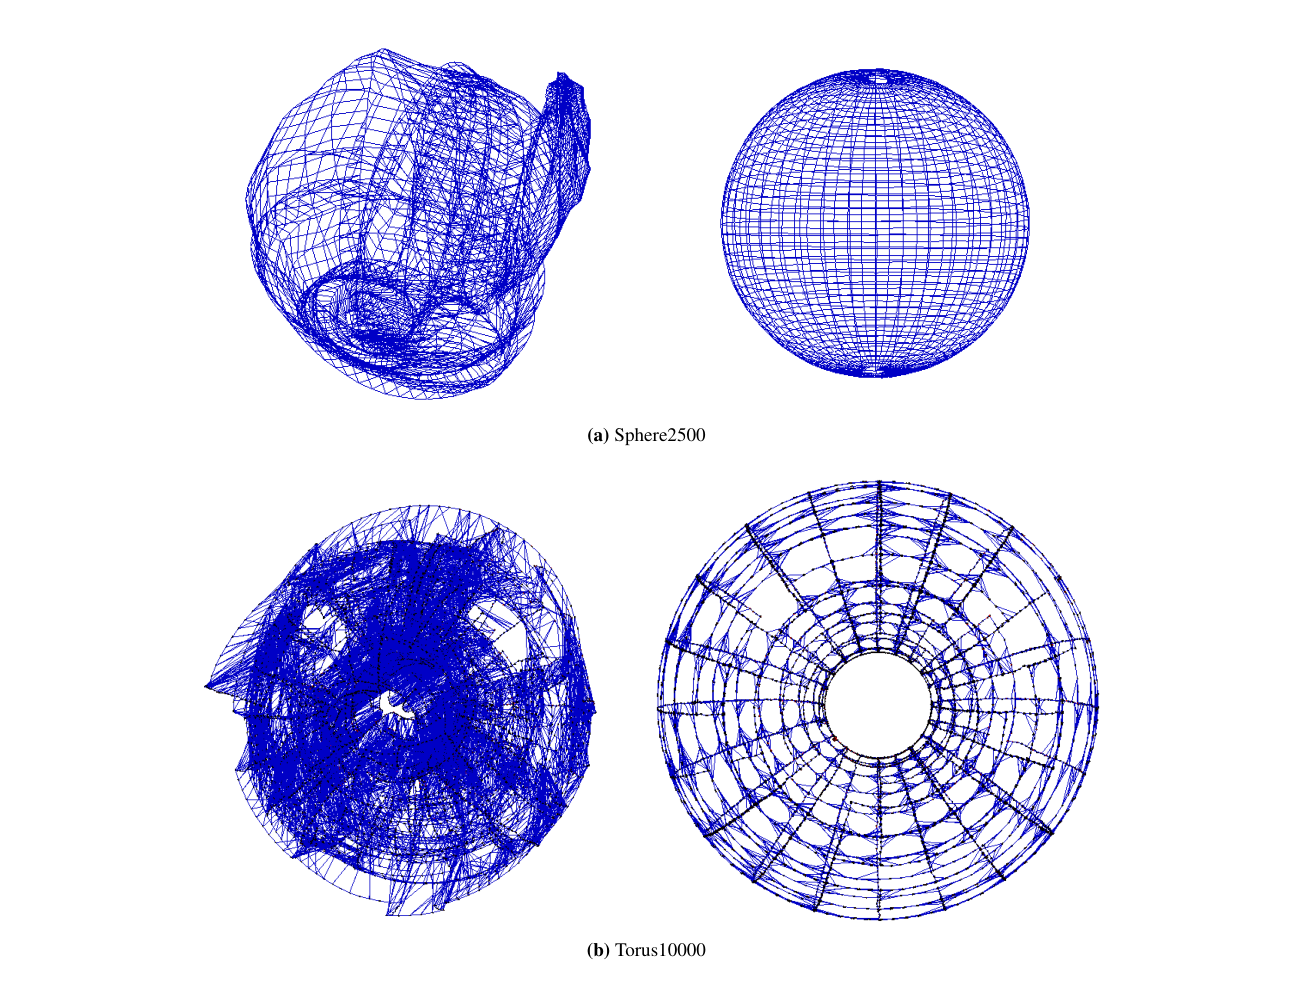
读图:左右的整齐程度对应优化前后几何,不能据此替代独立真值误差统计。
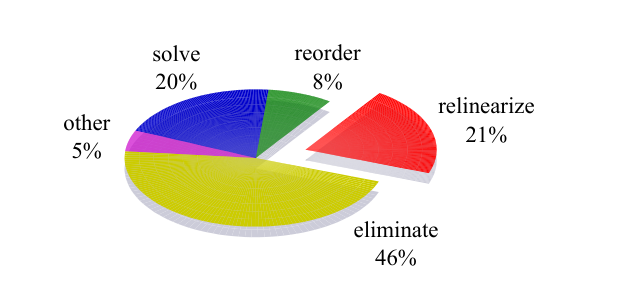
读图:扇区百分比说明该测量设置下的耗时构成,不是所有图问题的固定比例。
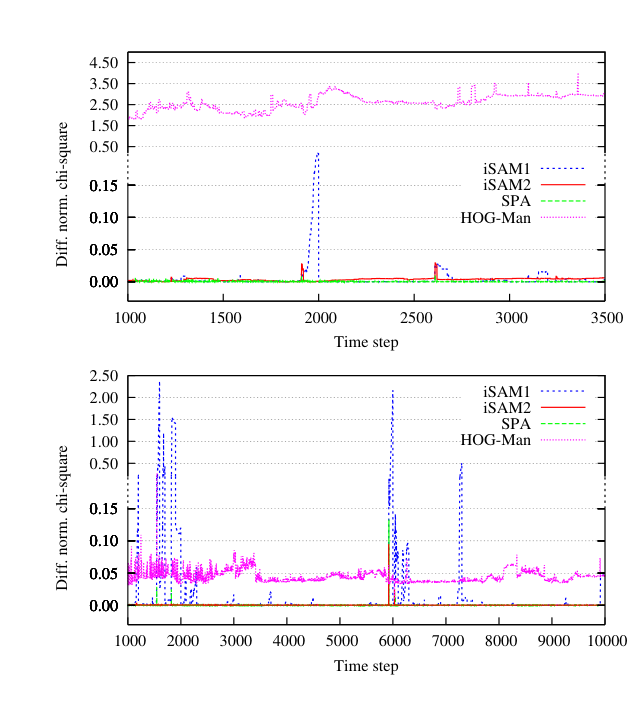
读图:参考解是同一目标充分优化后的结果,不是外部动作捕捉真值。
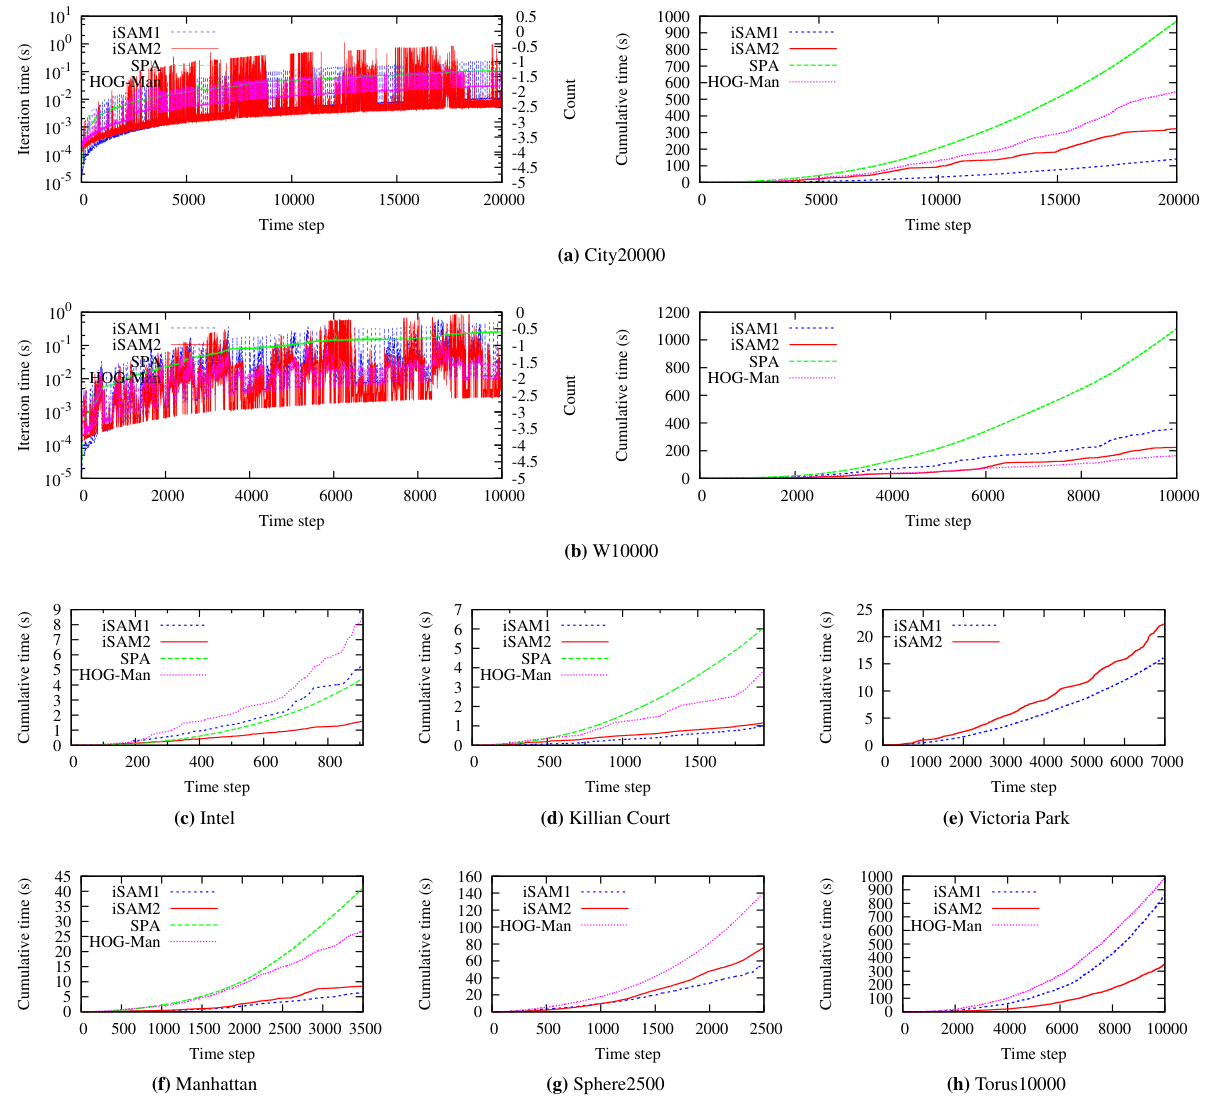
读图:前两组同时给出每步和累计时间,其余六组比较累计时间;同一幅图覆盖不同规模和结构的数据集,不能只凭第一组代替全部比较。
四、比较精度、更新成本与大回环峰值
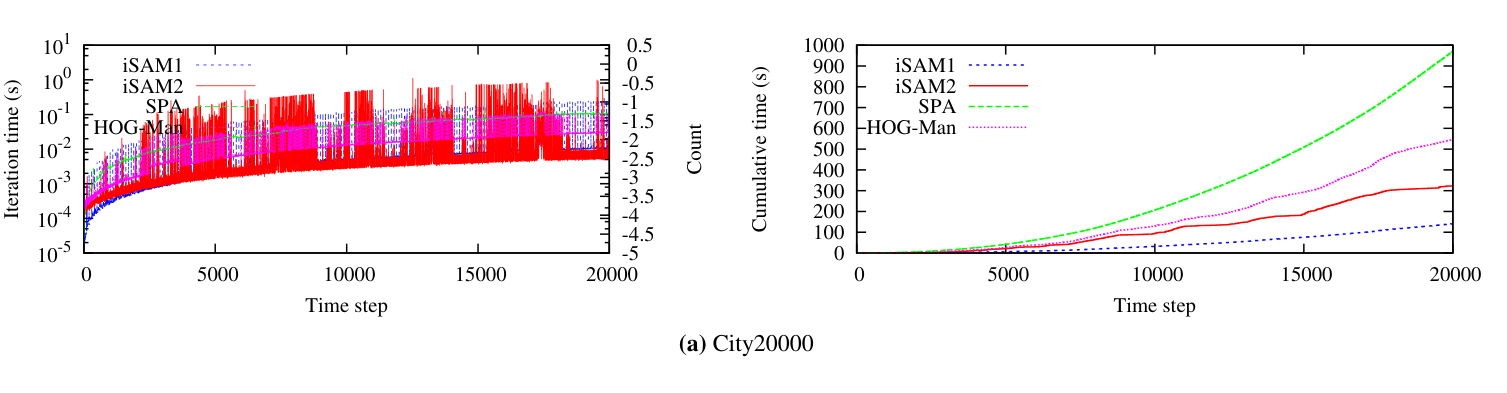
读图:左侧每步耗时有明显尖峰,右侧累计时间反映总工作量。City20000 的这个对照提醒我们:平均可在线与最坏延迟可满足控制期限是不同要求,也不能预设 iSAM2 始终最快。
实验如何验证方法
| 项目 | 原文设置 | 验证问题 |
|---|---|---|
| 二维位姿图 | City20000、W10000、Manhattan、Intel、Killian Court | 图规模和约束密度怎样影响增量成本 |
| 带地标问题 | Trees10000、Victoria Park | 不只适用于纯位姿图 |
| 三维问题 | Sphere2500、Torus10000 | 大范围三维旋转下的非线性求解 |
| 对比 | iSAM1、HOG-Man、SPA;部分不支持某类问题 | 同输入约束上的效率与目标值 |
| 硬件 | Intel 1.6 GHz i7-720笔记本;iSAM2单线程C++研究实现 | 这是特定实现的墙钟测量 |
| iSAM2参数 | ;每10步检查重线性化 | 速度与近似精度折中 |
| 排序与求解 | CCOLAMD;论文实现使用团内Cholesky方案 | 不把抽象QR推导当唯一实现 |
| 指标 | 每步时间均值、标准差、最大值;总时间;归一化 | 同时检查平均速度、延迟峰值与约束拟合 |
论文§5明确提醒实现差异会影响速度,所以还测量受影响变量及稀疏矩阵重新计算条目。表 1的时间标准差描述各增量步骤的运行波动,不应自动解释为多随机种子重复实验的方差。本文未逐项确认额外重复运行次数。
结果:证据到底有多强
证据1:图 5–图 6解释局部性的来源。 新回环只要求重建树的一部分,未影响子树能够复用。这是算法结构示例,说明为什么可以节约计算,不是任何SLAM图都只改固定大小区域的证据。
证据2:图 8–图 10分开检查排序与阈值。 图 8比较增量排序导致的填充及受影响变量;图 9研究重线性化,图 10研究回代阈值。Manhattan上小阈值能够维持接近充分求解的目标值并减少工作量。不能据此把同一阈值无条件迁移到不同单位、噪声和图结构。
证据3:表 1并没有“全面更快”。 Intel上iSAM2总时间1.59秒,iSAM1为5.28秒,约节省69.9%;Torus10000为352对864秒。但City20000是323对141秒,iSAM2反而更慢;W10000上HOG-Man164秒比iSAM2的224秒快。重线性化提高精度,也可能多付计算,必须与精度一起比较。
证据4:表 1与图 14展示延迟峰值。 City20000中iSAM2平均每步16.1毫秒,最大1125毫秒。平均看起来可在线运行,不意味着严格实时控制期限都满足。大回环、较大重建区域与实现常数都会影响峰值,移植到机器人时需要缓冲或异步架构。
证据5:图 16的“真值”是优化参考解。 图中参考线来自每步充分迭代到收敛的最小二乘估计,比较的是归一化差异,不是外部动作捕捉真值。iSAM2更接近它,支持求解质量;错误的数据关联或噪声模型即使被精确优化,也可能得到错误地图。小尖峰与每10步重线性化的安排有关。
五、检查近似阈值和非线性收敛条件
局限也来自同一结构。图越来越大,历史状态与因子仍需存储;作者明确说无限运行的“永久SLAM”仍是开放问题。大回环可能影响广泛变量,一般复杂度上界并非常数。初始化足够好、局部线性近似有效及高斯测量模型,都是解释结果的重要条件。
本文的进一步分析:后端拟合优良不能替代前端可靠性;离群回环可能让求解器迅速而精确地优化错误问题。接入系统时,还需单独处理鲁棒损失、数据关联、异常测量和生命周期管理。这些不是本文已经解决的全部功能。
六、追问:把重线性化阈值调大后速度提高,应怎样确认付出的精度代价?
把重线性化阈值调大后速度提高,应怎样确认付出的精度代价?
参考答案:固定因子、初始化和数据顺序,比较最终目标、状态误差及需要更新的变量范围,而不能只报告平均时间。阈值决定哪些变化暂时不重算,大回环可能放大这项取舍。接近充分迭代结果是实验结论,不能当所有阈值的保证。
七、让高频测量与增量后端配合
- 模块组合:IMU 预积分:把高频惯性测量压缩成可以反复优化的约束。用预积分减少惯性因子内部的重复计算。
- 模块组合:LIO-SAM:让激光、惯性、GPS 与回环共同解释运动。在激光惯性系统中作为增量后端使用。
八、自测与参考答案
问题1:为什么保留未修改子树,不等于忽略它们的历史信息?
答案:子树已经编码为条件关系,并通过缓存的边界因子影响重新消元的区域。新树接回它们后,新的边界估计仍可通过回代影响内部变量。复用的是计算结果和条件结构,不是删除过去观测。
问题2:iSAM2目标值接近参考最小二乘,为什么不能证明地图接近真实世界?
答案:参考解只保证更充分地满足输入因子。若回环关联错误或协方差不合理,目标本身就偏离真实问题。应另用独立真值轨迹或几何测量评价地图,而不能把优化残差当物理真值误差。
问题3:平均每步16.1毫秒,能否据此接进要求每20毫秒必出结果的控制循环?
答案:不能。论文同数据集最大步骤超过一秒,平均速度不约束尾部延迟。必须实测最坏或高分位延迟,并考虑异步后端、预测状态或计算预算;这些系统设计不由平均值自动保证。