081|RoboCasa:把厨房仿真变成机器人数据工厂
原论文:RoboCasa: Large-Scale Simulation of Everyday Tasks for Generalist Robots,Soroush Nasiriany 等,2024。论文。
先接住前作的问题
MimicGen重用对象中心示范,但可生成数据的场景多样性仍取决于环境资产和任务结构。RoboCasa把厨房布局、物体和交互任务组织起来,再接示范扩增,追问丰富环境是否真的转成可迁移控制能力。
五个前置概念
五个前置概念:仿真资产包含视觉、几何及物理属性;行为克隆拟合示范动作;对象中心重定向保持手与对象的关系;拒绝采样丢弃不满足条件的尝试;组合任务要求技能按状态衔接。
一、问题设定:厨房场景多样性怎样变成可用训练经验
真实厨房中的物体、布局和设备很多,逐个遥操作收集示范成本高;如果仿真只有几个桌面任务,也难以支撑通用控制研究。RoboCasa 建立多样化厨房、可交互资产和任务库,再用人类示范驱动 MimicGen 生成更多成功轨迹。
平台提供 25 个原子任务和 75 个组合任务。原子任务涉及抓放、门与抽屉、旋钮、杠杆、按钮、插入和导航;组合任务将它们串成厨房活动。“准备食物”并不意味着模拟了真实烹饪全过程,成功判据通常对应物体位置和设备状态。
策略读取图像、本体状态和语言目标,输出动作。环境真值用于生成轨迹筛选及评价,不能直接当作视觉策略输入。平台支持多种形态,主要学习实验却集中在 Franka 平台;模型支持与跨形态学习成功是不同成果。
二、连接可交互资产、任务定义与示范扩增
三种多样性分别改变什么
布局改变可达性与空间关系,纹理改变外观,物体模型改变几何与抓取方式。只换贴图不能证明机器人学会新接触动力学,只增加物体数量也不自动增加任务逻辑。
作者组合厨房布局与风格,使用生成工具补充纹理和三维资产,并人工筛选。生成模型是资产和任务构建助手,不是部署时发动作的控制器。
LLM 提议任务,人负责实现
语言模型提出厨房活动及技能组合,人再筛除不合理内容并实现任务。缺少设备、把按咖啡机按钮当成开酒瓶,都属于语义像任务但不满足模拟器能力的情况。
生成任务建议不等于自动完成环境、奖励、成功判据和数据采集。研究价值在于将语言构思接到可运行且可检查的物理任务,而不是把自然语言当成已经正确的程序。
对象中心的轨迹扩展
MimicGen 将示范拆为围绕对象的片段,在新场景中按对象位姿变换,再执行并保留成功结果。教学上:
是对象相对世界的位姿, 是末端相对世界的位姿。后两项获得旧示范中“手相对对象”的关系,再把它放到新对象上。实际生成还需要片段选择、插值、控制与成功筛选。
这一机制依赖已知子任务结构与参考对象。任务如果涉及绳子拓扑变化,刚体变换就可能失效。环境可以创建一种场景,不代表数据生成器能覆盖其中所有行为。
行为克隆优化什么
用一般概率策略表示:
是历史, 是任务语言, 是动作块。这鼓励模仿数据,并不直接优化动作优雅、安全或最终成功。成功轨迹如果仍抖动,策略也可能学到抖动。
三个层次要分开:数学上优化动作似然;机制上通过场景变化和重定向扩大覆盖;实验上评价闭环成功。最后一项需要实验,不能由前两项直接推出。
原子技能能做,并不意味着串起来就能做。教学设开柜技能总能打开门,但结束时夹爪停在柜口中央;取杯技能的训练初态却要求夹爪从侧面接近。两个技能在各自测试初态上都成功,连接后仍可能碰撞。组合缺口来自前一技能的终态分布与后一技能的训练初态不匹配,不只是语言规划顺序错误。
因此原子预训练后的组合微调,检验的是状态交接、历史信息和新协调一起带来的难度。原文组合任务仍弱,并承认成功生成轨迹存在抖动和碰撞;只按最终成功筛选,未必留下足够优质的交接过程。原文组合任务实验与结论
教学例子与前置概念
自构例子,未运行:抓杯子任务中,第一组换 100 种纹理,第二组改变杯口、把手几何,第三组同时变化。分别测试未见纹理、未见几何、两者一起变化,记录成功、碰撞和抓后滑落。它能检验视觉多样性和可抓取几何的作用是否相同。
三、构建可交互厨房并按任务生成示范
布局、外观和物体可供不同维度的变化,任务逻辑规定实际交互。人类示范经MimicGen扩增后仍需训练既有行为克隆策略,资产生成本身不是策略学习。
建立布局、资产和可验证任务逻辑
采集原子任务示范,标注对象中心片段
重复生成:
    采样新场景、物体实例与位置
    按对象关系变换片段,执行候选轨迹
    若满足成功判据,保存完整轨迹
训练语言条件行为克隆
在未见实例与部分未见风格上闭环评价
组合任务:用目标示范微调原子任务预训练策略
真实任务:混合真机示范与仿真数据训练
四、把原子技能、组合任务和真机迁移分开
学习器主要是行为克隆,贡献首先在环境、数据与评价体系。实验支持大量生成数据能改善部分任务,同时给出鲜明的反面结果:组合任务仍然困难,真实迁移成功率也不高。
原图怎么读: 图7,原论文图注与图像。比较组合任务从头训练与用原子任务预训练后微调,两组仍使用目标组合任务示范。提高平均表现不等于已证明技能可以无需适配直接串联。
原文标注 CC BY 4.0。本页摘图仅保留图形区域并作栅格化;有面板重排的图另行注明,作者与原文入口见各图注。
原引用入口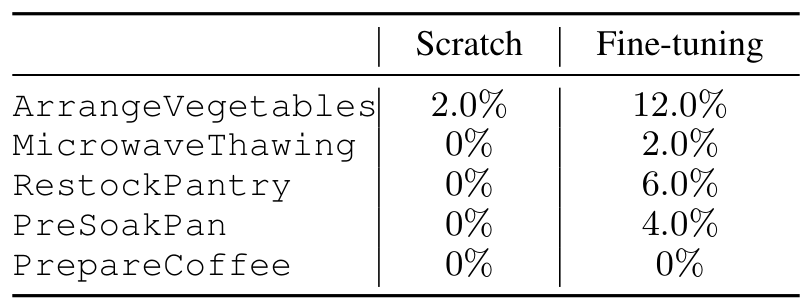
| 项目 | 设置 | 检验内容 |
|---|---|---|
| 平台资源 | 120 场景、2509 物体、100 任务 | 可研究的环境范围 |
| 人类示范 | 每个原子任务 50 条 | 基线和生成种子 |
| 主生成实验 | 24 任务,每任务最多 3000 条,共 72000 | 数据规模作用 |
| 发布资源 | 另有 28000 条使用生成物体的轨迹 | 发布与实验规模不同 |
| 仿真评价 | 每任务 50 次、5 场景、未见实例 | 闭环泛化 |
| 策略 | BC-Transformer,历史 10 步,预测 10 步执行 1 步 | 有记忆的多任务模仿 |
| 优化 | 附录 IX:500k 梯度更新 | 训练规模 |
| 真机 | 3 类抓放,各 50 条示范,3 个训练种子 | 协同训练与类别泛化 |
导航没有进入 24 个任务的生成规模实验。底座可移动,不能被解读为十万条自主移动操作经验。主实验的 72000 条与发布十万条也不是同一训练集。
平台支持高质量渲染,但大规模训练采用轻量 MuJoCo 渲染。展示图逼真,不等于每一训练帧都采用最高质量。
真机与模拟在控制器、频率、相机和基座位置上有差别,真实实验借助目标示范进行协同训练,不是纯仿真零样本部署。总数据不同的比较回答“加仿真数据有无帮助”,而非严格等预算的算法优劣。
五组证据及其边界
图6:规模趋势。 人类基线 28.8%,最大生成集 47.6%,相差 18.8 个百分点。小生成集为 26.3%,低于人类基线。因此结果支持规模足够时的收益,不支持每条生成数据都更有价值。
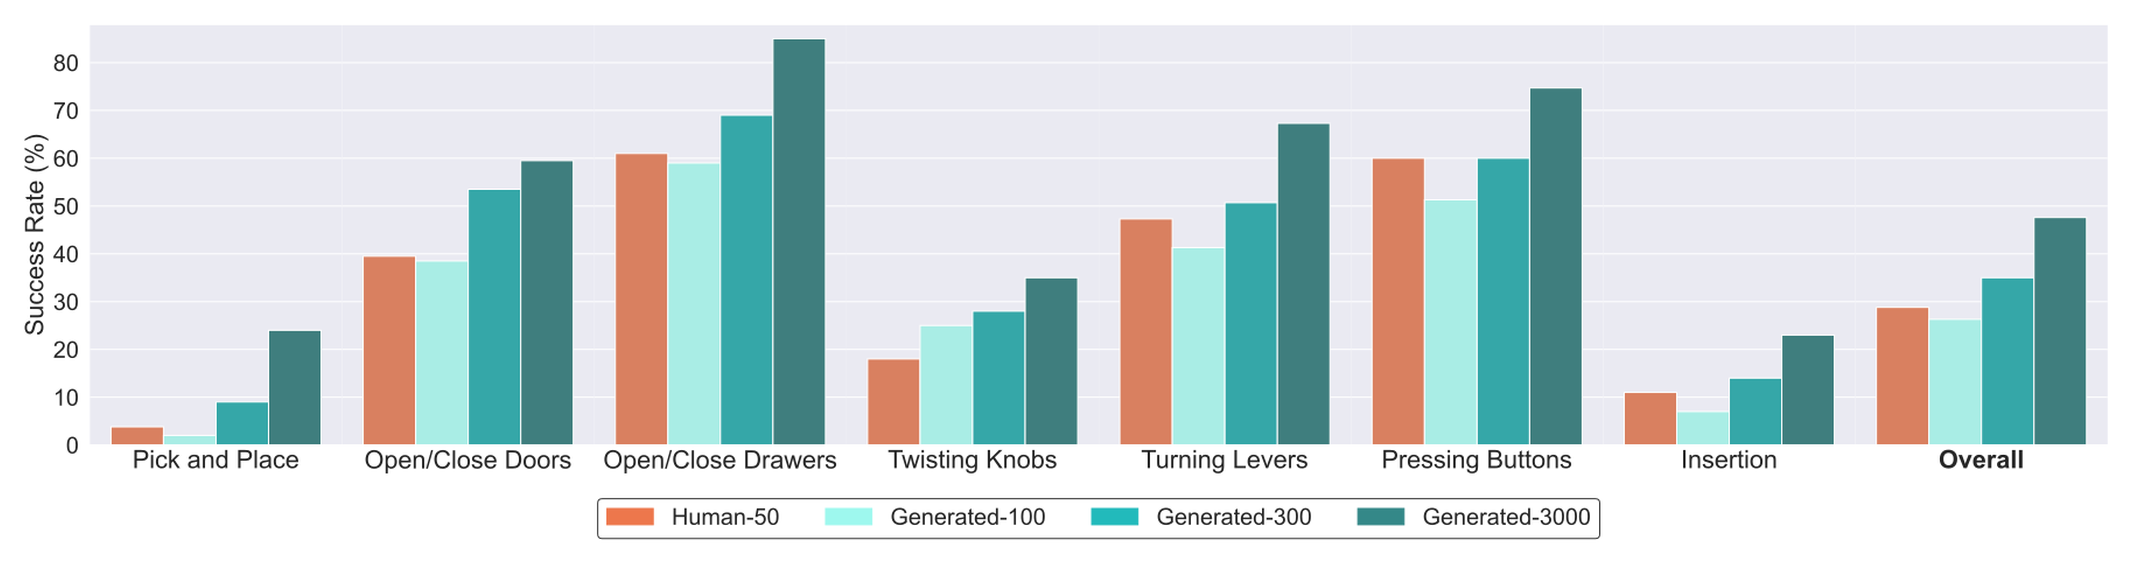
图12:逐任务结果。 聚合趋势掩盖了非单调性。一些开关、门类任务在更大生成集上未继续提升。数据量增加可能同时改变覆盖、质量和优化难度,总体均值不能保证单任务改善。
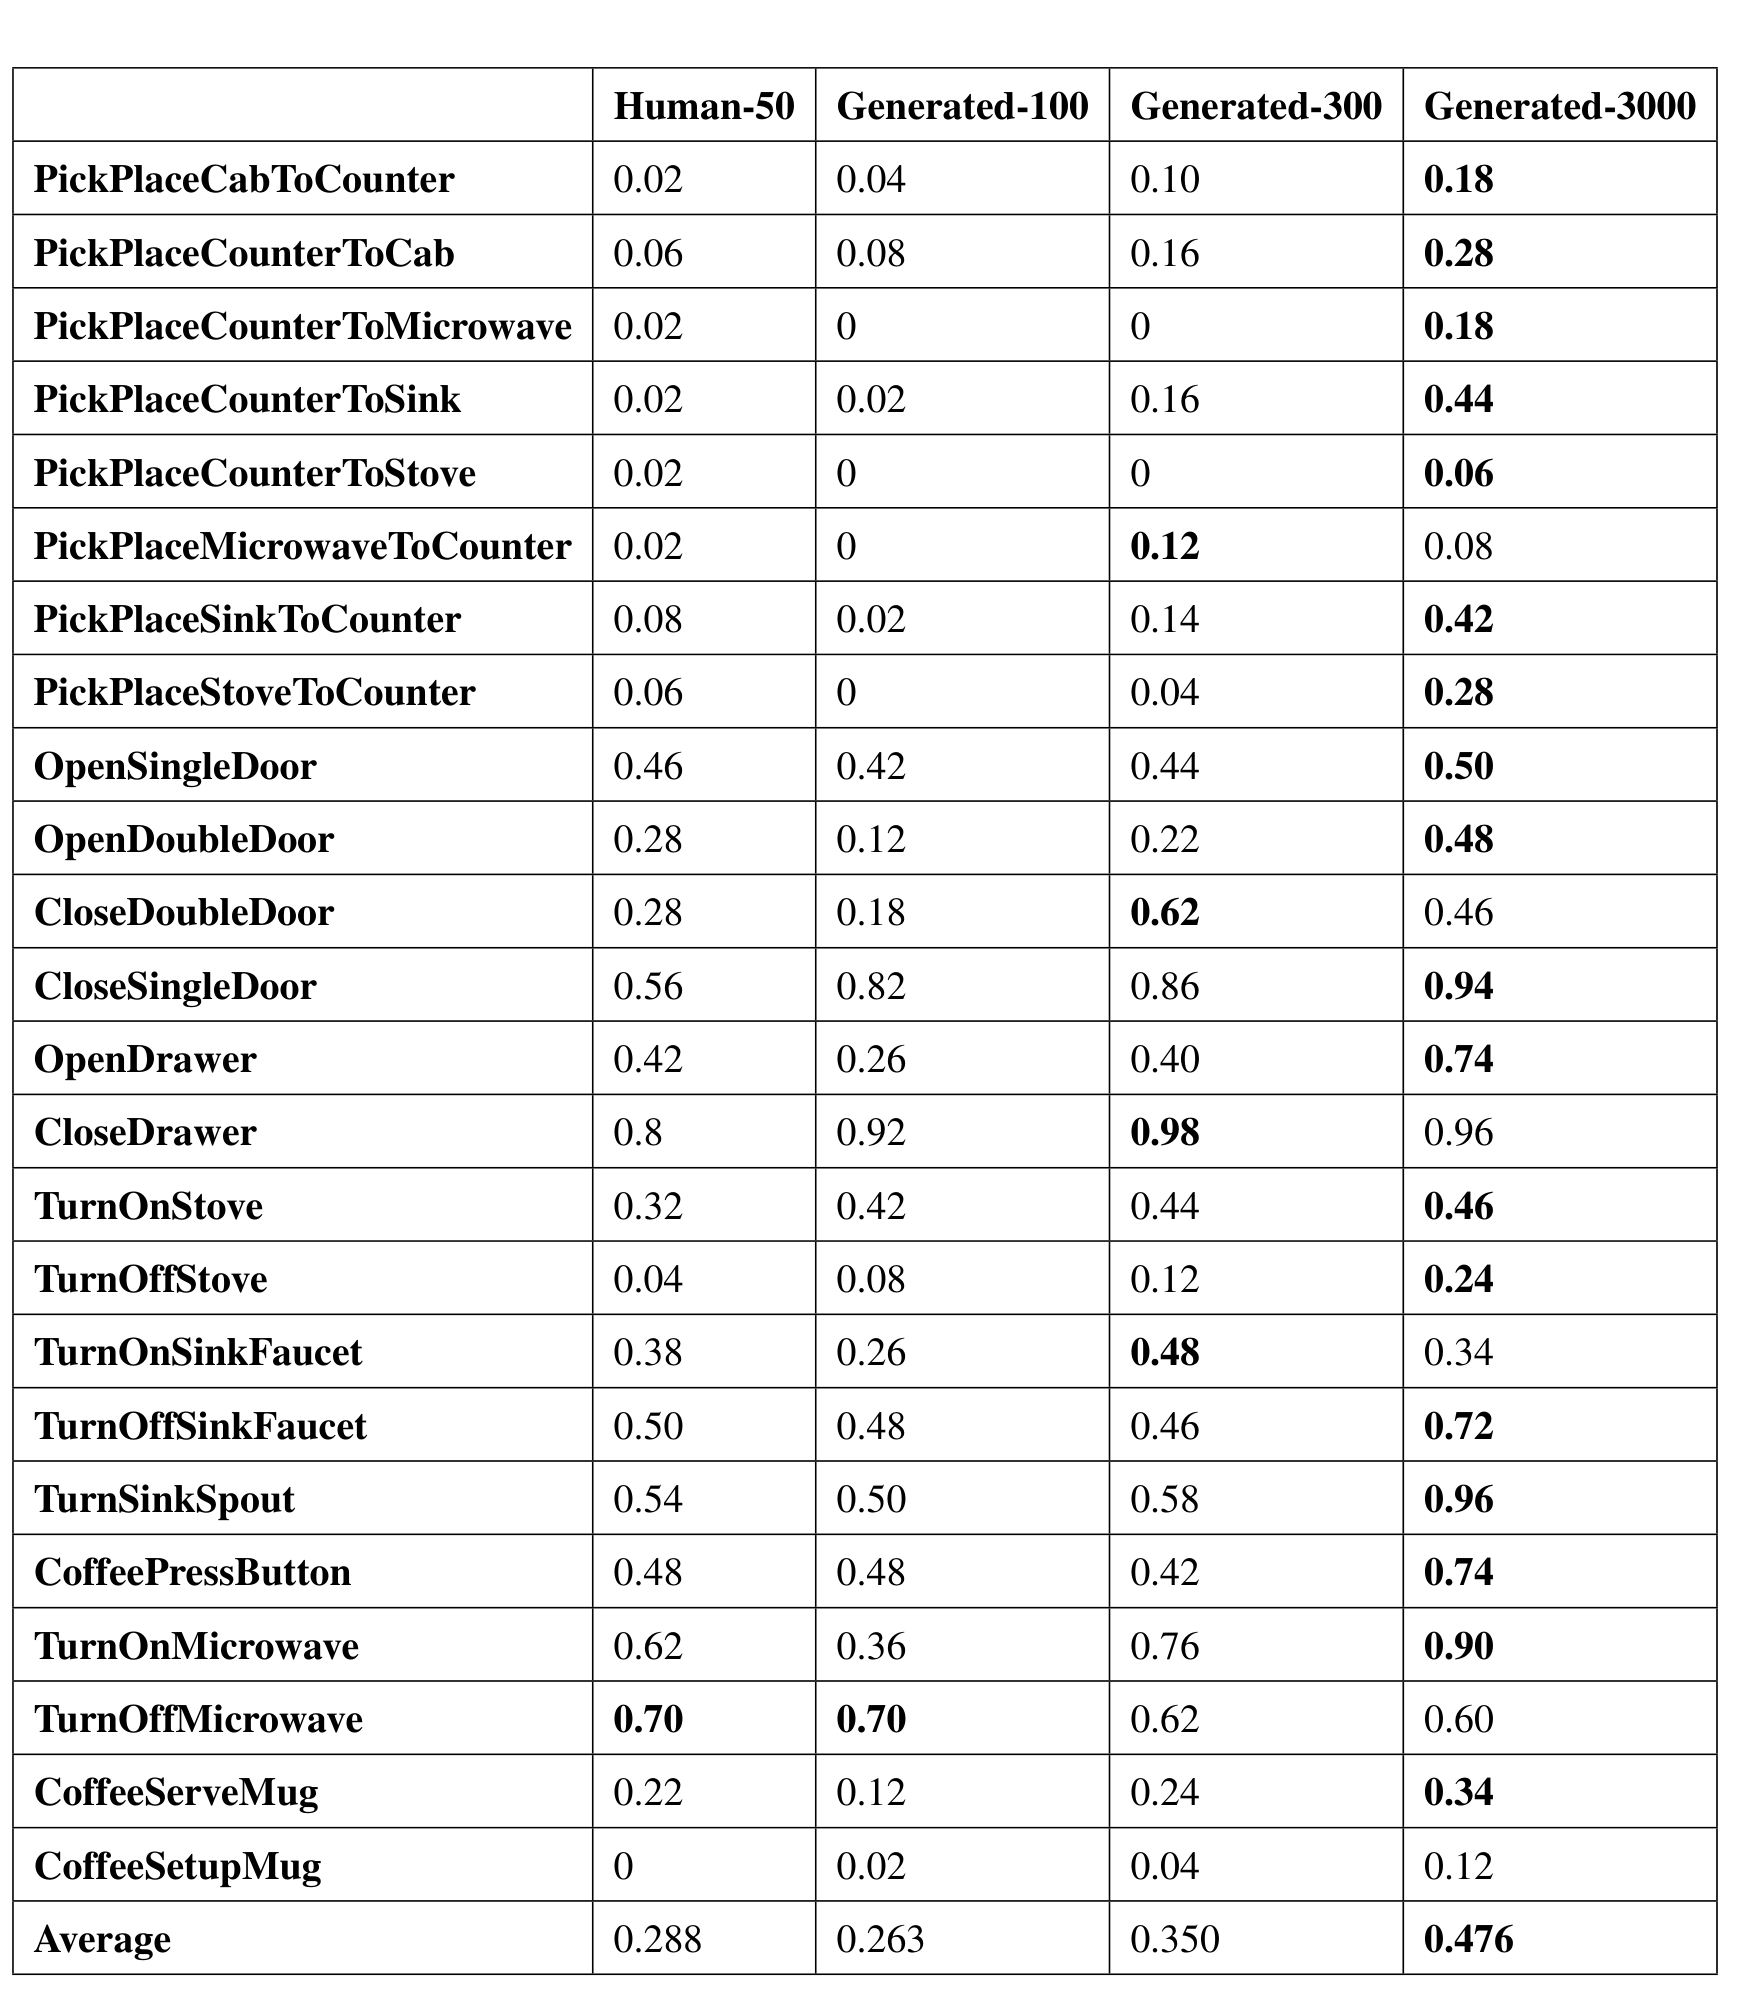
图7:组合任务。 五个单任务模型的微调趋势更好,但多个结果仍是个位数,准备咖啡仍为零。原子技能经验有用,却没有自动解决阶段切换、精细操作和误差累积。
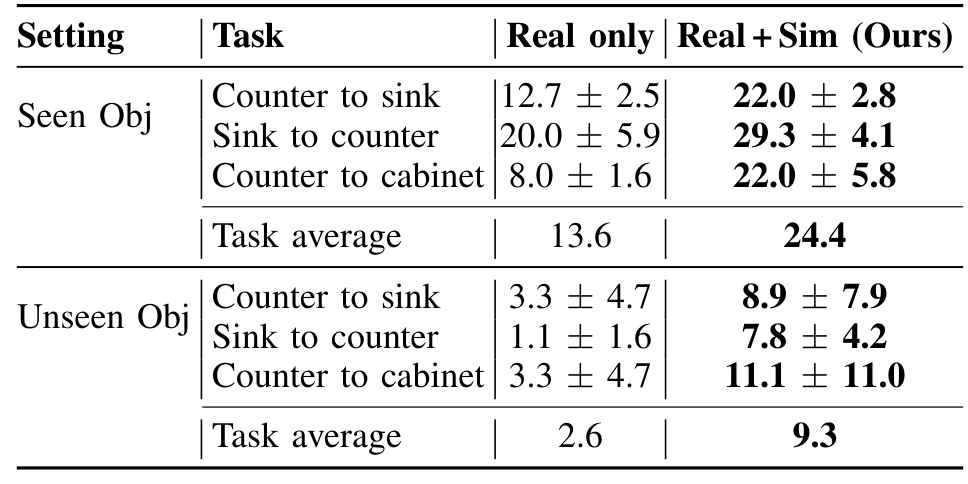
图9:真实协同训练。 见过类别平均从 13.6% 到 24.4%,增加 10.8 个百分点,按舍入数相对增加约 79%;未见类别从 2.6% 到 9.3%。相对增幅大的一部分原因是基线低,最终可靠性仍有限。误差来自三个训练种子,不能当成所有厨房变化的置信范围。
附录 IX:扩散对照。 一个任务中 BC-Transformer 为 56%,扩散方案为 12%。二者观测历史、动作执行长度不同,作者也指出历史可能影响结果。这不证明扩散本身不适合厨房,更不能推翻其他控制设置中的扩散结果。
另一个复现口径:真实迁移段落使用 20 Hz 的模拟控制描述,速度基准附录以每步 0.04 秒解释测试配置。上下文不同,应锁定各实验配置,不能用某一频率推算全数据时长。
五、生成规模不能替代恢复行为和真实物理覆盖
作者承认成功轨迹可能含抖动和碰撞,组合任务效果弱,任务实现仍需人类参与,技能未覆盖复杂柔性和双臂操作。更多资产不自动解决行为瓶颈。
我的分析是,后续应分离数量和质量:固定轨迹数,比较仅成功筛选与加入碰撞、平滑过滤;再固定质量阈值增加数量。否则覆盖增加和行为质量变化的贡献不易解释。
任务名也要落到具体条件。“安排蔬菜”可以只要求放到砧板,不等于切菜。成功条件比自然语言名称更能决定结论的实际范围。
追问:增加厨房纹理和增加可交互布局,应怎样设计对照?
参考答案:前者主要改变观察,后者还改变可达性、碰撞和动作序列。应固定任务与轨迹预算,分别改变外观和结构,并测原子技能与组合任务。把两类变化同时加入后平均提高,不能判断模型学到了视觉不变性还是新的操作覆盖。
六、沿机制关系继续读
RoboCasa把MimicGen作为数据生成模块,与RLBench是平行环境路线;后续更大模型在厨房得分时,仍需区分原子技能、组合任务与真机适配三种问题。
七、自测三题与参考答案
问题1:为什么成功轨迹也可能是不好的数据?
答案:最终位置满足要求,不代表中途没有碰撞、抖动或无效动作。行为克隆模仿整个过程,成功筛选不能替代行为质量评价。
问题2:发布十万条意味着主规模实验用了十万条吗?
答案:不是。主比较用 72000 条、24 个任务,另有 28000 条来自不同物体来源。发布资源、训练子集和评价范围要分别写清。
问题3:相对提高约 79%,为什么还不能说解决了迁移?
答案:它对应约 13.6% 到 24.4%,多数尝试仍失败,而且用了目标真机示范。结果说明协同训练有帮助,尚不代表零样本迁移或可靠家庭部署。