028|ICP:不知道谁对应谁,也可以交替求解形状对齐
论文:Paul J. Besl、Neil D. McKay,A Method for Registration of 3-D Shapes,1992,IEEE TPAMI 14(2):239–256。原始期刊论文 · DOI。
补充来源:同版扫描转录。
先接住前作的问题
Horn解决已知对应的刚体配准,真实点云却常不知道谁对应谁。ICP把对应与变换交替求解;KISS-ICP继续用这副骨架,并把连续扫描的预测与鲁棒处理做扎实。
五个前置概念
五个前置概念:刚体变换保持形状内部距离;最近点查询提供当前几何对应;闭式最小二乘求固定对应的最佳对齐;交替优化轮流更新对应与位姿;局部极小表示附近改善困难但未必全局最好。
一、问题设定:未知点对应与刚体变换怎样交替求解
Horn 方法解决了已知点对应时的刚体配准。但扫描一个零件时,测得的点没有天然标签,无法知道“第一个扫描点”对应 CAD 模型的哪个位置。ICP 交替做两件事:把每个点配到当前最近的模型位置,再求使这些临时对应更接近的刚体变换。
背景:几何最近与物理对应不是同一个概念
输入是源数据点集 、目标几何模型 ,以及初始变换。输出为 、。没有奖励或策略训练;目标是最小化形状之间的几何距离。
原文的主要应用是把未精确固定的刚体扫描数据对齐到理想模型,以进行形状检验。引言将统计离群点的去除留给预处理,并未处理不同点具有明显不同不确定性的情形。这与后来开放环境中的激光里程计有重要区别:动态车辆、非重叠区域和距离相关噪声都可能违背早期简化。
模型可以比数据完整,例如扫描只覆盖 CAD 表面的一部分。但源数据中如果有大量不属于目标的点,原始单向距离会把它们也强行拉向模型。原文第 V-C 节明确区分了这两种“部分匹配”,因此“支持部分形状”不能泛化成“对任意低重叠点云都鲁棒”。
二、交替找最近点与刚体拟合,逐步证明目标不增
方法:一个带隐含对应的优化问题
目标可写成
其中 。距离中的最近点随变换改变,让整体问题非凸。引入临时对应 后,可以拆开。
第 轮先计算
再固定这些对应,求
最近点查询通常占主要计算成本。对目标点集朴素搜索为每源点检查全部目标点;对曲面则需要求几何实体上的最近点。加速索引可以降低常见查询成本,但不改变 ICP 的局部优化本质。
为什么“两个步骤都变好”能推出同一目标下降
源点记为 、目标点为 ,为刚体变换,为源点 对应的目标索引;记平方误差 。最近点步骤在当前 下选 ,故 ;固定对应后精确求刚体最小二乘,得到 。串起两个不等式,才得到单调性。它依赖两个子步针对同一目标;改变裁剪集合、鲁棒权重或近似最近邻后,不能不检查条件就沿用原证明。
一维教学演算。 源点为0、1,目标点为0、1、3,初始平移1.4。变换后的1.4、2.4分别对应1、3,平移最小二乘给 ,平方误差从0.52降到0.5;下一轮对应不变,平移仍为1.5。但平移0可使源点准确落在目标0、1上,误差为0。这个例子没有等距对应的平局:局部下降与稳定对应均成立,仍可停在非全局最优答案。这是离散对应造成的盆地问题,不是刚体闭式求解不准确。
Horn可以作为固定对应配准的模块组合;TEASER是已给候选匹配、含大量外点的另一问题设置;KISS-ICP直接继承ICP骨架,但依靠扫描间预测和工程设计缩小错误对应的风险。原文第243–245页给出算法与误差单调性证明,讨论的是局部距离极小收敛,不能被改写成全局配准保证。
单调下降到底证明了什么
令 为固定对应下的平方误差, 是 下的精确最近点。则
右边的不等式来自刚体最小二乘,左边来自重新选最近点。误差非负,所以误差序列单调有下界。这是第 IV 节证明的核心,也是可以独立手算验证的机制。
但这个链条并没有证明 越来越接近真实位姿。一个错误形状匹配也可以有很小距离;对称物体更可能存在多个等价解。即使误差收敛,也不应自动推断所有变换参数都有唯一正确极限。
近似最近邻、随机下采样、不同的距离指标和拒绝规则,会改变上述证明的条件。工程版本仍可能更好,但不能不检查假设就照搬原始单调性结论。
两个交替步骤各自不增同一目标,才能接成单调性论证。下面用周期栏杆构造一个残差很小的错误位姿,提醒实现必须把初始化与物理正确性另行检验。
三、实现配准循环,用周期结构检查错误稳定解
第二步就是前面 Horn 一章的刚体最小二乘:去中心化、形成互协方差、由四元数特征值问题求旋转,再恢复平移。原文采用四元数方案;下面的伪代码保持这个版本,不把现代 point-to-plane 或鲁棒核混入原始算法。
输入:固定源点集 P,目标模型 S,初始刚体变换 T
循环:
    用 T 变换源点,并求每个变换点在 S 上的最近点 Qi
    固定 Qi,求原始 P 到 Qi 的最佳刚体变换 Tnew
    计算平方距离误差和误差下降量
    更新 T = Tnew
    若误差变化低于阈值或达到迭代限额,停止
输出:变换、残差和是否满足停止条件
这里每轮从固定原始点集直接求总变换。另一种实现对当前点集求增量,再左乘累计变换;两种写法都可行,但不能求了总变换后又当增量重复累乘。
自构例子:错误对应可以形成稳定答案
想象目标模型由周期相同的栏杆组成,源点只看到其中几根。把源点错移一个栏杆间距后,所有点仍可以找到很近的邻居。ICP 的每一步都可能合法下降,最后却给出错了一个周期的平移。
加入一块只有某根栏杆附近存在的独特标志,或提供粗略里程计,才可能打破这个歧义。这个例子说明初始化和可辨识性是不同问题:前者决定进入哪个吸引区域,后者决定数据是否足以区分候选解。
四、读八点示例与初始化反例,区分残差和正确性
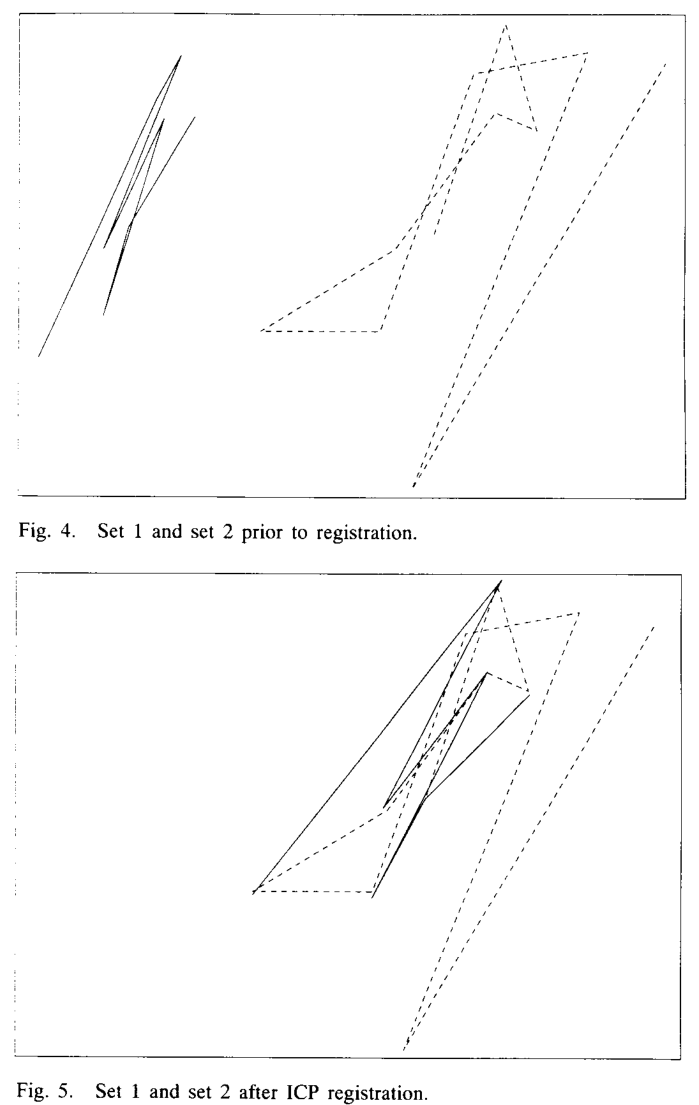
读图:上下对照配准前后的两个小点集,观察形状通过刚体变换重合。这里的收敛展示依赖该初值和几何,不能从这一对图推出任意部分重叠点云都收敛到正确解。
收敛曲线说明给定对应更新规则下的目标下降;物理配准正确还要检查初始位姿、重叠范围及几何退化。
| 项目 | 原文设置与边界 |
|---|---|
| 任务类别 | 第 VI 节分点集、曲线和曲面匹配 |
| 点集示例 | 表 I 列八点数据与十一点模型,数据对应模型子集 |
| 初值 | 该小示例使用一个旋转和平移初值;一般形状讨论多初值 |
| 实现预算 | C 实现;计时机器单处理器,在指定 Linpack 测试约 1.6 Mflops |
| 指标 | 几何均方或 RMS 误差、迭代数、运行时间 |
| 数据清洗 | 引言将离群点去除作为预处理,不在算法核心中解决 |
| 不确定性 | 示例未形成跨统一数据集、多随机种子的置信区间排行榜 |
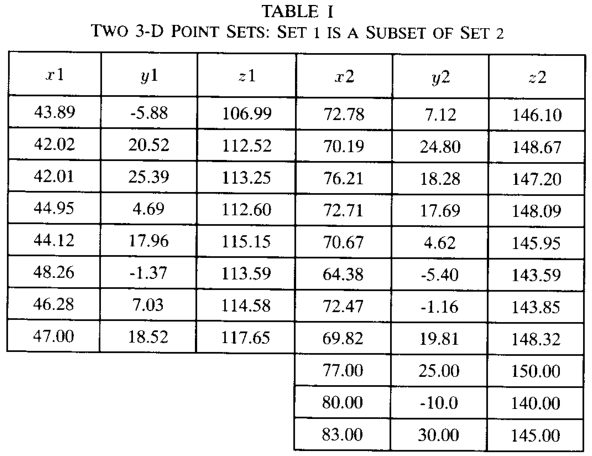
读图:先确认两组点的规模不同,再对照图4与图5;表中坐标是可复核的输入,不能将配准成功解释为预先已知点对对应。
表 I、图 4–5,第 VI-A 节给出配准前后的小点集。六次迭代、不到一秒、RMS 0.437608 mm(约0.438 mm) 是这个示例的条件性结果。它展示无需点顺序和预先对应;不意味着任何八对十一点问题都只需六次。
本页定位:图 4内嵌图 · 图 5内嵌图 · 表 I内嵌图。
图 6–7,第 VI-B 节展示部分带噪空间曲线的对齐,说明最近点算子可以作用于曲线模型,而不局限于离散点。具体矩阵受转录质量影响,本文不复抄;曲线示例也不能证明所有曲线都有唯一对齐。
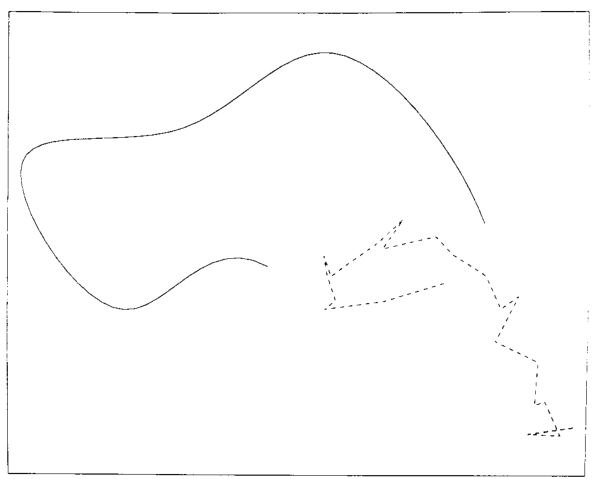
读图:两条曲线的起始相对位姿差异很大,而且其中一条只覆盖局部;这同时考验初值搜索、局部对应和噪声稳健性。
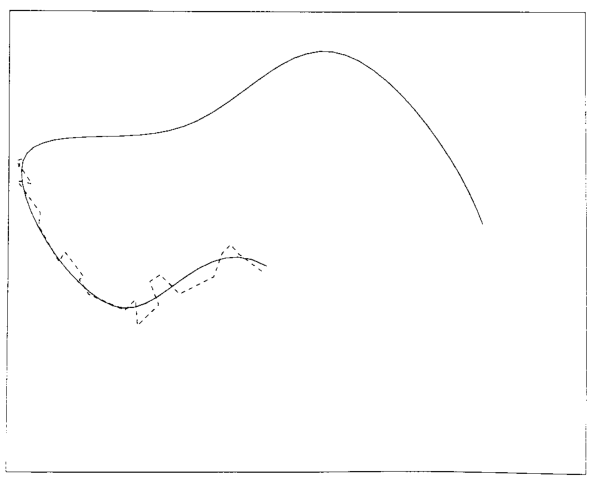
读图:与图6并排比较重叠段;未重叠部分仍存在,因此视觉贴合只说明该例的局部匹配效果。
图 8 及第 VI-C 的 Bézier 曲面实验用带噪采样点展示自由曲面配准,支持表示通用性。最近点仍需针对这种曲面正确计算,通用框架不等于任意几何模型的查询都同样便宜。
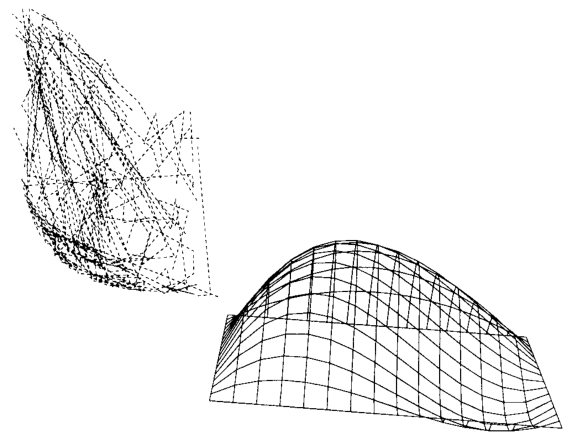
读图:散点和网格是不同表示,最近点需落在曲面上;这是ICP可处理点到曲面匹配的例子,图8本身是配准前状态。
第 V-B 节反例构造带细尖刺的近球形物体:对于预先固定的一组初始旋转,可以设计使这些初值都无法找到正确对齐的形状。它直接限制了多初值策略的保证,远比“多试几次就全局最优”的口头描述准确。
五、检查重叠、采样密度、离群点与局部极值
第 V 节讨论用多初始旋转和平移扩大覆盖。这个策略增加计算预算,其有效性与物体复杂性有关,不能用某个固定数量给所有物体保证。原文并没有忽略局部极小,反而花了专门篇幅解释它。
以下为应用分析。一个长走廊沿轴方向平移后,许多局部平面距离变化很小;一个圆柱绕自身轴旋转后形状近乎不变。这些几何退化让残差对某些位姿分量不敏感。低残差可能来自缺少约束,也可能来自正确对齐,因此还需检查几何信息量。
密集区域会在等权求和中占据更多影响,采样分布因此改变目标。对有噪声的两片同一表面,最近点也不是无偏的真实对应。鲁棒核、法向距离、采样平衡和外部运动先验后来各自处理这些问题,但它们改变了原始方法,评估时应拆清。
六、追问:改用截断对应或近似最近邻后,为什么不能直接引用原单调下降证明?
改用截断对应或近似最近邻后,为什么不能直接引用原单调下降证明?
参考答案:原证明比较的是同一目标下的对应更新与变换更新,并依赖相应最小化关系。改变对应集合、距离或查询精度后,这两个不等式需要重新检查。实现可以因此更实用,但应记录实际目标与接受准则,而不是把原证明自动移植到修改版本。
七、把交替配准接入连续扫描
- 直接继承:KISS-ICP:把简单基线做好,究竟能走多远。在连续扫描条件下加强预测、阈值和鲁棒配准,仍以ICP循环为骨架。
八、自测与参考答案
问题1:ICP 每步误差不增,为什么仍可能得到错误位姿?
答:误差衡量的是点到当前最近模型位置的距离,而非真实对应误差。重复或对称几何可以产生错误但距离很小的解。单调下降只约束目标数值,不提供全局正确性。
问题2:模型比扫描完整,与扫描包含很多非模型点,有什么不同?
答:单向距离要求每个源点都能在目标上找到解释,允许目标存在额外区域。若源点包含背景或其他物体,它们也被强行纳入平方误差,可能拉偏变换。因此两种“部分重叠”不能一概而论。
问题3:先求 Horn,再重新匹配一次,为什么通常还不够?
答:第一次 Horn 只对当前对应最优,对齐后最近点关系可能改变。重新匹配会产生新的、通常更合理的拟合目标,还需再次求刚体变换。只有当对应与变换基本一致时,交替循环才趋于稳定。