029|Navigation Functions:势场什么时候才能有到达保证
论文:Elon Rimon、Daniel E. Koditschek,Exact Robot Navigation Using Artificial Potential Functions,1992,IEEE TRA 8(5):501–518。原始论文 · 作者机构原稿 · DOI。
先接住前作的问题
人工势场提供快速反馈,却可能停在错误极小值。本篇直接追问哪些函数性质能给收敛保证;PRM则是用采样图绕开解析几何构造的平行路线。
五个前置概念
五个前置概念:配置空间表达整个机器人是否碰撞;梯度流沿势函数最快下降方向运动;鞍点在不同方向上有相反稳定性;微分同胚保持可微结构的可逆坐标变换;能量耗散把势场连接到真实机械系统。
一、问题设定:势函数怎样避免非目标稳定低谷并保留边界保证
把目标引力与障碍斥力直接相加,可能出现不在目标处的稳定低谷。机器人沿梯度下降到了那里,就再也不走。Rimon 与 Koditschek 问的是更严格的问题:能不能设计一类特殊势函数,让目标成为唯一吸引低点,并把自由空间边界变成无法越过的高势区域?
背景与问题定义
设 是机器人配置, 是无碰撞自由空间,目标 位于内部。规划器希望把每个当前状态直接映射为控制输入,而不先固定一条路径再交给另一个跟踪器。这样受到扰动时,反馈仍根据当前位置作出动作。
文章从点质量机器人和广义球世界出发。球世界可理解为一个大球内部挖去互不相交的小球障碍。几何更复杂的空间需要与这种结构相联系,不能看到一个任意多边形地图就默认满足构造条件。
这不是未知环境探索算法。完整自由空间和目标信息进入势函数;没有学习奖励、训练样本或在线发现障碍的核心机制。实际机器人有尺寸时,障碍必须在配置空间中表示,而非只对质心点检查工作空间距离。
二、约束临界点结构,再从几何下降接到机械控制
方法:导航函数的四个要求
首先,函数应足够光滑,梯度与局部曲率才可用于控制分析。其次,目标是唯一的局部极小点。第三,边界取统一最大值,使障碍对应高势边界。第四,临界点非退化,即 Hessian 在临界点没有零特征值,这是 Morse 性质的关键含义。
最后一条不等于“完全没有其他临界点”。有洞的自由空间可能要求出现鞍点;设计的目标是让这些点不成为吸引普通初态的稳定陷阱。鞍点的稳定流形通常只占零测度集合,于是得到“几乎所有初态”而非“所有初态”。
在球世界教学表达中,令
外边界用内侧为正的 ,障碍用外侧为正的 。自由空间内部所有因子为正,接近任一边界时乘积趋于零。典型球世界导航函数写为
在目标处它为零,在边界处为一。参数 需要满足与几何相关的充分条件;随意取一个正数并不能自动排除额外局部极小。证明这种性质,是方法比一般引斥力叠加更严格的地方。
对更复杂的几何,设 是自由空间到模型球世界的可微可逆映射,构造 。梯度必须使用链式法则:
不能在变换后空间算一个向量,就直接当作原空间的控制方向。可逆性与边界对应关系也至关重要;映射如果折叠空间,会破坏原先的连通与临界点论证。
梯度中的抵消,解释为何不是简单相加的斥力
对上面的 求导并合并同类项,得到
分子中的 正好抵消,吸引与边界项随当前位置耦合,而非两组固定增益力任意叠加。教学核算将坐标无量纲化,取一维无内部障碍区域 、目标0、,得到 、。在 时直接公式与求导都给0.5;但这个简单无洞例子的成功,不能证明有障碍时任意 都有效。
与普通势场属于针对其坏极小问题的直接理论发展;与PRM则是平行路线,前者把几何条件写入一个连续函数,后者通过随机采样构图。原文第502–506页把“几乎所有初态”、允许初始能量与特定构造几何类分别说清,必须一起读,不能只摘取“exact”作为任意地图的最短路保证。原始论文
从几何下降到机械控制:为什么初始速度重要
若机器人是理想一阶系统 ,则
内部初始势值小于边界势值,连续下降轨迹不能到达更高势边界。对于有惯性的机器人,单看势值不够,因为动能可能把它带过边界。
以单位质量教学模型为例,设 、,总能量
如果初始总能量低于边界势能,就有一个清楚的避障论证;如果初速度很大,有限势垒不能凭空消除动量。这说明文章所谓有界力矩控制的保证必须连同动力学假设和可接受初态阅读,不能当作任意速度下的防撞器。原文第505页进一步令归一化势 的边界值为1,取势能 ,要求增益 ,其中 是初始动能。若教学状态 焦耳,则势能尺度至少需0.5焦耳;靠近障碍时分母缩小,而电机力矩上限并不会同步增大。这个不等式解释初始速度条件,不能替代执行器限幅核查。
唯一局部极小并不排除鞍点,而机械控制还要考虑初始能量。下面在对称障碍例子中检查特殊初态,再看原文几何变换允许哪些环境。
三、构造导航反馈,用鞍点稳定流形检查例外初态
输入:完整自由空间、目标、满足假设的几何表示
检查球世界条件,或建立到模型球世界的合法坐标变换
构造目标距离项与各边界定义函数
依据几何条件选择参数,形成导航函数
每个控制时刻:
    计算当前势值与原空间梯度
    一阶系统沿负梯度运动
    机械系统加入耗散并检查允许初始能量与控制界
输出:闭环控制输入,而非预先固定的最短路径
这是教学框架。星形障碍树的详细“清除”映射需要遵循原文结构条件,不能由这段伪代码自动生成任意场景的正确变换。
自构例子:零测度失败不等于不存在失败
考虑一个关于水平轴对称的圆障碍,目标在其右侧,起点恰好在左侧对称轴上。在完全对称的光滑场中,轴上的某个临界位置可能是鞍点,精确处于其稳定流形上的轨迹会趋向它,而稍向上或向下偏离就绕障碍两侧离开。
这不违背几乎全局收敛:例外集合可以没有面积,但仍然非空。有限精度可能让轨迹离开,也可能令其数值上停滞;不能把随机扰动当作理论上已经保证“所有初态”的证明。
四、对照合法几何、理论条件与平面仿真
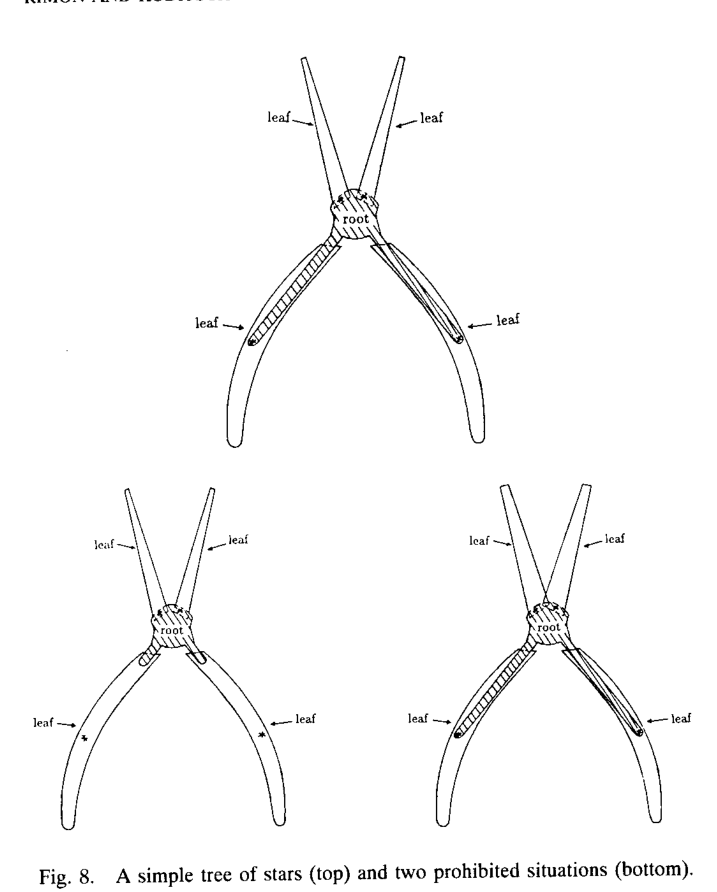
读图:上方是允许的星形树组合,下方是禁止情形。重点不在障碍像不像星形,而是父子连接与中心位置是否满足构造条件;不合格的几何不能直接套用导航函数定理。
星形障碍树的合法与禁止构造应成对阅读。原图能帮助检查几何资格,不能替代可逆映射、初始能量和连续控制条件的证明。
| 项目 | 能确认的内容 |
|---|---|
| 环境信息 | 完整已知自由空间和目标进入函数 |
| 基础几何 | 球世界,并经合适坐标变换处理更复杂形状 |
| 理论对象 | 导航函数的性质、闭环收敛和避障条件 |
| 仿真类型 | 摘要与第 III-C 节指向第 IV 节平面仿真 |
| 实机与训练 | 可访问内容不提供实机性能依据;不涉及学习训练 |
| 数值设置 | 仿真积分步长、控制增益和全部图参数尚未核实 |
| 评价方式 | 理论前提与反例边界优先,不能虚构现代导航基准分数 |
四处原始证据形成方法主线。摘要明确完整地图、广义球世界及几乎所有初始自由配置的收敛表述,限定任务范围。“Admissible Potential Functions for Obstacle Avoidance”段落把势能与耗散系统联系起来,说明避障并不只是一张几何路径图。
第 III-A 节与第 III-C 节的衔接说明先解决星形世界,再通过连续变换处理障碍树;这是构造路线,不能证明所有拓扑都允许同一种变换。第 511 页图 8 及附近文本同时展示合法星形树与禁止情况,要求子星中心位于父集合、连接满足指定唯一性和星形条件。这些条件是定理应用资格,不是可省略的建模细节。
本页定位:图 8内嵌图。
由于仿真图阅读不完整,本文不把三至五张结果图强行补齐。对该理论工作的关键检查是:某个场景属于哪一几何类,映射是否可逆,是否有额外吸引极小,控制能否在其动力学条件下实现。示例轨迹成功只能提供直观支持,无法取代这些检查。
五、保留完整地图、初始能量与数值实现限制
代价是对环境结构和完整信息的依赖,以及复杂几何上的映射构造。自由空间在高维配置空间中可能非常复杂,计算这个结构未必比使用搜索或采样更容易。参数增大还可能使某些区域的梯度非常平、另一些区域变化很陡,造成数值积分和控制尺度困难;这是公式带来的实现分析,不是未经核实的原文计时结果。
连续时间的安全也不会自动变成离散步进安全。欧拉法一步过大,可能从边界一侧直接跳到另一侧,尽管连续向量场从不穿越。真实控制还需要考虑采样、饱和、估计误差和障碍模型误差。
六、追问:连续时间有到达保证,离散积分后为什么还要单独做步长检查?
连续时间有到达保证,离散积分后为什么还要单独做步长检查?
参考答案:理论的梯度下降与能量论证使用连续演化关系,有限步更新可能跨过几何边界或偏离预期下降。应在同一合法几何中检查离散步是否保持相应条件,而不能只依赖连续场的方向。鞍点例外集合和初始能量限制也不会因采用数值积分而消失。
七、转向不依赖解析场的采样规划
- 平行路线:PRM:先把自由空间修成路网,再回答运动查询。用采样与碰撞验证构造连通图,避免要求完整解析导航函数。
八、自测与参考答案
问题1:只有目标是局部极小,是否意味着势函数没有其他梯度为零的位置?
答:不是。还可以有鞍点,它们不吸引一般邻域中的所有状态。导航函数允许这种非目标临界点,正是“几乎全局”与“全局所有初态”的区别来源之一。
问题2:为什么不能把变换后空间的负梯度直接用于原机器人?
答:坐标变换会改变方向与尺度。原空间梯度需乘映射 Jacobian 的转置,才能保证它是复合势函数的下降方向。忽略这个变换,原来的能量下降论证未必成立。
问题3:边界势能最高,能否保证高速机器人一定不撞墙?
答:不能只看势能。带惯性系统拥有动能,初始总能量和允许控制范围必须纳入条件。有限势垒配合有界控制无法无条件阻止任意大初速度;还需检查实际动力学和采样实现。