035|PRM:先把自由空间修成路网,再回答运动查询
论文:Lydia E. Kavraki、Petr Švestka、Jean-Claude Latombe、Mark H. Overmars,Probabilistic Roadmaps for Path Planning in High-Dimensional Configuration Spaces,1996,IEEE Transactions on Robotics and Automation 12(4):566–580。作者出版页 · 期刊原文。
先接住前作的问题
构型空间统一了碰撞描述,高维自由空间却难以显式建全。PRM先用采样路网积累连通性;RRT是面向查询增长树的平行路线,PRM*/RRT*再研究极限质量。
五个前置概念
理解该例子需要五个概念:构型空间把整台机器人的姿态作为一点;自由空间剔除碰撞姿态;局部规划器尝试连接两个给定点;连通分量表示图上已经可以互达的集合;摊销成本把一次预处理的支出分配到多次查询。
一、问题设定:高维构型空间怎样形成可复用的连通图
一台七关节机械臂即使只在平面内运动,它的构型也需要七个关节角描述。如果在每个角度上放置一百个格点,组合数就达到 。困难不在工作空间看起来有多大,而在高维构型空间无法轻易穷举。
问题定义:图的顶点必须是一整个机器人姿态
设构型为 ,机器人与障碍物碰撞的集合为 ,自由空间为 。目标是求连续路径 ,使 、。
论文主要针对完整约束的几何规划设定:允许的运动可由局部构型路径表达。它不是直接求关节力矩,也没有把扭矩上限、接触动力学或汽车转弯约束自动包含进来。障碍物模型、机器人几何模型和碰撞检测器是输入条件。
两种老办法各有瓶颈。精确构造整个自由空间的几何分解,维度升高后代价很大;从某个起点出发的局部搜索容易被障碍结构困住,而且换一个查询可能又要做大量工作。PRM 选择只记录被采样与连接验证的部分拓扑,不显式描述所有障碍边界。
它特别适合环境与机器人几何不变、起终点经常改变的情形。若每次查询前家具都移动,旧边可能失效,维护图的代价就不能省略。这里所谓“无碰撞”也依赖实际几何和检测精度;错误的模型不会因为使用随机采样而自动修复。
二、采样自由构型,再用局部连接验证边
方法:采样、连接、扩展、查询
道路图 的节点是无碰撞构型,边表示局部规划器已找到的可行路径。距离 用来选择值得尝试连接的候选点,但距离短并不等于能直连:机械臂中间运动仍可能扫过障碍。
原文 p.569 的构建步骤有一个容易被现代写法掩盖的细节:只尝试连接不同连通分量的节点。这样可以避免为已有连通关系重复投入碰撞检测,却也使图不以保留多条替代路线或逼近最短路径为主要目标。它不是后来具有渐近最优性讨论的 PRM*。
构建阶段倾向于覆盖较大的自由空间,扩展阶段则把计算投入连接困难的地方。原文 p.571 给出的一种权重使用节点局部连接的失败比例。若尝试次数为 、失败次数为 ,先计算 ,再在候选节点中归一化:
直觉是:频繁失败的节点可能靠近障碍或狭窄区域,值得从那里作进一步探索。但失败也可能是局部规划器太弱或邻居选择不合适,因此这只是启发式重要性分配,不是对真实通道概率的无偏估计。
扩展使用随机反弹运动,在遇到障碍后改变方向,尝试走出简单直线连接到不了的区域。确定性的廉价局部连接可以只存端点,之后重建路径;随机反弹得到的具体路线需要保留,不能假定再次调用会生成同一路径。这是 p.569 与 p.571 对内存和规划器行为的重要区分。
数学目标、机制与指标各是什么
该算法首先解决可行性,而非优化一个可微损失。几何目标是找到处于同一自由空间连通分量的起终点之间的路径;机制是随机离散表示加局部可行性验证;实验指标则包括建图时间、连接成功率和碰撞检测次数。
这三个层次不能混为一谈。道路图更大可能提高连接成功率,也可能让查询和存储变慢。图上找到的最短路径只对当前保留下来的边成立,不能据此称为连续自由空间的最短路径。路径平滑也只是进一步改善当前解,并不消除所有拓扑选择的限制。
为什么可能有效?大量自由空间具有相对开阔的区域,少量节点就能通过局部连接形成大的连通分量。真正困难的是小体积通道:均匀采样落进通道的概率低,而且沿通道连接也可能困难。扩展策略试图补偿这种不均衡。这里的解释是算法机制分析;它不等同于给任意有限样本预算提供成功保证。
狭窄通道为什么让有限预算突然失效
假设某条可行路径可由 个具有正采样概率的局部区域覆盖,且相邻区域中的合适节点能被局部规划器连通。若每区单次命中概率至少 ,独立采样 次后,漏掉至少一区的概率不超过 。这是教学用覆盖上界,省略了完整PRM证明里的几何和连接条件,不能对任意无净空路径使用。
例如 时, 的上界大于1,几乎不给可靠信息; 时约为0.000432。如果某通道区域只占 ,相同预算远远不够。概率完备性的极限陈述,必须和正净空、采样支持及可用局部连接一起读。
作者摘要把学习和查询明确分成两阶段。因此重复查询的平均成本应写成 ;其中 是查询次数,为一次建图时间,为单次查询时间;只报亚秒查询时间会隐藏建图预算。RRT是面向查询增长树的平行采样路线,RRT*则增加渐近最优性质所需的邻域与重接设计,不能把“用了随机点”视为同一保证。
道路图中的边必须经过局部碰撞验证,查询速度才有实际含义。下面把建图与查询开销一起算,随后再读论文多次查询的收益。
三、实现建图和查询,用成本摊销检验多次任务
输入:构型空间采样器、碰撞检测器、局部规划器、建图预算
N, E ← 空集
while 构建预算未耗尽:
    q ← 采样一个无碰撞构型
    候选 ← N 中距离 q 较近的一组节点
    将 q 加入 N
    按距离从近到远遍历候选 v:
        if q 与 v 不在同一连通分量:
            p ← 局部规划器(q, v)
            if p 全程无碰撞:
                加入边(q, v),更新连通分量
按连接困难程度选择节点,做随机反弹扩展并连接其他分量

输入查询(qs, qg)
分别寻找 qs、qg 到道路图的可行连接
if 接入同一连通分量:
    搜索图路径,串接局部路径,必要时平滑
else:
    返回当前预算下未找到路径
输出:经过验证的几何路径,或未找到
这是教学压缩版,省略了查询随机反弹次数等参数。返回“未找到”不能解释成问题无解:狭窄通道可能存在,只是还没有被采到。
一个教学例子与五个前置概念
自构例子,未运行。 两间开阔房间之间只有一条很窄的门洞。分别在两个房间随机采到很多姿态,很快就会形成两个巨大连通分量;再多采同样容易的位置,可能仍没有过门路线。从门口附近失败较多的节点扩展,有机会进入门洞。若一百个起终点都分布在这两个房间,找到门洞后的路网很有价值;若只查询一次且环境马上变化,建图投资可能无法摊销。
四、读高维机构实验,连同预处理和碰撞成本报告
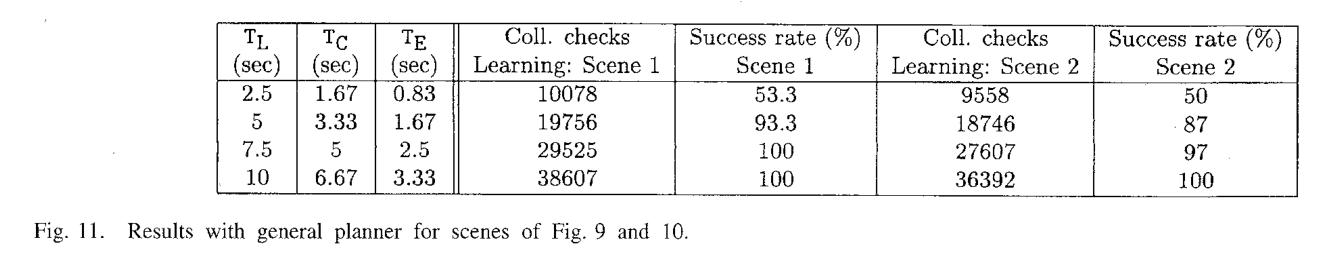
读图:表中把建图时间与成功比例并列,必须在相同场景及局部规划器下比较。查询很快并不抹去前期建图成本,随机多次运行的成功率也不是完备性证明。
实验怎样检验道路图是否有用
期刊印刷页与 PDF 文件页序不同;页跳转按文件页序,原文印刷页 578–579 的结果位于 PDF 第 13–14 页,不能直接把印刷页码写进跳转。
| 项目 | 原文设置与解释 |
|---|---|
| 环境 | 二维多边形障碍、平面关节机器人;Fig. 2 为固定基座七转动关节机器人,另有自由基座场景 |
| 几何表示 | 实验中的连杆采用线段;论文还讨论扩展到多边形连杆和通用几何检测 |
| 查询点 | 人工选择困难构型,包括狭窄通道中的姿态;不是只从建图采样分布取容易接入的点 |
| 预算 | 分开控制构建时间 与扩展时间 ,总学习时间 |
| 重复方式 | p.574 对固定预算独立生成 30 张道路图,再尝试连接相同测试构型 |
| 查询限制 | 所述设置在限定时间内尝试接入,p.574 给出的连接时间为 2.5 秒 |
| 计算平台 | C 实现,DEC Alpha 工作站,126.0 SPECfp92、74.3 SPECint92 |
| 指标 | 构型接入成功比例、预处理时间和碰撞检测数量;不是实机任务成功率 |
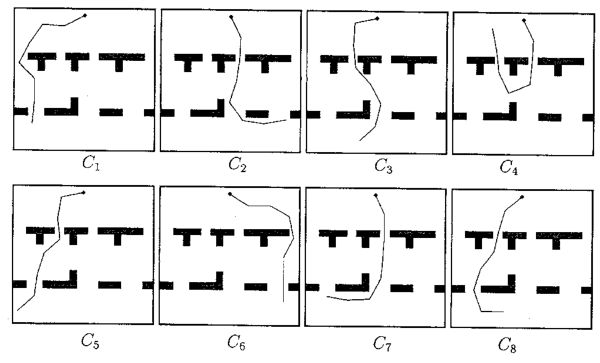
读图:C1至C8是不同查询构型,障碍布局相同;比较查询成功率时,应保留构型差异,不能仅用平均成功率代表所有窄通道。
作者有意识地避免一个偏差:若只测试与建图同分布的随机构型,很多点很容易接上图,结果会高估处理困难查询的能力。人工挑选困难点增加了实验的挑战性,不过它也使结果依赖这些特定场景,不能直接当成所有机器人任务的平均成功率。
碰撞检测次数是有用的计算量代理,但不同几何表示下每次检测的代价不同。论文为平面场景设计的实现与通用规划器,在预处理时间上相差很大;这个差异正说明算法名字相同,系统实现和模型复杂度仍会改变性能。
五处证据:结论应落在哪一层
1.p.569 构建算法。 比较节点之间的连通关系,只有连接不同分量才尝试添边。它支持“重点建设连通性”的解释,不支持把原算法描述成所有近邻边都保留的最优路网。
2.p.571 扩展机制。 连接失败比例和随机反弹把采样预算转向困难位置。它解释了论文如何处理均匀采样不足,但仅有机制本身不能证明每个狭窄通道都会被发现。
3.p.574 Fig. 2 与相邻实验文字。 七关节机器人和八个人工选定构型明确了高维的含义。重复生成 30 张图并连接同一批点,是对随机建图可靠性的检验;没有把机械臂执行误差纳入指标。
本页定位:图 2内嵌图。
4.Fig. 11 通用规划器结果。 两个所示场景在 2.5 秒学习预算下的成功率为 53.3% 与 50%,在 10 秒预算下都达到表中的 100%。它支持增加预算能够改善这些测试的连接表现;表中的有限次全成功,不等于任意查询必成功。
本页定位:图 11内嵌图。
5.Fig. 12 与结论。 更困难的 Fig. 2 场景使用通用规划器时,学习预算以分钟计:5 分钟时列出的 C1、C4、C7、C8 接入率分别为 80%、30%、30%、43.3%;25 分钟时这几列达到 100%。作者在结论也指出,若把预处理计入,一些单次查询中其他随机规划方法会更快。这限制了“查询很快”可以推出的整体效率结论。
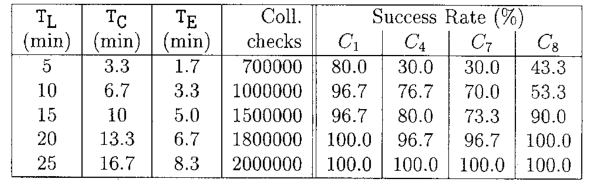
读图:逐列看C1、C4、C7、C8的成功率,再对照学习成本;扩展路网可以改善困难构型,但额外预处理并非免费。
本页定位:图 2内嵌图。
上述数字都是对应表格的结果,不能把秒级简单场景与分钟级困难场景拼成同一条学习曲线。表中成功率衡量构型与图的连接表现,也不是一个带噪声机器人从起点走到终点的实测概率。
五、检查窄通道、有限图失败与路径质量
PRM 的持久贡献是把高维运动规划拆成可复用的采样表示与局部验证,并把规划难度转移到可以逐步增加预算的图构建过程。1996 年论文整合了作者此前的相关工作,因此不宜把所有道路图思想都说成在这一年突然出现。
它为少量查询付出的预处理代价可能不划算;为很多查询维护一张图则可能受益。这是工作负载的区别。另一个边界是窄通道和小连通分量:低体积区域可能长期缺少节点,扩展启发式也可能把时间花在实际上不能连接的边界附近。
局部规划器还决定了“边”是否有意义。关节空间直线适合某些完整约束机械臂,却未必满足汽车非完整约束。即使几何路径成立,高速执行仍需要时间参数化、动力学和控制约束检查。后者是本文分析,不是论文已经验证的实机能力。
六、追问:环境改变后,旧道路图的哪些信息还能安全复用?
环境改变后,旧道路图的哪些信息还能安全复用?
参考答案:旧节点和边的碰撞有效性依赖原环境;几何未变的部分可能仍有用,但受影响连接必须重新验证。应明确地图变化范围和有效性检查策略,不能因图曾通过查询就默认永久可用。原文静态多次查询的成本优势不直接覆盖任意动态场景。
七、从多次查询走向随机树与极限质量
- 平行路线:RRT:让树朝还没探索过的地方生长。面向一次任务增量生长探索树,改变预处理与查询的组织。
- 直接继承:RRT*:让随机树在找到路径后继续变好。研究连接规则与采样增多后的极限路径质量。
八、自测与参考答案
问题 1:一张 PRM 图里找不到起终点之间的路,能否宣布机器人无法通过?
参考答案:不能。图只记录有限采样和成功的局部连接。真实空间可能有一条很窄的通道尚未被采到,也可能已有合适节点但局部规划器没有连上。可以报告当前预算内失败,若要证明不可达,需要额外的完备性或几何论证。
问题 2:算法 A 建图花 100 秒,每次查询 0.1 秒;算法 B 不建图,每次查询 2 秒,何时 A 更划算?
参考答案:在这些自构且稳定的成本假设下,比较 ,得到 ,即至少 53 次查询。还要保证环境不变、查询成功标准相当,并计入图维护成本。只比较 0.1 秒与 2 秒会遗漏主要支出。
问题 3:为什么给道路图不断添加随机点,不一定让输出路径趋于全局最短?
参考答案:覆盖更多位置不等于保留优化所需的边。原算法关注连接不同分量,很多成环的替代路线不会加入;邻接规则、距离和后处理也没有自动构成连续空间最优性的证明。可行性、有限图最短路径和连续问题的渐近最优性是三个不同命题。