034|Bicchi:接触位置相同,为什么一只手抓得稳,另一只不行
论文:Antonio Bicchi,On the Closure Properties of Robotic Grasping,1995,IJRR 14(4):319–334。出版方 · 作者原稿。
先接住前作的问题
Ferrari–Canny在接触力集合中比较裕度,但机构可能无法独立控制那些力。Bicchi把手的结构纳入闭合分析。
五个前置概念
五个概念:twist统一表示平移与转动速度;wrench统一表示力与力矩;单侧约束允许离开接触而禁止穿透;内力不改变物体净旋量但改变接触受力;可控子空间限定机构输入真正能够产生的力组合。
一、问题设定:名义接触力怎样区分为机构真正能控制的力
三个手指从三个接触点围住物体,摩擦锥看起来也足够宽。仅看几何,我们可能认为它能够抵抗所有方向的扰动。但如果三个指头通过同一个传动机构联动,真正能调节的接触力组合可能只有一维。允许的力不一定是可实现的力。
问题定义:四个不同的问题不要合并
平衡问当前外力能否被抵消;力闭合问适当调节允许接触力后,能否抵抗指定空间中的任意扰动;形式闭合问几何本身是否排除了非零可行运动;稳定性还关心受到扰动之后实际动态如何演化。它们互有关联,但任一个词都不能替代其他三个。
论文分析刚体及接触。物体瞬时运动用 twist 表示,空间问题为六维,平面问题为三维。接触点速度来自 ,其中 是抓取矩阵。接触只能推、不能凭空拉住,因此非穿透条件是单侧不等式,而不是一律把接触点速度设成零。
这不是学习算法,没有状态—动作采样和奖励训练。输入是接触位置、法向、摩擦模型、手的机构与可控力信息;输出是闭合性质、允许运动描述或质量指标。几何和材料信息是明确假设,不是感知系统自动准确给出的事实。
二、分开形式闭合、内力零空间和可控内力
形式闭合:从不等式描述剩余自由
采用与原稿第 6 页一致的法向约定,令 收集接触法向,则自由瞬时运动满足
每一行表示一个接触点不能向物体内部穿透。所有满足约束的 构成自由运动锥 。若 ,就在这套一阶约束模型下形成完全形式闭合;若仍存在非零方向,则需要进一步描述究竟还能怎样运动。
矩阵满秩并不充分。等式 只有零解,只说明没有同时贴着所有约束面的运动;不等式可能允许远离某些接触的运动。单侧约束需要正生成的几何结构,不能只做一次秩测试就宣布夹紧。
原稿第 9 页的命题 5 说明自由运动集合是凸多面锥,算法 1 将半空间描述转成生成方向描述。对满秩且无直线自由度的情形,可以枚举若干约束边界交线、选择满足全部不等式的方向,再去掉冗余生成元。秩不足时存在整条可双向运动的线性子空间,需要另行处理,不能照搬只含射线的程序。
为什么这样检查足够?任意非零自由向量至少有一个非零分量,而锥允许正比例放大,所以该分量总可放大到绝对值至少 1。这是教学推导。实际求解仍需要尺度归一化与容差,尤其不能混淆微小旋转与微小平移。
力闭合:内力零空间只是第一步
若接触力向量为 ,物体所受合力旋量可写为 。原文以所需平衡旋量的符号约定写 。读者若把 定义成外界施加的力,则应写 ;只是符号约定,不是物理矛盾。
第 14 页将允许接触力写成
是平衡给定旋量的一个特解, 是机械装置能够主动产生的内力,满足 。关键是 可能严格小于 。后者包括所有代数上不改变物体净力的组合,前者才反映机构可控制的组合;预加载产生而无法主动调节的内力还需要单独处理。
论文通过接触等效刚度、手的雅可比与抓取矩阵分析这个子空间。这里的虚拟弹簧用于描述力分配,不是把物体重新当成任意柔体。若刚度假设变化,可控分配与数值质量也可能变化。
每个接触还需处于摩擦锥内。在通常记法下是 与 。原稿用等价的法向投影和总力范数写约束,因此其参数 不是直接可拿来当 的同名量。
第 15 页定义的 prehensility 要求存在严格满足摩擦约束的可控纯内力。配合抓取矩阵满行秩,原文推论给出力闭合。直觉是:严格位于锥内部的夹紧内力可以按比例增大,给有限外扰留下余量。这个缩放论证默认没有有限电机饱和上界;真实力上限需要另外加入。
一个零空间向量,还差两道物理筛选
平衡式 的一般解可写为 ,其中 是一个平衡特解,的列构成抓握矩阵 的零空间基,为自由系数,因而 。不改变物体合广义力,所以叫内力;但这只说明几何平衡,还需满足摩擦锥和实际驱动机构的可实现集合。论文引言特意用相同接触、不同机械结构的两只手说明这一缺口。作者稿第1节
一维教学缩影。 两侧接触合力为 。抵抗向右外力1牛需要 ,所有平衡解是 。若两指可独立调节,就能实现;若传动强制 ,再大的共同夹紧力也无法提供净向左力。真实三维手更复杂,但这个例子准确暴露“存在力解”和“机构能生成力解”并不等价。
与Ferrari–Canny是带明确批判关系的历史衔接:前者评估名义接触广义力裕度,这里要求把手的结构纳入可实现性。与质心动力学和全身运动学则是教学联系:任务合力可行之后,仍需另查关节驱动是否能实现;后者也没有自动补上全部力矩边界,不能据此写成直接继承。
从判定到优化:辅助动力系统不是机器人运动
第 16–18 页把摩擦约束和最小法向力要求组织成一个光滑拼接的函数 ,研究其梯度与 Hessian,再构造类似连续时间 Newton 方法的辅助系统:
这里演化的是搜索变量 ,不是机器人物体姿态。“辅助系统发散”在相应定理前提下可以表示沿增大内力的方向继续降低约束函数,不能误解为真实抓取不稳定。原稿第 18 页还给出所需极限条件,不能用一次有限数值迭代的发散现象直接代替定理。
第 20 页加入接触力上限后构造有界可实现范围内的质量指标。目标函数服务于约束可行性和余量;机制改动是把机构可实现性纳入分析;数值指标是不同抓取姿态的闭合区域与质量。它没有报告学习样本效率。
抓取矩阵的零空间先列出几何允许的内力,驱动机构再限定其中哪些可控。三指联动例子将检查这次维数缩减,而不是只测试矩阵满秩。
三、执行闭合判定,用联动手指检查可实现维数
以下是帮助理解的通用检测伪代码,用有限个线性规划避免“非零向量”的非凸约束;它与论文的运动锥观点一致,但不是原算法 1 的逐行翻译:
输入:一阶非穿透矩阵 A,运动维数 d
对坐标 j = 1 ... d:
    对符号 s 属于 {-1,+1}:
        求解线性可行性:A u >= 0 且 s*u[j] >= 1
        若有解:保存一个非零自由运动见证
若全部无解:自由运动锥只有零,判为一阶形式闭合
否则:返回见证,并可进一步做锥生成元转换
输出:闭合判定或剩余自由运动方向
自构小例子与五个前置概念
教学例子:两个指头接触盒子两侧,理想模型允许各自独立增加法向力,从而增加竖直摩擦支持。如果机构只允许一个指头向外退、另一个也同步向外退,就没有主动夹紧方向。把两侧法向力当成独立可调变量,会算出设备无法产生的“可行抓取”。
四、读几何命题与数值搜索,区分辅助系统和机器人
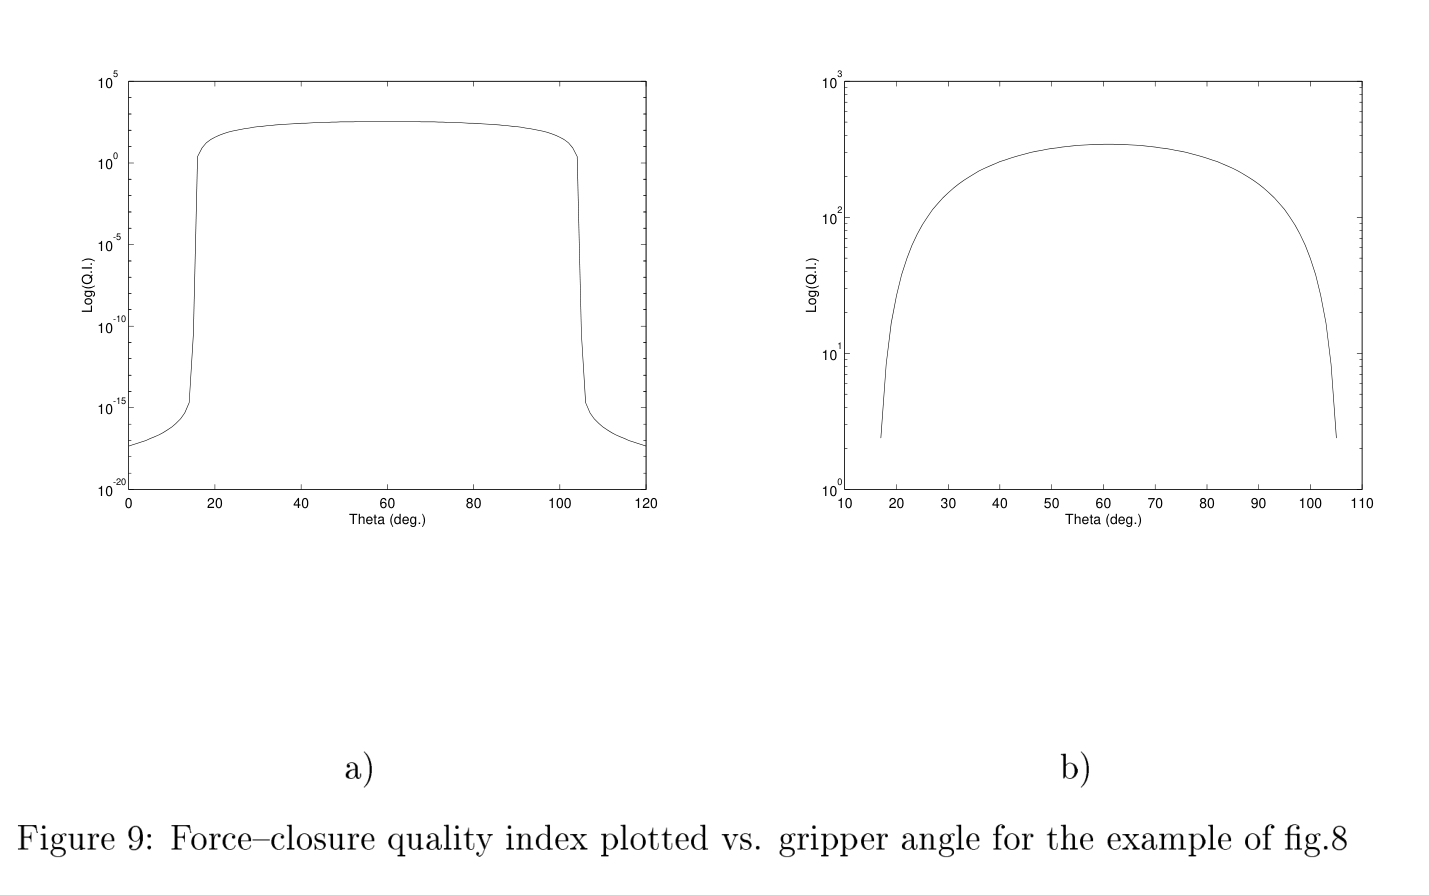
读图:横轴改变抓取姿态,质量函数只在一个角度区间内保持有效余量。峰值位置属于给定三指机构、物体与摩擦设置,不能变成所有三指抓取的通用最佳角度。
这里使用 25 页作者稿的 PDF 页序。闭合判定与三指手算例是几何、力学条件的验证,不是实机抓取稳定率。
| 项目 | 设定 | 要检验的内容 | 证据边界 |
|---|---|---|---|
| 引言反例 | 相同物体与接触,不同末端机构 | 接触几何不足以决定可控抗扰能力 | 图 1c、1d及第 4 页解释 |
| 自由运动分析 | 线性化的单侧刚体接触 | 自由运动集合及部分约束方向 | 第 6、9 页定义、命题和算法 |
| 力闭合论证 | 可控内力子空间、严格摩擦可行性 | 内力余量与任意可平衡扰动的关系 | 第 14–18 页,不是动态抓取测试 |
| 三指手例子 | 联动手抓三角柱,姿态角扫描 | 机构限制下的闭合区间与最佳姿态 | 图 8、图 9对应第 20–21 页 |
| 随机与计算预算 | 确定性数值姿态扫描 | 不属于多种子训练实验 | 未核对统一运行时间比较 |
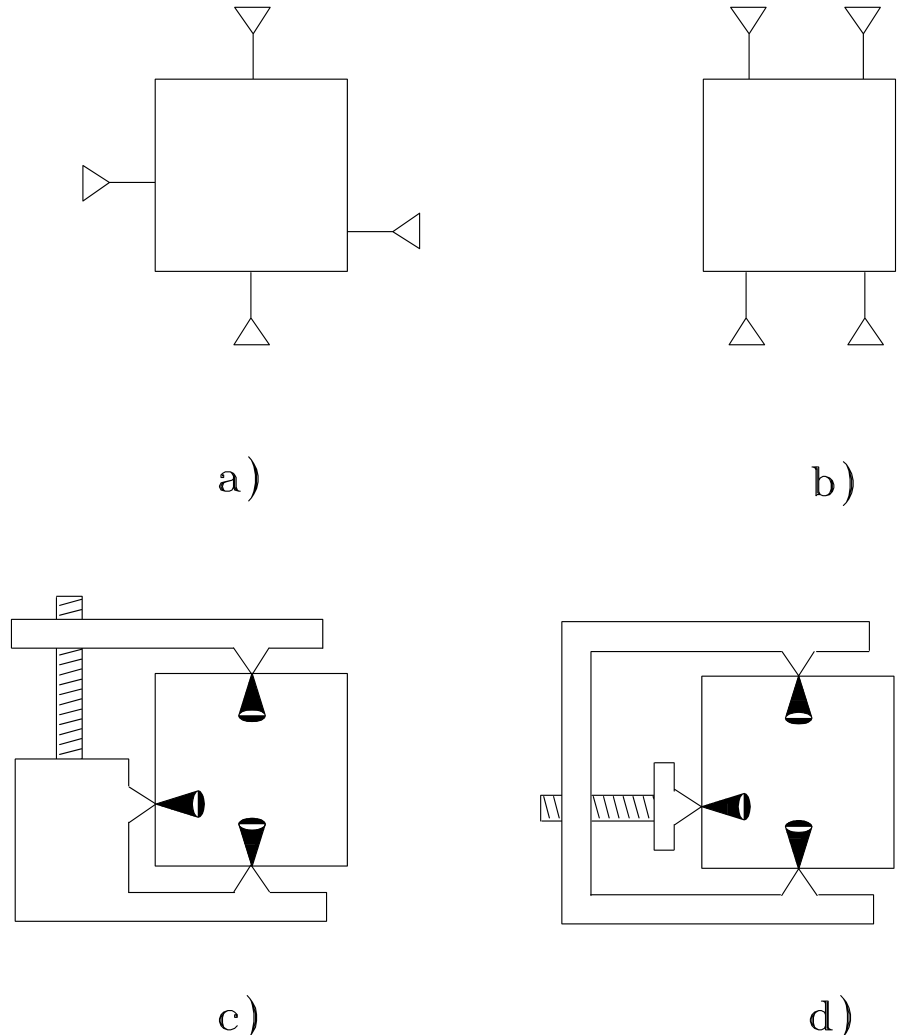
读图:对照(a)至(d)的接触约束和夹具自由度;几何上限制运动、可施加内力与承受外扰是不同命题。
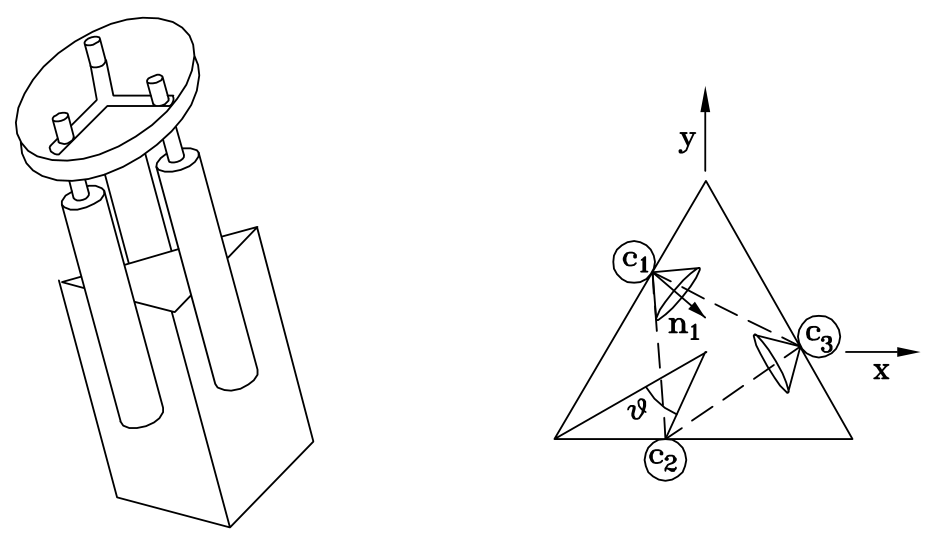
读图:左图定位真实夹爪结构,右图给出接触点、法线与转角;之后的质量分析依赖这些接触约束,而不只是手指数量。
本页定位:图 9内嵌图。
图 1及第 4 页:同样三个接触,机构不能提供合适挤压力时,某个外扰方向无法抵抗。它支持“看接触还要看手”,不是声称低自由度机械手一律抓不稳。
本页定位:图 1内嵌图。
算法 1及命题 5,第 9 页:把自由运动由不等式转为锥生成方向,支持比二元“闭合/不闭合”更细的描述。它分析瞬时线性约束,不能自动解决任意有限位移脱离过程。
定义 4–6、命题 7和推论,第 15 页:可控内力在摩擦锥内具有严格余量,加上足够的旋量秩,构成力闭合条件。必要假设不能被简化成“只要存在任意内力就行”。
图 8及第 21 页:三指手的 为三维,可控内力却只有一维;这是机械耦合限制的具体数值化。作者在接触各向同性弹性假设下得到该例的 ,并非所有手都如此。
本页定位:图 8内嵌图。
第 21 页对图 9的说明:姿态以 1° 步长扫描,摩擦锥半角 45°,最小与最大力参数分别为 0.1、100;分析区间中约 15° 与 105° 为边界,60° 对应指头位于各面中间的最佳姿态。这是特定对称物体与参数下的结果,不能推广为三指抓取总应取 60°。
本页定位:图 9内嵌图。
五、检查接触、刚度、驱动模型与任务方向
代价是需要更完整的机构与接触模型。摩擦系数、刚度、法向和接触位置的误差会改变可行集合;近边界抓取尤其敏感。本文所核对部分没有给出现代规模的真实物体成功率、传感器误差分布或域外泛化实验,不能把解析性质转换成概率可靠性承诺。
进一步的分析是,一阶形式闭合与有限几何卡住之间仍有曲率差别,局部线性化存在退化情形。闭合判定也不自动给出能在接触切换、冲击或电机饱和中稳定运行的控制器。它提供设计和分析的基础,后续执行还需要动力学与反馈。
六、追问:改变手指传动耦合而保持接触点不变,哪些旧结论需要重新检查?
改变手指传动耦合而保持接触点不变,哪些旧结论需要重新检查?
参考答案:接触几何与抓取矩阵可能保持不变,但可控内力集合会随驱动约束改变。应重新检查哪些接触力组合能由执行器产生,再评价力闭合或部分闭合。仅复用旧的接触凸包或矩阵秩,会忽略正文强调的机构限制。
教学参照:Modern Robotics 12.2.3 Force Closure。这里借用其几何允许力与执行能力分开的讲法。
七、比较全身接触中的可控力约束
- 教学联系:质心动力学与全身运动学:怎样少算方程而不丢掉身体。比较全身控制中执行器、接触和任务可行性的联合限制,并非同一条历史推导链。
八、自测与参考答案
问题1:抓取矩阵满行秩为什么不等于力闭合?
参考答案:满行秩只保证在允许正负任意代数力时可以覆盖旋量空间。真实接触不能拉、切向力受摩擦限制,机构也未必能产生全部内力。必须同时满足物理力约束和可控性条件。
问题2:为什么不可把辅助搜索系统发散叫作抓取不稳定?
参考答案:辅助变量是内力系数而不是物体状态;发散可能表示不断放大一个严格可行内力方向,使构造函数趋向零。真实动态稳定性需要物体惯性、反馈与接触演化分析,是另一个问题。
问题3:部分闭合是否只是一个较差的完全闭合?
参考答案:不是。插入、导向和装配可能要求允许某方向移动,同时限制其他方向。质量取决于任务需要约束的运动或扰动力空间。先定义任务子空间,再检查它被怎样约束,才有正确的设计目标。