048|SIFT:先统一局部坐标,再比较纹理
论文:David G. Lowe,Distinctive Image Features from Scale-Invariant Keypoints,IJCV,2004。作者原稿。所链接为 2004 年 1 月 5 日、接受发表的二十八页作者版,以下页码按此 PDF。SIFT 已有 1999 年先行工作;本篇系统展开检测、描述、匹配和验证,并不是所有组件第一次出现的年份。
先接住前作的问题
Harris找到局部显著点,不等于缩放旋转后仍能认出它们。SIFT把尺度、方向和描述整合;ORB走更轻的二进制路线,COLMAP再把特征接入完整重建。
五个前置概念
五个前置概念:尺度空间以不同平滑尺度观察结构;局部极值提供候选位置;方向归一化抵消图像内旋转;描述子编码局部外观;几何验证检验多组对应是否符合共同变换。
一、问题设定:尺度与旋转变化后怎样识别同一局部纹理
机器人向一扇门走近,图像中的门变大;转动相机后,门的纹理也旋转。如果直接比较固定大小的像素小块,同一个位置可能比另一个错误位置还不像。
背景:检测重复性与描述区分度是两道关
一个描述子再好,如果同一物理结构在第二幅图中根本没有被检测到,就无法匹配。反过来,重复检测到同一类边缘,也可能因为外观相似而配错。因此论文把位置与尺度选择、方向分配、描述子构造和最终匹配分别评估。
输入是灰度图像,输出每个关键点的位置、尺度、方向及描述向量。它不是强化学习,也不是通过大数据反向传播训练特征的神经网络。识别部分的“训练图像”主要用于建立参考特征数据库,不能直接等同现代模型训练集。
尺度不变性也不是任意缩放后逐比特相同。实际图像存在采样、模糊、噪声和离散尺度层,算法追求可重复的特征坐标及稳定匹配;超出分辨率的信息无法恢复。
二、检测尺度极值,再做方向归一化与梯度描述
检测:在尺度空间寻找局部极值
高斯尺度空间和差分定义为
相邻尺度的差分近似尺度归一化的高斯拉普拉斯:。其作用是让不同大小的局部结构在相应尺度显现,不是简单对原图求一次梯度。
候选与本层八个邻居及上下尺度各九个邻居比较,共 26 个。接着在位置和尺度三维空间拟合二次函数,细化极值。低对比候选容易受噪声影响,沿长边的候选则在某个方向位置不稳定,两者分别筛除。
边缘筛选使用二维空间 Hessian 的特征值比例。避免显式求特征值,可比较
原实验采用比例阈值 。这里的 Hessian 是 DoG 的二阶空间导数,不是 LK 正规方程中梯度外积构成的结构张量;两者都反映方向性,但不能因矩阵都是 2×2 就混用。
描述:保留粗略布局,容忍小位移
在关键点相应尺度上计算梯度方向直方图,分配主方向。原方法使用 36 个方向桶;若次峰达到主峰的 80%,同一位置可以产生另一个方向实例,从而避免复杂纹理下主方向轻微变化导致描述完全不同。
围绕关键点按尺度和方向建立局部坐标,使用 4×4 空间网格,每格 8 个方向桶,得到 维向量。每个像素按梯度幅值和高斯窗口加权,并向相邻空间、方向桶插值,减轻越过桶边界时的突变。
这个表示保留“左上角是什么方向、右下角是什么方向”的粗略布局,却不坚持每个梯度出现在完全同一像素。这是在区分能力与局部形变容忍之间取舍。把所有区域合成一个直方图,会丢掉位置结构;把每像素都单独保存,则对形变更敏感。
最后归一化向量,将大于 0.2 的分量截断,再归一化。理想的整体加性亮度变化不影响梯度,整体正比例对比变化可被归一化抵消;局部阴影、饱和与镜面反射不满足这种简单模型,不能称为对任意光照不变。
描述子的稳定,来自连续投票而非绝对不变
一个梯度方向若正落在两个方向箱中间,线性投票各分一半;转过很小角度时,权重连续变化。空间两维再一起插值,便形成三线性投票,避免一个像素跨箱后整票突然跳动。原文第6.1节同时使用高斯窗、归一化、截断再归一化,分别处理窗口边界、整体对比度和少数大梯度。
教学两分量缩影:向量 归一化为 ;像素整体对比度翻倍得到 ,归一化仍相同。但若只有第一分量因反光变为30,则方向和相对权重都改变,不能靠整体归一化恢复。原文0.2截断阈值是在128维描述子上的经验选择,不应直接照搬到这两个分量的示例。
相较Harris主要解决局部检测,本篇增加尺度选择、方向归一化和可匹配描述;ORB是速度与描述表示上的平行取舍;COLMAP将这类特征作为重建链中的模块。描述子匹配测试与整套重建成功率必须分层解释。
匹配:最近不够,还要明显胜过第二名
设最近候选的欧氏距离为 ,次近为 ,使用 判断歧义。低比例意味着第一名明显更像;两名几乎一样,即使绝对距离都小,也可能来自重复纹理。
论文对象识别设置中,若参考库含同一物体多视图,第二名按来自不同物体的最近候选定义。普通双图匹配常直接取第二近描述子,两种使用条件应区分。
通过比例筛选也不等于几何正确。原文识别管线还用 Hough 位姿投票聚类、仿射最小二乘与外点剔除。机器人位姿任务通常要换用适合相机和场景的几何模型,而不是把一个物体识别仿射框直接当成相机六自由度位姿。
算法没有统一可微损失贯穿所有步骤。DoG 极值、稳定性筛选、描述子距离与几何残差是不同对象;最终匹配率改善不能全部归因于某一个式子。
检测、描述和比值筛选各自回答一道问题。下面把候选对应送到几何验证之前,先区分重复检测和描述区分度所需的证据。
三、执行描述子匹配,用比值检验筛候选
输入:两幅图像或图像与参考特征库
对每幅图像:
    建立高斯金字塔并计算 DoG
    检查空间与尺度邻域极值
    细化位置和尺度,去掉低对比及强边缘响应
    为稳定候选分配一个或多个局部方向
    在归一化坐标中累计 4×4×8 梯度直方图
    归一化、截断大分量、再次归一化
对每个描述子:
    查找最近与次近候选
    根据距离比拒绝歧义匹配
将保留匹配交给符合任务的几何验证
输出:带关键点坐标的候选对应及验证结果
自构例子与前置概念
一块招牌在第一张图中宽 80 像素,在第二张图中宽 160 像素并旋转 30 度。若检测到对应尺度及方向,SIFT 可以把邻域变到近似相同局部坐标中再统计。若只用固定 16×16 原图窗口,两次看的可能根本不是同一范围。
但若招牌上每个字母都是同样的条纹,尺度和方向统一仍不能创造唯一身份。这时距离比或几何一致性会比单个最小距离更重要。
四、拆开读检测、描述与匹配各组实验
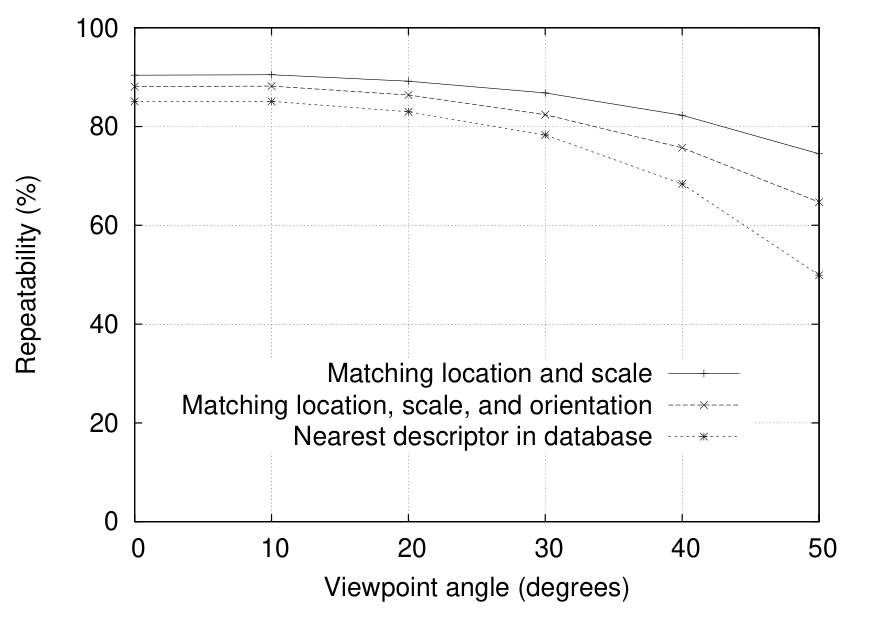
读图:横轴增加视角变化时,定位、方向分配和最终匹配的重复率下降幅度不同。看各阶段之间的差距,才能区分特征检测丢失与描述子匹配失败。
实验如何拆开验证
重复检测率、描述匹配率和对象识别率来自不同实验;图的分母和扰动类型应保留,不能将其中一个曲线解释为完整视觉定位成功率。
| 实验轴 | 原文设置 | 指标含义 |
|---|---|---|
| 尺度采样和初始平滑 | 32 幅真实图像加合成旋转、尺度变化与噪声 | 变换已知,因此可计算位置、尺度重复检测 |
| 描述子网格与方向数 | 第 6.2 节,平面视角变化 50 度、4% 噪声、40,000 关键点数据库 | 最近邻能否找到正确对应,非对象分类准确率 |
| 数据库规模 | 112 幅图像构成扩大的干扰库 | 干扰候选增多时描述子的区分能力 |
| 比例测试 | 40,000 点库,30 度平面深度旋转和 2% 噪声等 | 正误匹配的距离比分布 |
| 识别应用 | 杂乱遮挡中的物体与场景区域 | 完整匹配验证管线可用性,非大规模分类数据集 |
| 算力与训练 | 手工特征,无梯度训练;应用报告使用 2 GHz Pentium 4 | 历史耗时不能代表所有分辨率和现代实现 |
大部分受控实验通过变换真实图像构造对应真值,这有利于隔离参数,但不能涵盖三维物体自遮挡、新表面出现和复杂真实光照。参数也在这组实验中选择,不能视为完全独立测试上的最优超参数保证。
五组图的证据强度
Fig. 3–图 4,PDF 第 8–9 页:区分重复检测比例、正确匹配比例与关键点总量。更多尺度层可能增加正确匹配总数,却降低百分比,因此“重复率最高”不等于所有任务都应取同样采样量。
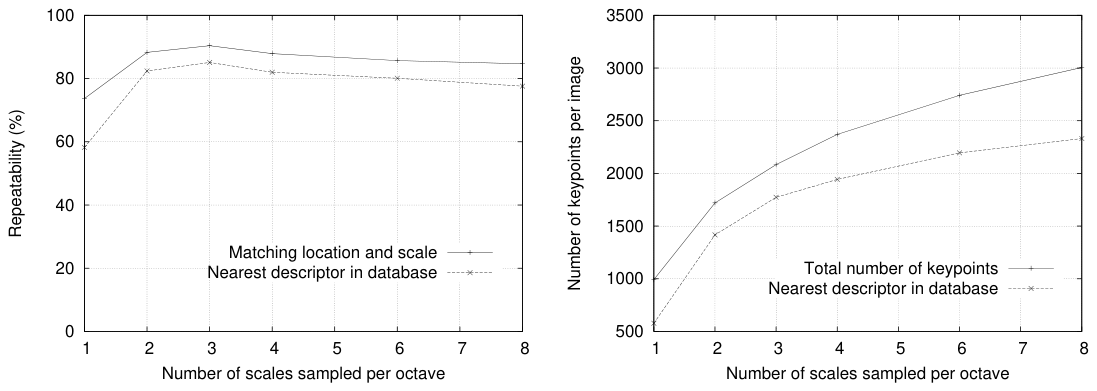
读图:左右图共享采样层数横轴:重复率在几层后趋于平缓,而关键点数量继续增加;因此增加计算量不保证同比提高匹配质量。
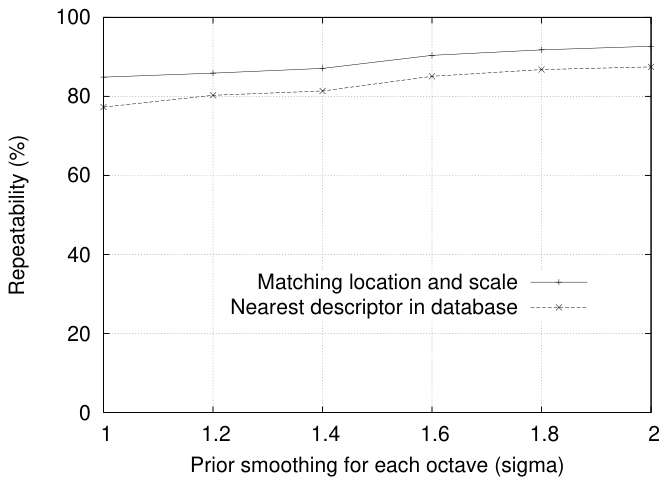
读图:横轴为每倍频程的预平滑sigma,纵轴为重复率;两条曲线分别检查位置尺度一致性和描述子匹配,不能把二者当成同一指标。
Fig. 5,第 11 页:示例从 832 个候选,经低对比筛选剩 729,再经边缘筛选剩 536。它直观展示筛选作用,但单幅图数量不是整套算法准确率。
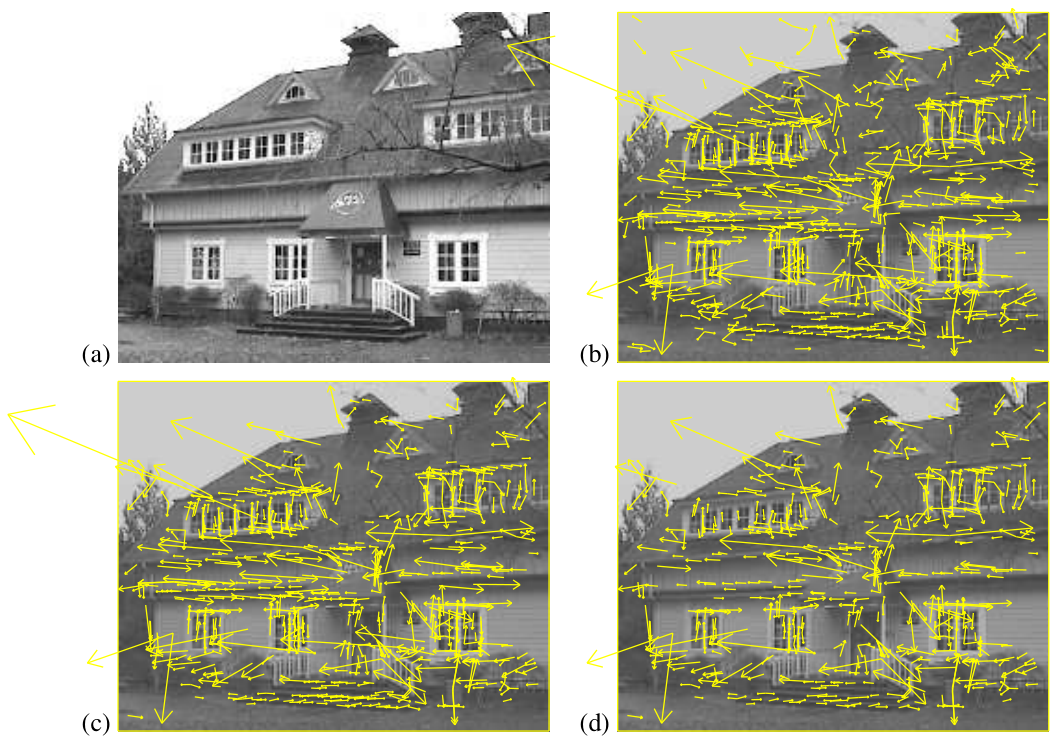
读图:从原图到候选点,再去除低对比度点和边缘响应,箭头数量逐步减少;保留下来的点并不是所有强边缘上的像素。
Fig. 8–图 9,第 17–18 页:网格和方向桶数存在折中,强平面仿射变化降低各阶段稳定性。不能把平面旋转实验中的容忍角度直接推广到任意三维物体。
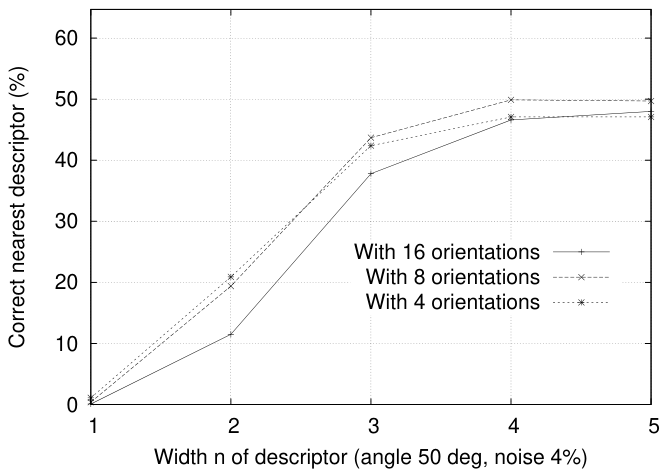
读图:横轴是描述子网格宽度,三条曲线使用4、8和16个方向;增加空间范围先明显改善匹配,随后收益减小。
Fig. 10–图 11,第 19–20 页:扩大数据库时区分度下降;比例阈值 0.8 在指定实验中剔除约 90% 错配,同时丢掉不到 5% 正确匹配。这是两类样本各自的保留情况,不是“最终匹配准确率 95%”。
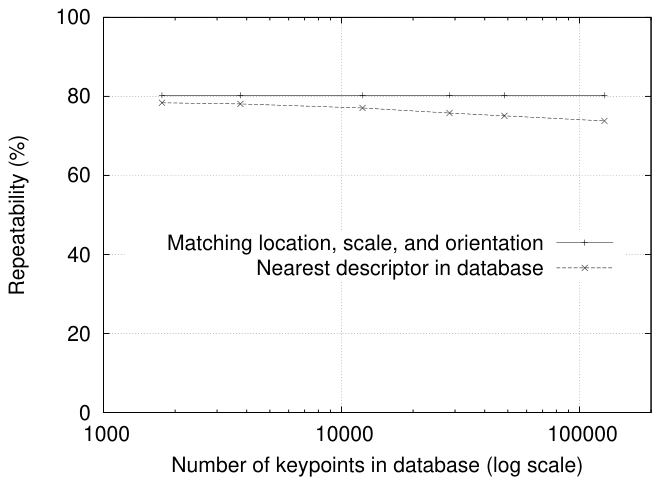
读图:横轴采用对数刻度,数据库增大时最近描述子匹配曲线有所下降;位置、尺度和方向检测曲线用于区分检测与匹配的影响。
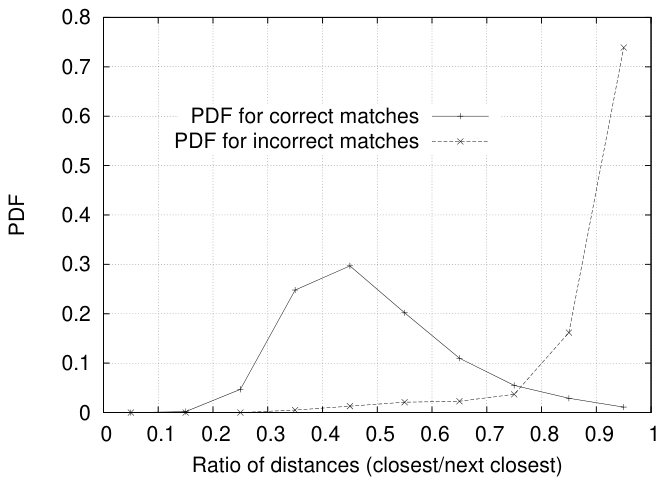
读图:正确匹配密度偏向较小距离比,错误匹配更多聚集在接近1的位置;阈值筛选利用的是相对歧义,而不是固定绝对距离。
Fig. 12–图 13,第 23–24 页:对象与地点识别显示局部特征加几何验证可抵抗部分遮挡。第 25 页报告这两个例子的完整识别少于 0.3 秒,并指出更系统的真实三维视角和光照测试仍有必要。
尚未内嵌:图 12、图 13。尺度采样、筛选、描述子、距离比判断与定量对照已摘引;剩余是两组杂乱场景物体识别照片拼图。当前不将方法分析连同完整应用展示集一起复现,保留具体示例的原文入口。
五、保留视角变化、遮挡和几何验证条件
SIFT 把局部坐标标准化与有区分度的分布描述结合得很完整,还用分阶段实验解释为何选这些参数。代价是多尺度图像、浮点描述子和近邻搜索;因此后来的机器人系统常研究更轻量的二进制描述子或学习特征。
重复窗户会产生很多貌似可信的匹配,白墙则可能根本没有稳定特征。运动模糊破坏局部梯度,强视角改变使局部区域发生非相似形变,动态物体又可能匹配正确但不属于静态背景。描述子正确对应与适合相机运动估计之间,还隔着场景假设。
原文对相关工作中 RANSAC 的低内点率困难作讨论,不能理解为 RANSAC 只有内点超过 50% 才能运行。其样本复杂度与最小样本数、内点率及置信度有关;本文选择 Hough 聚类是特定识别情境的工程取舍。
六、追问:要区分检测器和描述子的贡献,实验输入应该怎样固定?
要区分检测器和描述子的贡献,实验输入应该怎样固定?
参考答案:先在固定对应关键点上比较描述区分度,再单独测量变换后关键点能否重复检测;端到端匹配则同时包含两项影响。各实验应说明尺度、视角和阈值设置。只报告最终匹配数,无法判断收益来自多找了点还是把点描述得更可靠。
七、降低描述成本,或进入完整重建
- 平行路线:ORB:让二进制特征既快又有区分力。用方向化二进制测试降低计算与存储开销。
- 模块组合:COLMAP 的 SfM 基础:重建质量取决于整条链,而不只取决于 BA。把局部特征接入增量重建与几何验证。
八、自测与参考答案
问题 1:为什么关键点重复检测率很高,最终匹配仍可能差?
参考答案:检测只保证相应位置和尺度再次出现,描述子仍可能不稳定或不够区分。重复纹理会有多个相似候选,方向赋值也可能改变,必须分别检查检测、描述和匹配。
问题 2:为什么 128 维描述子不直接保存 128 个像素值?
参考答案:像素值对精确位置和亮度敏感。梯度方向直方图在保留粗空间布局时容忍小位移,归一化又可消除部分整体亮度和对比变化。维数相同不意味着包含的信息结构相同。
问题 3:d1/d2 很小,是否就能确认相机位姿估计可用?
参考答案:不能。它仅说明当前特征库中的最佳候选相对突出,仍可能匹配动态物体或几何上不相容的位置。需要足够分布的对应、合适几何模型和外点验证,才能进入可靠位姿估计。