073|TrajOpt:用局部凸问题修复整条碰撞轨迹
论文:John Schulman、Jonathan Ho、Alex Lee、Ibrahim Awwal、Henry Bradlow、Pieter Abbeel,Finding Locally Optimal, Collision-Free Trajectories with Sequential Convex Optimization,RSS 2013。正式论文;全文 PDF。依据正文十页的算法、碰撞推导、基准与实机示例;未独立复现。这里讨论原始 RSS 版本。
先接住前作的问题
CHOMP和STOMP已在连续轨迹上做局部改进,本篇以逐次凸化和连续碰撞处理重新组织求解。它可组合GJK类距离查询,收敛后仍需验证原约束。
五个前置概念
五个前置概念:配置空间把机器人姿态表示为一个点;顺序凸优化反复求局部凸近似;信赖域限制近似可信的更新范围;铰链损失只惩罚违反约束的一侧;扫掠体是物体在一段运动中占据空间的并集。
一、问题设定:碰撞初始轨迹怎样经局部凸化变成可行路径
把机械臂起点和终点直线连接,往往会穿过桌子。TrajOpt 不必先得到一条完美路径,而是从可能碰撞的轨迹出发,反复构建一个容易求解的局部凸近似,把整条轨迹推向无碰撞且较短的解。
问题设定与最相关前作
优化变量是轨迹上的关节配置 ,起终点可固定,也能加入末端位姿和方向约束。本文主体是运动学规划,并未把完整动力学、力矩和接触切换统一纳入主基准。Atlas 示例保持静态稳定并预设支撑阶段,不能当作动态跑步或自动接触序列发现。
CHOMP 同样优化轨迹,但主要使用距离场和预条件梯度下降。TrajOpt 使用凸几何碰撞查询、局部凸子问题和可调整的精确惩罚。两者同时改变了多个组件,所以整体结果并不能单独归因为“二阶优化胜过一阶优化”。
对于采样式规划,失败可能来自搜索预算不足;对于局部优化,失败可能来自初始路径所在的局部结构。多初始化为局部优化提供更多机会,但也增加成本。正确比较应把所有初始化支出计入,而不是只保留最快成功的一次。
二、分开凸子问题、信赖域与外层惩罚
方法:三层循环各管什么
论文用相邻配置变化的平方和作为平滑目标:
它鼓励较短且均匀的关节空间运动,但不是严格等于连续曲线长度;轨迹离散化和关节单位也影响其含义。将一般不等式写为 、等式写为 ,惩罚目标为
铰链在满足约束后归零,避免已经安全的轨迹仍被无限推离障碍。足够大的 在适当正则条件下具有精确惩罚性质;这不是说任意非凸问题都能靠加大系数自动求到可行全局最优。
外层调整惩罚,中层重新线性化约束,内层调整信赖域。局部模型预测改善很多但真实目标没有改善,说明步子可能太大,应缩小信赖域重新求解,而不是盲目接受一个看似漂亮的凸解。
不光滑罚项为什么仍能放进一个QP
令 为当前轨迹的局部增量,为碰撞违反量的线性化梯度,为当前违反量。线性近似为 时,hinge罚项 中 是罚系数,可引入松弛变量 ,改写为目标加 ,约束 。在最优点,恰取两者最大值;目标与约束仍是QP可处理形式。
教学一步:当前间隙0.02米,要求0.05米,沿法向的位移为 ,则违反量为 。若信赖域只许 ,此轮至少还留0.02米违规。QP最优并不意味着碰撞约束已经满足,外层必须更新模型、扩大可接受移动或明确失败。
本篇与CHOMP、STOMP是平行轨迹优化方法;调用GJK距离类几何查询作为模块。原文第III节算法1区分罚系数、凸化和信赖域三层循环。实验成功率应依据原非线性约束最终检查,不能把子问题收敛或代价下降当作连续路径安全。
碰撞:位置安全不等于运动安全
设两个凸体的有符号距离为 ,分离时为正、穿透时为负。安全约束是 ,对应 。在当前配置附近,最近点与分离法向给出距离变化方向,再通过机器人 Jacobian 传回关节空间。
对相邻时刻,论文考虑两端形状的凸包来近似扫掠体。纯平移下,这是容易理解的包络;发生旋转时,仅两端凸包可能漏掉中间伸出的尖角。§V 给出扩张量 , 是距旋转轴的最大半径, 是旋转角。
理论条件与实验实现必须分开。原文实验认为修正小于一厘米而忽略 ;三维扫掠距离梯度也使用近似,未保证一般三维精确;§VI 说明连续碰撞实现没有处理自碰撞,自碰撞仅在离散点惩罚。因此不能把“论文讨论连续安全”简写成“所有实现轨迹都有严格连续安全证明”。
局部凸解还要回到原几何约束中验证,路点之间的扫掠尤其重要。下面分开三层循环,再比较单初值与多初值的总预算。
三、迭代求解并验证扫掠体,检查路点之间
输入:起终点、几何模型、初始轨迹、约束
初始化惩罚系数mu和信赖域半径s
while 未满足约束且未超预算:
    在当前轨迹计算距离、接触法向和Jacobian
    构造凸目标近似与仿射约束近似
    repeat:
        求解信赖域内的凸子问题
        用原始非凸目标检查实际改善
        若实际/预测改善足够:接受;适当扩大信赖域
        否则:缩小信赖域并重求
    until 接受或停滞
    若局部收敛仍不满足约束:增大mu
对最终轨迹做独立碰撞检查
输出可行局部轨迹或明确失败
四、读多初始化比较与计算预算
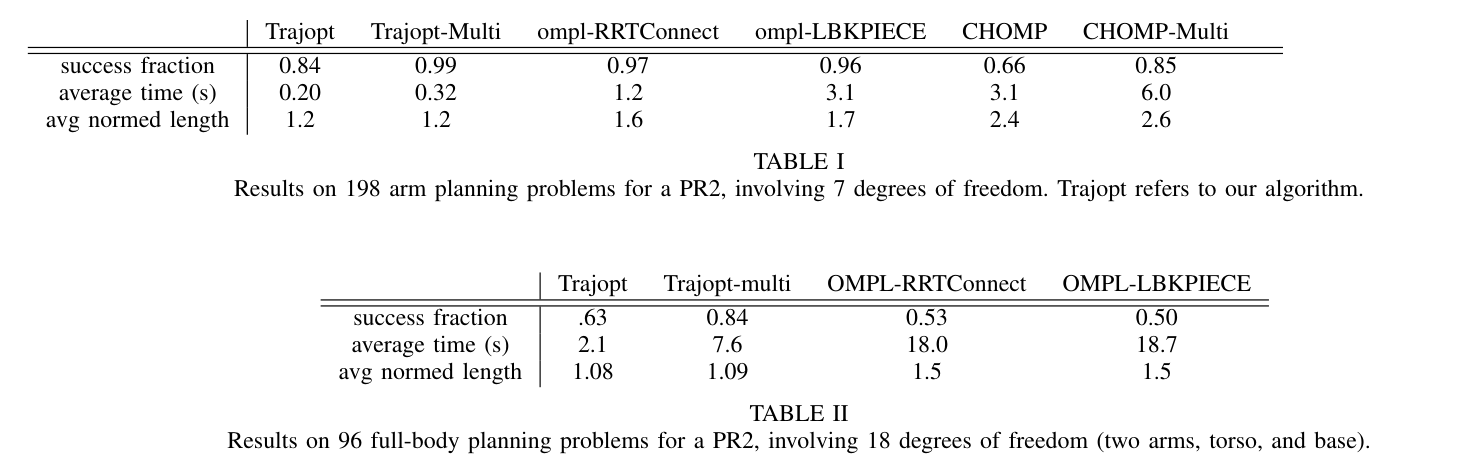
读图:上下分开看手臂与全身任务;每一类中再同时比较成功比例、时间和路径长度。多初始化改善成功率,但增加预算,高自由度结果不能沿用手臂的亚秒结论。
实验设计
| 项目 | 原文设置 |
|---|---|
| 主任务 | §VI:198 个 PR2 七自由度手臂问题、96 个十八自由度全身问题 |
| 场景 | MoveIt 的书架、台面、工业、隧道场景,起终配置对构成问题 |
| 基线 | OMPL RRTConnect、LBKPIECE;手臂另比较 CHOMP |
| 初始化 | 单条配置直线;多初始化使用人工固定中间点或采样的收臂底座配置 |
| 离散与停止 | 手臂 11 路标,全身 41;最多 40 次迭代并有改善与信赖域阈值 |
| 预算细节 | CHOMP 每初始化 3 秒;§VI 写全身 OMPL 30 秒,不能只引用引言统一 10 秒 |
| 指标 | 成功比例、平均时间、按各问题最短参照归一化的路径长度 |
| 统计边界 | 未报告现代多种子置信区间;全身基准没有 CHOMP 对照 |
优化没有使用示范轨迹训练,但多初始化包含人为选择结构。实机地图来自感知与预处理,几何简化时间和感知误差也影响完整系统,不能只拿优化求解时间代表从传感到执行的总延迟。
结果与证据强度
证据 1|表 I:多初始化改善成功率,也增加计算。手臂 TrajOpt 单次为 0.84、0.20 秒,多初始化为 0.99、0.32 秒;RRTConnect 为 0.97、1.2 秒。这里支持该问题集上的性能优势,但单次优化成功率并非优于采样器。归一化路径长度分别约 1.2 与 1.6,不是以米计的绝对长度。
证据 2|表 II:高自由度结果没有“一律亚秒”。全身多初始化成功率 0.84、平均 7.6 秒;单次 0.63、2.1 秒;RRTConnect 0.53、18.0 秒。它说明局部优化在该套全身问题中有价值,也纠正把简单手臂的快速数字推广到全部问题的误读。
证据 3|图 5、§V–VI:连续碰撞机制有明确近似边界。旋转扫掠体与端点凸包不同,原文专门给图解释。能够指出这个差异,比只记住“连续碰撞检测”更接近真正理解。未补旋转界或密集复检时,不能赋予额外安全保证。
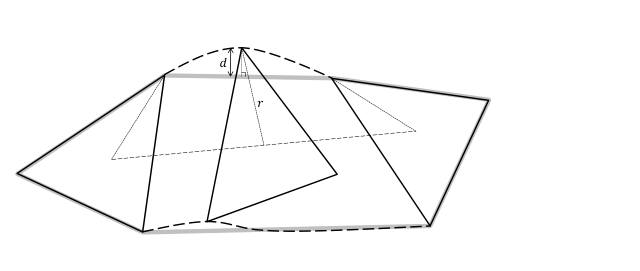
读图:中间姿态的扫掠体有助于检查两端都无碰撞但中途穿障的情况。
证据 4|§VIII:实机可执行性的案例证据。PR2 完成垃圾搬运、开门和通过障碍等全身场景。它支持与真实感知集成的可行性,没有给出足以估计部署事故概率的大规模试验。数值与定位见原文 PDF。
五、保留局部解、几何近似与原约束检查
自构例子,未运行。细杆从门框一侧移动到另一侧,两端姿态都不碰门框,但中间旋转扫过门沿。离散点代价可能为零,扫掠体代价却能发现问题。若把杆当作两端形状凸包而忽略旋转弧,仍可能漏检;加入保守修正或减小相邻旋转角才更接近论证条件。
值得追问的实验包括:固定碰撞模型只换优化器、固定初始化数只换代价、在细障碍和大旋转场景检查连续失败率。这些干预可以区分数值方法、几何表示与初始化各自的贡献。
六、追问:多初始化版本成功率更高,怎样避免把额外预算误算成单次求解器优势?
多初始化版本成功率更高,怎样避免把额外预算误算成单次求解器优势?
参考答案:分别报告每个初值的时间、初值数量、总预算和采用的结果选择规则。固定这些条件后再比较最终成功率与路径质量。多起点可以改善局部搜索的机会,却没有改变原方法缺少全局最优保证的性质。
七、连接距离查询与连续时间轨迹表示
- 模块组合:GJK:不枚举所有表面,也能求物体距离。距离查询提供局部碰撞信息,扫掠及原约束验证另行负责。
- 平行路线:GPMP2:把轨迹规划写成因子图推断。用连续时间先验和插值构造另一种稀疏轨迹优化。
八、自测与参考答案
1. 每次都解凸问题,为什么最后仍可能失败?
凸性只属于当前局部近似。原始障碍空间非凸,局部迭代可能停在坏的区域,或者信赖域内没有足够好的方向;多个初始化只能增加机会,不能保证找到全局解。
2. 一条路径的所有路标无碰撞,为什么还不够?
机器人在路标之间连续运动,中间可能穿过薄障碍或发生旋转扫掠碰撞。必须检查区间运动,而不仅是离散姿态。
3. 原始实验是否证明全部轨迹严格连续无碰撞?
不能这样概括。实现忽略了较小的旋转修正,连续代价没有覆盖自碰撞。应依据实现条件与独立复检判断,不能把理论构造的条件省略。