087|GPMP2:把轨迹规划写成因子图推断
返回总览 · 上一篇:EuRoC · 下一篇:COLMAP
论文:Jing Dong、Mustafa Mukadam、Frank Dellaert、Byron Boots,Motion Planning as Probabilistic Inference Using Gaussian Processes and Factor Graphs,RSS 2016。原文 · 官方实现。
先接住前作的问题
CHOMP等方法用密集轨迹优化处理平滑与避障,变量规模随检查密度增长;GPMP2用Markov高斯过程把轨迹变量与检查位置解耦,并组合iSAM2的增量求解。
五个前置概念
- 高斯过程:用均值和协方差描述连续函数的一族概率模型。
- Markov 状态:包含预测下一状态所需的信息,使局部条件关系成立。
- 精度矩阵:协方差的逆,其稀疏性可以揭示条件独立关系。
- 有符号距离场:空间位置到障碍表面的距离及内外符号。
- Bayes Tree:保存变量消元结构,便于增量更新部分计算。
一、问题设定:稀疏轨迹变量怎样兼顾中间时刻的碰撞检查
机械臂绕障碍物移动时,轨迹既要平滑,又不能碰东西。如果每隔很短时间都建立一个独立状态,优化问题会很大;如果只保留少数点,点与点之间又可能穿过障碍物。
问题定义与前人瓶颈
输入是起点、目标、机器人几何与环境距离场,输出是关节空间随时间变化的轨迹。这是基于模型的规划,不是强化学习训练。本文状态包含关节位置和速度;没有从交互奖励学习策略。
CHOMP、STOMP、TrajOpt 等已经能优化轨迹。本文不是首次让轨迹平滑,也不是首次使用高斯过程;其参照之一就是 GPMP。关键差别在于把问题系统地组织成非线性最小二乘和稀疏因子图,利用高效分解及增量更新。
“常速度先验”容易误读为机械臂必须匀速。实际是先验偏好小加速度,优化仍可偏离均值绕障碍。它也不是完整刚体动力学模型:关节轨迹光滑不自动保证电机力矩、接触力、负载和带宽限制全部满足。
二、用Markov高斯过程先验组织稀疏因子图
GPMP2 的办法是:用少量支持状态定义连续时间高斯过程轨迹,通过插值在中间位置计算障碍代价,再把这些约束回传到支持状态。由于选用具有 Markov 结构的先验,优化可写成稀疏因子图,借用 SLAM 中成熟的求解器。
1. 为什么状态要包含速度
第 IV 节采用白噪声加速度模型:
只知道位置通常不足以用一阶 Markov 模型预测下一时刻;加入速度后,相邻状态之间可以建立局部转移因子。这个结构使精度矩阵 呈块三对角形式。不是所有任意 GP 核都有这种稀疏性,也不是协方差 本身必然稀疏。
把白噪声加速度模型积分一次,速度变化为 ;再积分一次,位置的随机变化为 。其中 是相邻支持状态的时间间隔, 是加速度白噪声的谱密度矩阵。由积分核的乘积可直接得到论文式(26):
因此平滑因子残差是 ,权重为 ;符号整体取反不改变平方代价。不同时间间隔不能机械使用同一协方差:位置方差随 变化,速度方差随 变化,位置速度也相关。
原创一关节手算。 取 ,则 。两个残差 与 的二次代价 分别为 12 和 4;同样的位置偏移,若伴随方向一致的速度变化,反而更符合积分模型。这不是任意鼓励高速运动,而是联合动力学统计关系。
若两端状态固定为 与 ,这一先验的条件均值是三次曲线 ,。中点为 ,不是位置直线插值附上零速度。若障碍位于 ,只看端点会漏撞;插值检查的重要性由此可算出来。模型与插值依据原文II-D、IV-A,该例不代表论文机械臂实验。
2. MAP 目标包含什么
论文第 II 节把目标写成:
第一项偏好符合先验的平滑轨迹,第二项惩罚靠近或进入障碍的状态。 是先验均值, 是障碍残差, 控制代价强度。这里似然是人为构造的规划偏好,并未通过大量碰撞频率校准;不能把其数值解释成真实世界的安全概率。
当 变大,其逆矩阵变小,障碍代价反而变弱。因此“协方差参数更大,所以避障力度更大”方向是反的。论文图 6 正好展示参数过大时的失败。
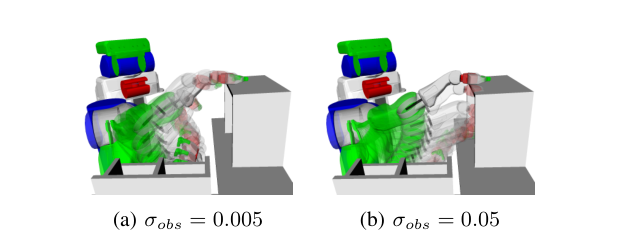
读图:左右使用不同的障碍代价尺度;左侧成功与右侧失败说明参数会改变避障权衡,不是任意设定都稳健。
3. 障碍距离怎样进入关节空间
机器人用一组球近似,正运动学把球心映射到工作空间。距离场给出球心到障碍的有符号距离,再减半径得到近似表面间隔。低于安全余量时产生 hinge 残差,远离障碍时为零。
这个链条也暴露了误差源:球体覆盖不充分、距离场分辨率太低、地图有误差,都可能让代价低估碰撞。几何代价精确求解与真实机器人绝对不碰撞之间,还隔着模型质量。
4. 支持状态少,检查位置可以多
对 ,插值状态可由邻接支持状态表达:
中间时刻的障碍残差因此只连接两个支持状态,保留局部稀疏结构。图 2 区分优化支持点、碰撞检查点和执行输出点:它们无需具有相同密度。
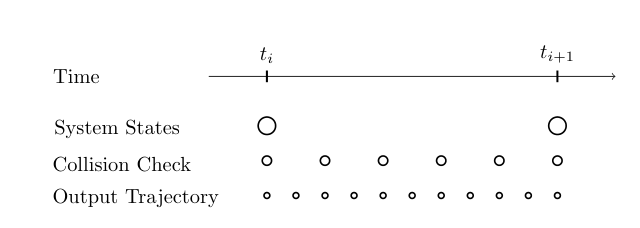
读图:空心点表示离散状态,较密点表示插值检查或输出;插值增密并没有同时增加全部优化变量。
连续时间表示不意味着检查了无限多个时刻。论文通过有限插值点评价障碍,不能据此宣称对任意薄障碍都具有形式化连续碰撞保证。输出进一步加密也不能修复已经漏掉的碰撞。
插值障碍残差依赖支持状态而非新增独立轨迹点。下面检查残差回传,再把增量耗时与成功率放在一起。
三、插值检查障碍并回传支持状态,核对增量更新
5. 增量推断与伪代码
输入:起终状态、机器人球体模型、已构建距离场
以少量支持状态初始化一条轨迹
加入起终状态先验与相邻 GP 平滑因子
在支持点及插值点加入障碍因子
重复:
    计算残差和雅可比
    求解稀疏、带阻尼的线性化系统并更新支持状态
    达到迭代或相对改进阈值后停止
独立检查所得轨迹是否满足可行性要求
若目标或当前状态变化:
    替换相关因子,复用原轨迹及 Bayes Tree
    用 iSAM2 更新受影响部分,再次检查结果
输出:可行轨迹,或明确失败
这是教学流程;批量版用 Levenberg–Marquardt,增量实现不具有完全相同的阻尼策略。起终状态在论文中以很小协方差软约束实现,作者认为实验误差可忽略,不是数学上严格零误差的硬等式。
例子与五个前置概念
自构例子,未运行。 用起点、中点、终点三个支持状态表示一条路径。三个状态都在障碍外,但两段之间可能穿过一个小盒子。插值点发现盒子后,其梯度会同时影响相邻支持状态,让整段弯开;如果检查点恰好都绕过很薄的障碍,仍可能漏检。这个例子解释计算节省与安全覆盖是两个问题。
四、同时读求解时间、成功率与任务改变
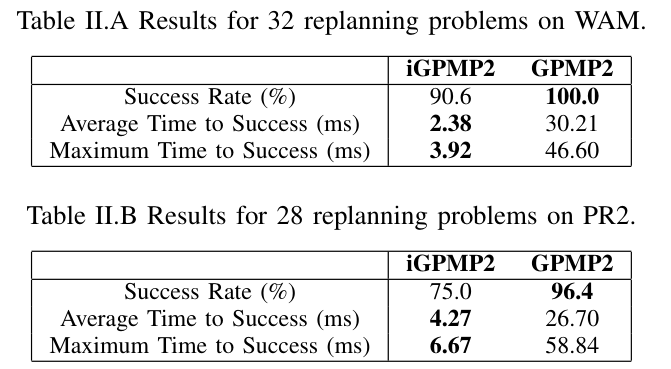
读图:对两台机械臂同时读成功率、平均与最大耗时。增量版本明显省时却丢掉部分成功问题,因此不能把成功子集上的速度直接宣布为同可靠性加速。
实验怎么比较
GPMP2 与增量 iGPMP2 的成功率和成功运行耗时分别统计;GP 障碍权重是建模选择,不是已校准的真实碰撞概率。
| 项目 | 原文设置 |
|---|---|
| 问题规模 | WAM 七自由度机械臂 24 个规划问题;PR2 右臂七自由度 90 个问题,含书架和工业场景 |
| 平台 | GTSAM 实现,OpenRAVE 仿真;单线程 3.4 GHz i7;另把成功轨迹在真实 WAM 上验证 |
| 离散化 | WAM 通常 101 状态;插值版用 11 支持状态、每间隔九个插值点;PR2 对应 51 检查状态 |
| 对照 | GPMP、CHOMP、STOMP、TrajOpt,以及有/无插值的 GPMP2 |
| 预算 | GPMP2 最多 100 次迭代或相对改进低于 ;部分基线最多 250 次,终止规则不同 |
| 初始化与调参 | 多数以常速度直线初始化,GPMP 例外;每个数据集调到接近默认且表现较好的参数,预算未量化 |
| 增量测试 | WAM 32、PR2 28 个目标改变重规划问题;不等于动态障碍预测的全面评测 |
| 统计边界 | 时间表只统计成功运行;未报告统一随机种子置信区间,不能忽略失败者后只比较平均速度 |
四组关键证据
表 I.A:速度与成功率要一起读。 WAM 插值版成功率 95.8%,平均成功耗时 0.068 s;无插值版 91.7%、0.120 s。条件平均耗时下降约 43.3%,计算为 。TrajOpt-11 更快,0.027 s,但成功率只有 20.8%;不能只取最快数字宣布它最适合任务。
表 I.B:不同场景收益不同。 PR2 插值版 94.4%、0.033 s,TrajOpt-51 为 93.3%、0.860 s。约 26.1 倍是两者成功样本平均耗时之比,包含实现、参数和成功子集差异;不是 GP 插值这一模块单独产生的倍数。
表 II:增量加速付出了代价。 WAM 重规划从 30.21 ms 降到 2.38 ms,但成功率从 100% 降至 90.6%;PR2 从 26.70 ms 降至 4.27 ms,成功率从 96.4% 降至 75.0%,下降 21.4 个百分点。作者正文称损失较小,但在需要可靠执行的应用中,后一差异不能轻描淡写。
图 6 与失败分析。 障碍参数过大可产生不可行解。作者把所测失败归因于不可行局部极小,并指出随机重启未实现。它直接限制“优化完成就规划成功”的说法。起点变化、目标大幅移动时旧轨迹可能是坏初值,iGPMP2 不能只依靠复用保证成功。
证据见原文第 V–VI 节及表 I–II。机械臂真实演示验证的是选出的成功轨迹;没有报告每个仿真问题在硬件上重复试验的统一成功率。
五、保留软约束、局部解和插值检查密度
贡献是把规划与估计共享的稀疏求解结构用起来,同时分离轨迹参数密度和碰撞检查密度。作者明确承认没有全局最优保证,处理一般非线性不等式约束的能力有限。
我的分析是,系统总延迟还包括感知、距离场构建、碰撞验证和执行接口;论文规划内核耗时不直接等于闭环机器人反应时间。软障碍代价也不等于安全证明。若要在未知环境执行,应把距离场更新、地图误差与轨迹跟踪误差一起纳入验证。
六、追问:增加插值检查点而不增加支持状态,优化问题哪些部分会变大?
增加插值检查点而不增加支持状态,优化问题哪些部分会变大?
参考答案:状态变量数可保持不变,但障碍残差的评价与雅可比装配会增加。插值把新检查关联到相邻支持状态,不代表检查成本为零。应分别记录变量数、因子数与成功率,避免把少变量直接等同于固定总耗时。
教学参照:Factor Graphs and GTSAM。这里借用其分开变量、因子与当前估值的讲法。
七、衔接时间参数化与增量求解
- 模块组合:TOPP-RA:先算哪里还能刹住,再决定哪里可以加速。几何轨迹确定后另求满足动力学约束的时间分配。
- 模块组合:iSAM2:把不断增长的SLAM问题变成局部树更新。复用增量因子图求解,但重规划成功率仍需单独报告。
八、自测与参考答案
问题 1:为什么使用 GP 不意味着要从示范数据训练一个模型?
答案: 本文 GP 是根据运动平滑偏好设计的轨迹先验,核来自选定随机微分方程;优化求的是满足任务的轨迹,而非从示范学习策略或未知动力学。
问题 2: 增大时,为何可能更容易碰撞?
答案: 它进入障碍项的协方差,代价用逆协方差加权。协方差越大,障碍残差权重越小,优化器更愿意用靠近或穿过障碍换取平滑。名称不能代替读公式。
问题 3:iGPMP2 平均只需几毫秒,为什么还不能保证快速完成任务?
答案: 时间只对成功运行统计,失败还需恢复或重规划;增量结果成功率低于批量版,而且感知和执行耗时未包含在这个数字里。实际应用应同时评估截止时间内成功率、失败恢复成本和最终执行可行性。