074|OctoMap:同时记住障碍、自由空间与尚未看见的地方
论文:Armin Hornung、Kai M. Wurm、Maren Bennewitz、Cyrill Stachniss、Wolfram Burgard,OctoMap: An Efficient Probabilistic 3D Mapping Framework Based on Octrees,Autonomous Robots 2013。正式论文;作者预印本的大学课程镜像;官方项目。阅读覆盖预印本的方法、实现与实验,不把软件后续接口视为原文配置;未独立复现地图实验。
先接住前作的问题
占据栅格会融合概率,三维固定网格却容易耗尽内存。OctoMap将概率更新与八叉树组合;OMPL等下游规划器还必须决定怎样对待未知体积。
五个前置概念
五个前置概念:体素是三维栅格单元;八叉树递归把立方体分成八份;逆传感器模型由测量决定局部占据证据;log-odds把概率比值变成可加形式;ray casting枚举传感器与测量终点之间经过的空间。
一、问题设定:三维占据证据怎样兼顾未知空间与存储规模
点云告诉我们“传感器在这里看到了表面”,却不直接告诉我们“这里已经确认没有障碍”还是“这里从未观察”。对机器人来说,二者差别很大:前者可以规划通行,后者可能藏着桌腿。
问题定义:它是地图框架,不是完整 SLAM
输入是测距数据及传感器在统一坐标系中的位姿,输出是占据地图。论文中的轨迹对齐使用外部扫描匹配、视觉里程计或 RGB-D SLAM。OctoMap 本身并没有解决全部定位与回环问题,不能把好的地图自动归因为它估计了准确机器人轨迹。
点云偏向表面采样;固定三维网格要为空间包围盒分配大量单元;高度图则对同一平面位置有多个高度层的结构不够一般。OctoMap 用八叉树在需要时细分空间,并显式记录已观测的自由体积。
这里没有策略、奖励和动作优化。地图可供导航、操作与探索使用,但“在地图中无碰撞”与“真实执行安全”之间还有传感器盲区、定位误差、机器人尺寸和动态障碍等条件。
二、用八叉树组织概率更新,区分三种压缩
方法一:八叉树解决存储,不替代概率模型
每个节点表示一个立方体,细分后得到八个子体积。最大深度确定最细分辨率。只为需要记录的区域建立节点,所以未知空间不必按固定网格全部分配。节点在树中的路径已经编码位置,没必要给每个节点重复保存中心坐标与边长。
查询可以提前停在内部节点,以较粗尺度查看环境。原文采用子节点占据值的最大值传播,作为偏保守的障碍判断:只要细尺度某处有障碍,粗单元就不应被平均稀释成自由。它不是严格计算“八个体素至少一个占据”的联合概率,而是导航用途的聚合策略。
方法二:把测量变成可累积证据
令 为体素 的占据概率,使用对数几率
均匀先验为 时,原文更新形式是
是逆传感器模型给出的增量。一般非均匀先验还要减去先验对数几率,不能不加说明地照抄简化式。log-odds 让更新变成加法,但并没有消除各测量之间相关性的建模假设。
为什么要截断?如果一个位置被看作自由数万次,后来放上一把椅子,不应要求再看到数万次障碍才承认变化。截断限制置信累积,让地图可更新。不过它没有显式预测椅子运动,也不是完整动态环境滤波器。
原文 §5.1 使用占据增量 0.85、自由增量 −0.4,截断范围 −2 到 3.5。这些值针对其激光数据选定,不应作为任意传感器普适常数。终点与沿途证据权重不同,因此不能简单把实现理解为命中次数减去未命中次数。
扫描内的更新冲突处理很关键。浅角度扫描平面时,某束光的终点体素可能被另一束光的离散射线穿过;若先后反复写自由,会给墙面挖出虚假孔洞。原文优先保留同批次的终点占据更新。这是针对栅格离散的工程修正,不代表忽略所有负证据。
方法三:三种“压缩”不能混为一谈
第一种是内存实现减少指针和重复坐标的开销。第二种是相同稳定子节点的剪枝,保留所使用的截断概率表示。第三种是把全部概率变成最大似然占据标签,再压缩为文件;它进一步丢失置信信息。
严格说,clamping 相对于不截断的贝叶斯累积已经丢失接近零和一的信息;“剪枝无损”只能相对于当前保存的表示讨论。最大似然二进制文件很小,不等于完整概率地图在运行内存中也只有同样大小。
一条射线携带的是一串不同证据
激光在2米处击中表面,沿途可见体素提供“未占据”证据,终点体素提供“占据”证据,表面后方仍未知。教学对数几率例:先验0.5给 ;一次hit逆模型为0.7,则加 ;随后一次miss为0.4,加−0.4055,总 ,概率约0.6087。不能将0.7与0.4直接平均成0.55来替代该模型更新。
八叉树则解决另一问题:八个子体素状态相同可以合并,但若一个孩子未知,不能为了压缩把父节点宣布为全自由。概率饱和和剪枝条件也决定地图适应变化的速度,属于表示—更新之间的折中。原稿第3.1–3.2节
本篇直接承接占据栅格的概率融合,将其与八叉树组合;与KinectFusion是自由/占据体积与表面距离场的平行表示。OMPL可查询它做避障,但必须先规定未知区域能否穿越。压缩率高不等于薄障碍保留充分。
八叉树改变存储与查询,概率更新仍依赖射线和位姿。下面先检查占据、空闲、未知怎样进入树,再区分三种压缩损失。
三、逐射线更新并剪枝,检查不同尺度查询
输入:点云、传感器位姿、分辨率、逆传感器模型
把传感器原点与测量终点转换到地图坐标系
在一个扫描批次内收集:终点体素集合、射线经过体素集合
从自由集合中去掉本批次已被终点命中的体素
对自由体素执行一次负log-odds更新并截断
对命中体素执行一次正log-odds更新并截断
自底向上更新内部节点的聚合占据值
若八个子叶满足相同稳定状态条件:合并
未来有相反局部证据时重新展开并更新
输出可按深度查询的地图
四、读内存、精度和地图数据的比较
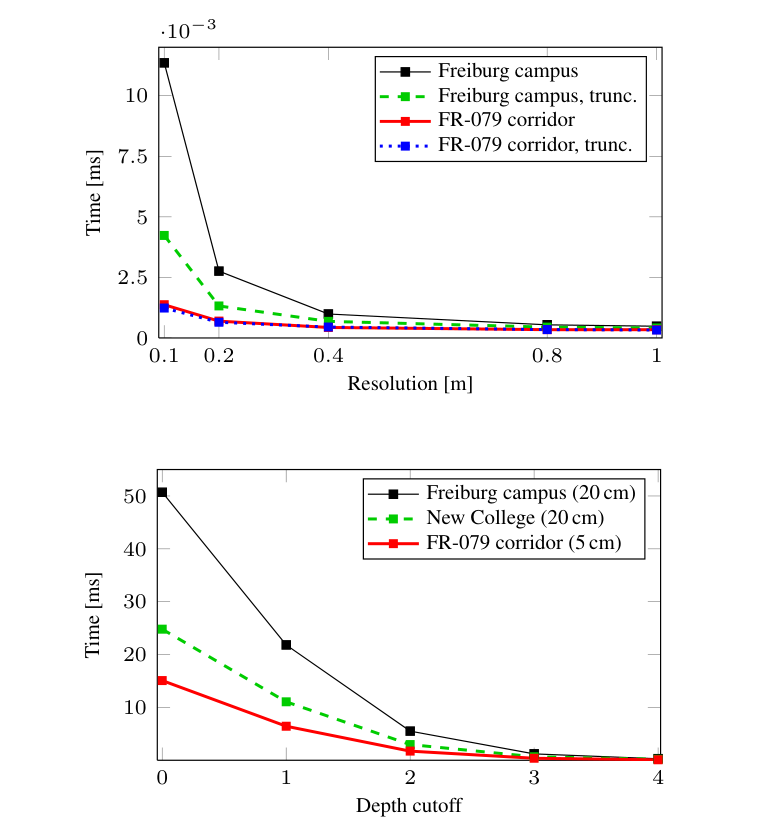
读图:上图改变地图分辨率,看每个测量点的插入耗时;下图改变查询深度,看地图遍历成本。它们是不同操作,不能把单点插入耗时当作整次扫描的处理时间。
实验设计
| 项目 | 原文设置 |
|---|---|
| 数据 | §5.2:FR-079 走廊 66 次扫描约 600 万点;Freiburg 校园约 2000 万点;New College 约 1400 万点 |
| 位姿来源 | 外部扫描匹配或优化轨迹;不是同时比较完整 SLAM 算法 |
| 准确性 | §5.3:地图占据状态与扫描射线的自由/占据标签一致比例 |
| 留出测试 | 每第五次扫描留出,80% 建图、20% 检验 |
| 内存对照 | 最小包围盒固定网格、未剪枝八叉树、剪枝、最大似然地图 |
| 运行资源 | §5.5:i7-2600 3.4 GHz 单核;内存表采用 32 位布局口径 |
| 统计边界 | 没有多次独立测绘误差条;扫描一致性不是独立几何真值 |
准确率的分母包含自由体素,类别比例会影响总分;位姿对齐误差、传感噪声和离散化都会影响一致性。留出扫描比在建图数据上打分更强,但同一环境邻近扫描仍具有相关性,不能称为未见环境泛化。
结果:证据支持哪些结论
证据 1|图 10、图 11:更新策略修复离散伪影。相同浅角度平面扫描,在逐射线冲突更新时出现孔洞,批次内优先占据后恢复更合理表面。这是清楚的机制对照,但不能证明玻璃、镜面、多路径等传感问题都被解决。
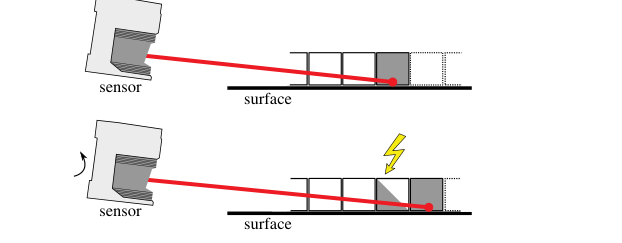
读图:红色射线与表面位置共同决定哪些体素应更新为空闲或占据。
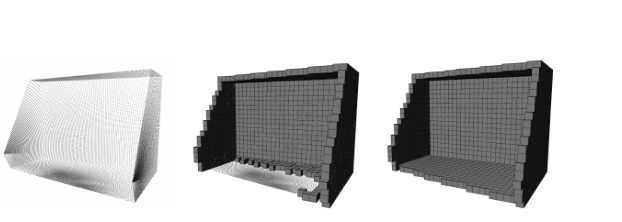
读图:离散分辨率改变边界形状,稠密外观不能直接说明概率校准。
证据 2|表 1:留出一致性保持较高。走廊建图数据一致率 97.27%,留出扫描 96.00%;校园为 97.89% 与 95.80%。它支持该传感器模型在这些数据上的预测一致性,不等于厘米级误差直接减小了同样百分比。
证据 3|表 2:压缩收益取决于空间结构。校园 10 厘米分辨率的固定网格估计为 5162.90 MB,剪枝八叉树 990.66 MB;最大似然有损文件 13.82 MB。最后一个数是不同信息量、不同存储形式,不能把三者当作同条件内存。走廊 10 厘米时未压缩树 10.87 MB 甚至大于网格 10.01 MB,说明树也有开销。
证据 4|图 16–17、§5.5:速度与查询粒度相关。原文给出扫描插入及不同深度遍历的计时。它支持按需求使用粗查询的价值,不证明所有高帧率深度相机都能完整实时融合。相关数据来自预印本。
五、保留位姿依赖、概率损失与规划语义
OctoMap 的贡献是把概率融合、自由/未知区分、多分辨率和紧凑实现组合成可复用框架。八叉树和占据网格思想各有更早来源;不能把整套方法称为首次发明概率建图。
自构例子,未运行。机器人扫描桌子,桌面后方没有射线经过。桌面是占据,桌前已穿过的射线区域是自由,桌后是未知。如果把所有没点的区域当自由,机械臂就可能伸进尚未观察的杂物。若用粗网格平均桌腿与周围自由体素,占据证据可能被稀释;保守最大聚合避免这类消失,但可能堵住本来可走的窄缝。
还可以把椅子从一个已稳定占据的位置移走,计算需要多少次自由观测才能改变状态。这个数由截断上界、负增量和占据阈值共同决定,能解释“地图变化反应慢”的原因。若定位漂移导致同一墙面被写到两个位置,单靠调截断参数无法修复坐标不一致。
六、追问:剪枝后再查询更细分辨率,能否恢复压缩前的全部占据概率?
剪枝后再查询更细分辨率,能否恢复压缩前的全部占据概率?
参考答案:不能默认恢复。不同压缩方式保留的信息不同,若已丢弃细粒度概率,只能按保留状态展开而非找回原始证据。应先说明使用的是无损结构合并还是带信息损失的压缩,再解释下游碰撞判断。
七、把未知体积的处理交给具体规划任务
- 模块组合:OMPL:怎样让不同运动规划算法使用同一套问题接口。规划器必须明确未知体积和分辨率的处理,八叉树不替它选择风险规则。
八、自测与参考答案
1. 一个区域没有点云点,为什么不能直接认为自由?
它可能在障碍背后或从未进入视野。只有可靠测量射线穿过的空间才能提供自由证据;没有观测应该保留未知。
2. 十几 MB 的地图文件为何可能需要接近一 GB 的运行内存?
有损文件可能只保存占据标签和树结构,而运行地图保存概率、节点和指针。比较前必须统一信息内容、平台位宽与序列化方式。
3. OctoMap 能否自己修复机器人轨迹漂移?
不能作为一般保证。它融合输入坐标系中的观测,轨迹估计来自外部系统。错误位姿会造成错误融合,需要定位、回环或子地图处理协同解决。