025|Occupancy Grid:地图不只记录哪里有墙,还记录有多确定
论文:Alberto Elfes,Using Occupancy Grids for Mobile Robot Perception and Navigation,1989,Computer 22(6):46–57。原始期刊扫描件 · 作者上传的同版正文 · DOI。
先接住前作的问题
空间不确定性主要保存坐标关系误差,本篇选择为每格保存是否占据的信念,避免过早拟合确定物体。原系统与A*和局部势场组合导航。
五个前置概念
五个前置概念:伯努利变量表示占据或空闲;贝叶斯更新将先验与新证据结合;似然比衡量一份观测更支持哪种假设;条件独立说明哪些证据可直接相乘;位姿不确定性决定传感器信息在空间中的分布。
一、问题设定:带方向歧义的测距怎样累积成占据信念
超声波测到两米处有反射,并不意味着正前方恰好两米处一定有一面墙。反射可能来自波束内的多个方向,测距也有误差。如果马上把这次读数画成确定障碍,错误可能长期留在地图里。
背景:几何描述之前,先保留传感器确实知道什么
文章所针对的瓶颈是过早解释:把不完整读数直接变成线段、表面或物体模型,容易把猜测当成事实。格子无需预先知道障碍是桌腿、墙还是树,只问一个局部空间问题。因此自然环境和结构复杂的场景也能进入同一表示。
这是概率估计与地图表示方法,不是学习控制策略。输入包含距离读数及相应传感器位姿,状态是每个格子的二元占据变量,输出是地图后验或供规划使用的代价图。导航有行动目标,但地图更新本身没有奖励函数,也不依靠试错训练。
对第 格,令 ,其中 1 表示占据。 表示给定观测与位姿后的信念。原文第 47 页采用零阶随机场近似,使单格状态可以分别估计;更高阶关联模型需要更多计算。
“未知”不是第三种物理材质,而是缺少足够证据。未观测区域可能用接近先验的概率表示;规划器是否允许穿越未知区域,是后续风险决策。把未知全部当作空地会改变任务风险,却不是地图提供了新的空闲证据。
二、从单次观测证据推到栅格概率更新
方法:一份新证据如何改变旧地图
先看单格的贝叶斯更新。以 、 表示简化似然,则
直觉是:当这次读数在“占据”的假设下更可能出现,占据概率就增加;反之下降。传感器模型是算法的物理入口,不能随意把距离数值本身当成概率。真实射线观测还受沿线遮挡与其他格子影响,上式采用的是逐格近似后的解释。
为便于理解实现,可把信念写成对数几率 。于是累积似然比变成加法。如果前端提供逆传感器模型 ,且它使用先验 ,得到常见的教学表达:
减去先验项是为了避免每次把同一个先验重复计算。这是对贝叶斯机制的代数重写,不声称原文用同样变量列出今天常见的软件伪代码。
对于窄波束测距,命中点之前的可见射线提供空闲证据,端点附近提供占据证据,端点后面通常未知。宽波束声呐还要处理角度模糊,不能像理想激光那样只在一条无限细线上更新。原文第 48–49 页的传感器概率轮廓正是在说明这种区别。
这里没有一个端到端优化损失。主要改变是表示与推断机制,实验改善对象是地图的可用性、信息融合和对误差的表达。导航成功还依赖定位、碰撞模型和规划策略,不能只由每格概率保证。
逆传感器概率与似然比不是同一个数。由贝叶斯公式可得
原创例取前端建模先验 ,某观测给出 ;这并非“毫无证据”,而是将占据几率从 提升到1,似然比为4。若当前格子仍在先验0.2,更新后得到0.5;第二次条件独立的同类证据才得到0.8。把 永远理解为中立,是把常用先验0.5误当成了必然规律。
单格概率还会丢失观测产生的联合约束。另一个原创理想例中,两个格子先验独立且各有一半概率占据,传感器只告诉我们“至少一个被占据”。四种状态中 被排除,剩下 各为 ;两格边缘占据概率都为 ,但实际同时占据概率是 ,并非独立近似的 。零阶随机场节省了联合表示成本,也确实舍弃了这类相关性,不能仅靠反复贝叶斯更新找回来。
这与空间不确定性保留共享误差来源的讨论相通,但两者表示的状态不同。本篇原文Dolphin系统把地图与A*、人工势场组合,属于论文中明确出现的模块集成;若进一步加入机器人尺寸,应采用构型空间的碰撞含义,而不是认为低占据概率本身已经提供全机身通行保证。
逐格概率更新看起来只是重复加证据,独立性和定位误差却决定这一步是否可信。两次“看见”的例子将先检查数据来源,再进入声呐与双目地图证据。
三、实现逐格融合,用重复观测检验独立性
输入:地图先验,各传感器模型,带时间和位姿的测距观测
初始化每格占据概率或对数几率
对每次观测:
    按传感器波束与遮挡关系确定受影响的格子
    用对应传感器模型形成空闲、占据或无信息证据
    在共同坐标系中完成逐格贝叶斯更新
    若位姿不确定,传播其空间影响,避免当作精确落点
保留概率地图;按任务需要生成占据/空闲/未知标签
为规划考虑机器人尺寸,构造膨胀障碍或风险代价
输出:概率地图与可选导航表示
一个自构例子:两次“看见”为什么不能随便相加
设先验为 ,一次观测给占据的似然比 4。后验几率从 1 变为 4,概率为 0.8。若第二次观测在给定占据状态下独立且同样有似然比 4,几率变为 16,概率为 。
若第二条只是同一张传感器数据被重复读入,这个 0.941 就是虚假自信。若后续独立空闲证据的似然比为 ,它会抵消一次占据证据,概率退回 0.8,而不是直接变成“空”。这些数字是教学构造,说明证据累积、重复计数和硬标签覆盖的区别。
四、读声呐与双目建图,区分地图表示与精度排名
本篇介绍占据地图框架,部分更细的推导和实验由所引文献承担。传感器融合示例不等于所有测量独立,定位不确定性仍会影响地图。
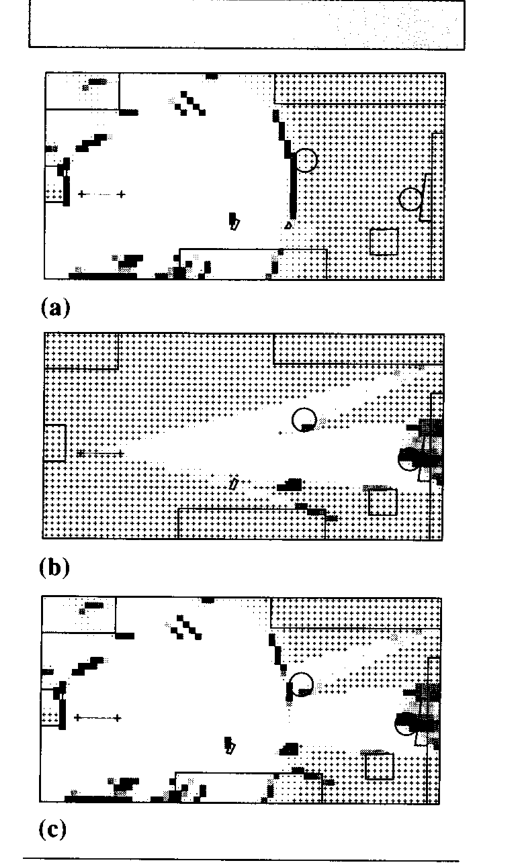
读图:依次比较声呐、双目和融合地图中的占据区域:两种传感器对同一环境的盲区不同,融合后的形状体现互补信息;这里没有逐格概率校准曲线。
实验如何支撑这套框架
| 项目 | 原文内容与边界 |
|---|---|
| 室内平台 | Neptune,环形声呐与双目相机;图 7 |
| 户外平台 | Terregator;文章还介绍面向矿区的 Locomotion Emulator,图 8 |
| 软件 | Dolphin 建图导航系统;Neptune 的感知导航主系统在机外计算,车载处理运动与接口 |
| 数据 | 实际室内走廊、室外林地、声呐与扫描线双目观测 |
| 对照 | 单声呐、单双目与融合地图展示,图 13 |
| 预算与指标 | 框架展示未给出可统一复算的训练预算或大样本精度排行榜;无学习训练 |
| 重复与不确定性 | 地图显式表示信念,但文章未给出跨随机种子的结果置信区间;二者不能混淆 |
尚未内嵌:图 7、图 8、图 15。两张机器人平台照片对当前概率模型评论不是必要证据;八面板连续地图接近整页,和已摘引的多组地图更新证据有较大重叠。当前保留这些原图入口,未以固定图数或无 CC 声明认定禁止。
本页定位:图 13内嵌图。
第一组证据是图 3–4,第 49 页的高斯传感器占据概率轮廓。它们解释测量噪声如何进入地图,不是实机鲁棒性统计。
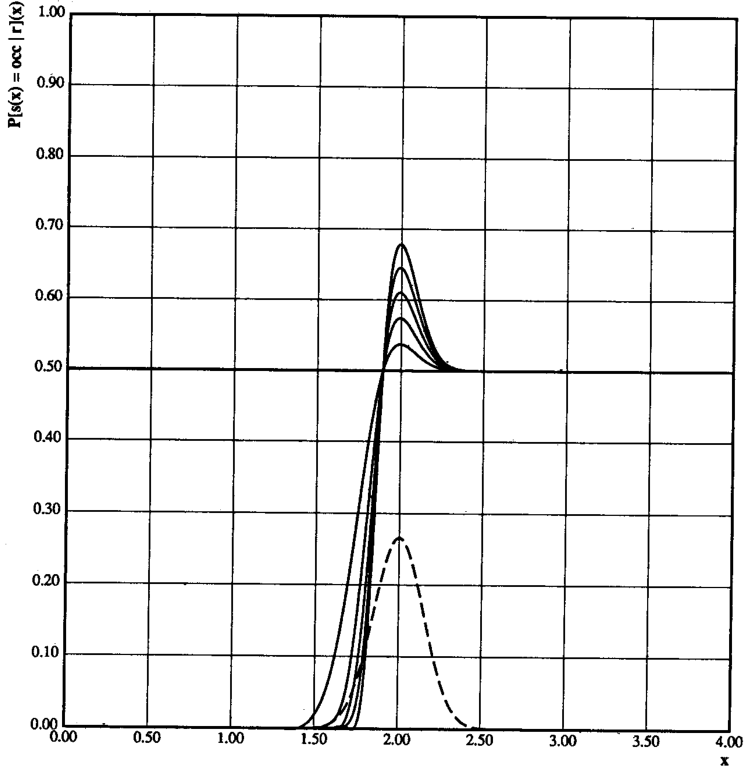
读图:沿横轴读距离,纵轴读占据概率;测量附近概率上升、之前区域降低,未观测区域仍保留先验,不能把未知等同空闲。
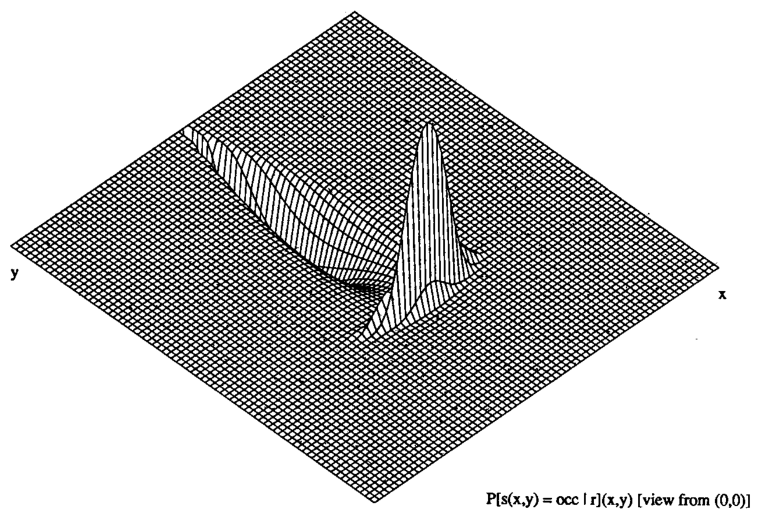
读图:近处的低谷与回波附近的峰对应自由空间和障碍证据;沿波束的测距与横向的不确定性共同决定曲面形状。
第二组是图 9–图 12,第 51–53 页的声呐地图,包括室内和林地。图像支持系统能产生可用于空间推理的地图;没有配套真值误差曲线时,地图看起来合理不等于知道每格概率经过严格校准。
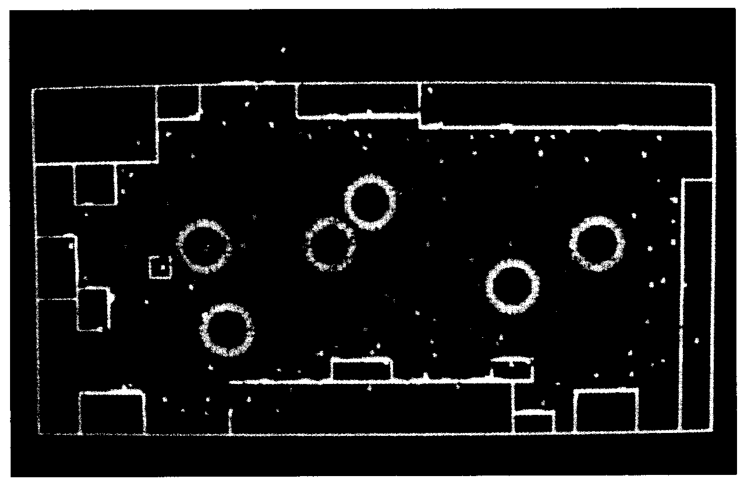
读图:对照边界、圆形障碍与机器人采样位置;扫描版为灰度,原图注中的颜色信息不可直接从这里恢复。
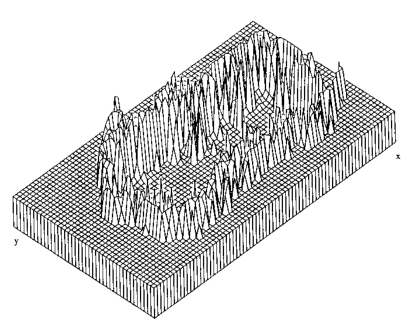
读图:高度表示每个栅格的占据概率;这是同一地图的概率视图,不是环境物体的真实三维高度。
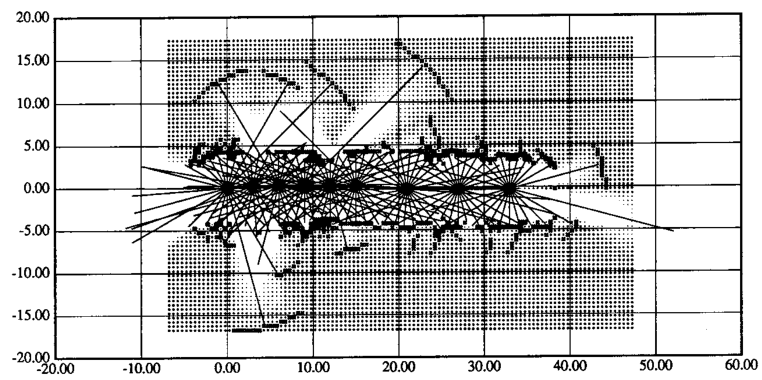
读图:从各停靠点发出的射线展示观测如何累计成地图;墙面和门洞的可分辨程度与声呐模型及栅格分辨率共同有关。
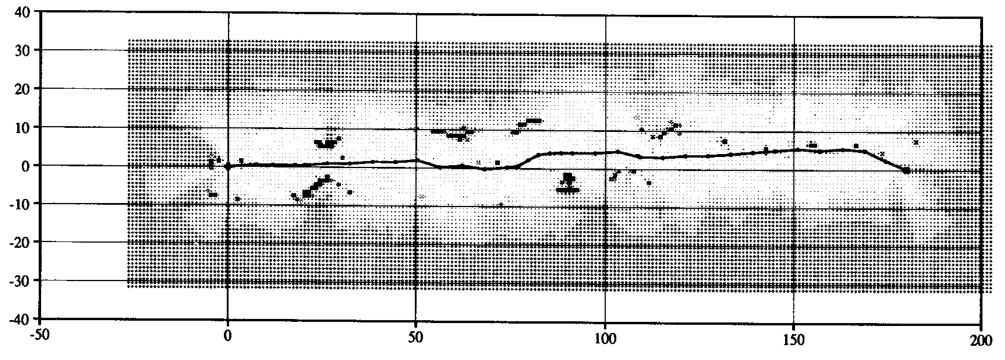
读图:黑色障碍与中央行驶轨迹对应室外测试;这张图展示一次运行的结果,不能推出所有植被环境下的可靠性。
第三组是图 13,第 53–54 页附近的传感器融合讨论。声呐角分辨率较差,双目又依赖纹理和对比度;两者的盲区不同,融合能提供互补信息。文章采用独立意见池方式结合单传感器地图。这支持互补性,而不能证明传感器错误永远独立,也不能保证冲突证据总被正确解决。
本页定位:图 13内嵌图。
第四组是图 15–图 16,第 55–56 页:位姿不确定性会使地图模糊,并可把局部视图附着在运动关系图上保存。它表明作者没有把定位当作完全不存在的问题;但概率图更新本身也不等同于现代完整 SLAM 后端。
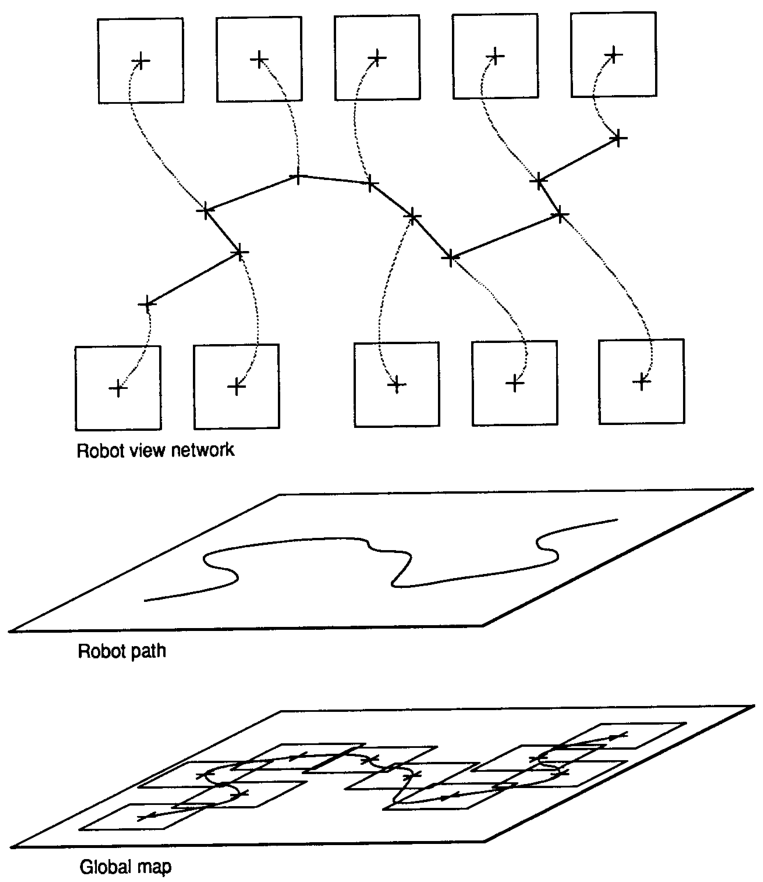
读图:上层保存各局部视图及位姿关系,下层保留融合地图;保留关系网络有助于避免把每次观测不可逆地压平到单一网格。
五、检查定位误差、离散化和相关证据
这是从模型作出的分析。假设声呐在某种材质上持续产生同一种伪反射,算法却把连续读数当作独立证据,就会不断提升错误格子的置信度。后验更尖锐只说明模型累积了证据,并不自动说明模型正确。
定位误差同样会污染地图。一面真实薄墙,如果每次落点都有横向误差,可能被画成厚墙甚至双墙。原文讨论世界中心与机器人中心地图的不同模糊方式:前者新观测受全局位姿误差影响,后者让远期地图相对于当前机器人变得不确定。两者都在处理“信息应该放在哪里”,而非只处理传感器读数是否准确。
格子独立是计算上的重要近似。两格如果可能解释同一个声呐回波,其占据状态通常并不独立;把每格边缘概率保存下来,无法保留所有互斥关系。地图还会失去格内几何:细杆可能消失,窄通道可能被关闭;更小格子提升分辨率,同时增加内存和更新成本。
在三维中,把每条边的格子数加倍,稠密格子总数增加八倍。这是维度带来的直接成本,而不是算法实现不够优化。后来稀疏体素与树结构解决存储分配问题,但不自动解决概率模型与动态障碍问题。
六、追问:把栅格分辨率提高一倍,能否在不改传感器模型时认为地图信息增加了?
把栅格分辨率提高一倍,能否在不改传感器模型时认为地图信息增加了?
参考答案:不能。更多格子改变空间离散化,却没有增加独立测量;原来的波束和定位不确定性仍覆盖多个单元。应重新检查逆传感器模型与存储成本,并区分绘图更细和证据更强。概率更新依然受相关性近似限制。
七、扩展三维存储,再把占据信念交给规划
- 直接继承:OctoMap:同时记住障碍、自由空间与尚未看见的地方。把概率占据扩展到八叉树三维存储,同时保留未知与空闲的区别。
- 模块组合:A*:用可信的剩余代价引导最短路搜索。将地图变成搜索图之前,还需确定碰撞阈值与机器人尺寸。
八、自测与参考答案
问题1:未扫描过的格子,与多次确认没有障碍的格子,为什么不能用同一个数值表示?
答:前者接近先验,表示不知道;后者有空闲证据,占据概率较低。两者对探索和安全规划的含义不同。使用同一个空白标签会丢失知识状态,让规划器误把未知当成已验证通道。
问题2:为什么有了概率地图,还必须关注机器人定位?
答:概率更新仍需要把观测放到对应格子。位姿错误会把正确读数分配到错误位置;只建模测距噪声不能修复坐标错误。应传播位姿不确定性,或用地图一致性反过来改进定位。
问题3:两个传感器都认为某格被占据,就能把置信度无限提高吗?
答:只有在传感器模型可靠且相关性处理正确时,证据叠加才有合理含义。共享标定偏差、相同遮挡或重复数据会造成共同错误。融合需要辨认独立信息,还应考虑模型失配和动态变化,不能把传感器数量当成真实性证明。