003|A*:用可信的剩余代价引导最短路搜索
原论文:Peter E. Hart、Nils J. Nilsson、Bertram Raphael,A Formal Basis for the Heuristic Determination of Minimum Cost Paths,1968。作者主页原版PDF。作者书目还列有1972年的勘误,讨论理论时不能把所有后来的表述都无条件回填到1968年版本。
先接住前作的问题
D-H给出了一个构型对应的位姿,但没有回答怎样从起点走到目标;这里是几何表示与搜索的教学联系。搜索领域中,只按已走代价扩展与只看目标距离各有缺口,本篇用已走代价和可采纳下界共同排序。
五个前置概念
五个前置概念是:图状态描述决策位置;路径代价是目标;优先队列决定展开顺序;可采纳启发是不高估的剩余代价;一致性约束相邻节点的启发变化。
一、问题设定:图上的最短路怎样同时利用已走代价和目标下界
从机器人当前位置到出口,Dijkstra会优先扩展已经走到这里最便宜的节点,却不看它离出口还有多远。贪心搜索只看离出口的估计距离,又可能为了看起来近而绕大圈。A*把两种信息相加:已经支付的代价g,以及尚未支付代价的估计h。
问题定义:图上的最优不等于机器人的最优
给定图G、起点s、目标集合和边代价c,要寻找累计代价最小的路径。机器人栅格图只是一个应用:节点可以表示位置,也可以包括朝向、速度或时间。如果车不能原地侧移,只用二维位置的邻接关系可能生成不可执行路径。
| 项目 | 搜索中的具体含义 |
|---|---|
| 状态 | 必须足以决定后继及其代价的图节点 |
| 动作 | 从节点到相邻节点的合法转移 |
| 代价 | 长度、时间、风险代理量等预先定义的非负量 |
| 输入 | 图或后继生成器、起终点、启发函数 |
| 输出 | 路径、总代价或资源内未找到解的状态 |
如果转移代价依赖上一步方向,却没有把方向放入状态,那么“同一个节点的最好到达方式”不再足以概括未来,标准最短路建模已被破坏。算法正确性要从状态定义开始检查。
二、用g+h排序,并逐项检查重开与终止条件
评价函数与搜索流程
这里采用 1968 年八页扫描稿的算法步骤;1972 年勘误未纳入本篇证明核验。重开节点的教学反例应与原稿第 102 页算法一起读。
g是当前已发现从起点到n的最好代价,h是到目标的下界,h*是真实最小剩余代价。每次从开放集合取f最小的节点展开。发现更好的到达路径时,必须更新g与父指针。
教学伪代码允许重新打开节点,因此可处理不一致但可采纳的启发。工程中若采用关闭节点后永不重开的版本,就需要额外依靠一致性等条件,不能只检查h不高估。
一致性要求 。它类似三角不等式,使沿路径的f不会随意下降。可采纳性只比较每个节点到目标的总下界,两者不能互相替换。
把“可能需要重开”变成一条可手算的轨迹。原创图例取 代价3、 代价1、 代价1、 代价2,启发取 。它们都不高估,但 ,所以不一致。
从 展开后, 的 , 的 ,先关闭 并生成代价5的目标。接着展开 ,发现到 的更短代价2;必须重开 ,才能把目标代价改成4。若永久忽略 CLOSED 中的节点,就错误返回5。问题不在启发“不够聪明”,而在用只对一致启发安全的剪枝规则处理了更宽的输入类别。原稿第102页算法明确保留重开步骤,不能在教学实现里悄悄删掉。
为什么找到的是最短路
以下是教学证明思路。假设弹出的目标代价大于最优路径代价C*。在最优路径上,总有一个尚未完成扩展的前沿节点;正确维护g时,该节点的f不超过C*。于是它应该比那个更贵的目标先被弹出,产生矛盾。
证明依赖关键条件:最优路径的前沿没有被错误删除;启发没有高估;到达目标是在队列弹出时判定,而不是第一次生成目标时就停止。有限图和适当的边代价条件还影响终止讨论。
“扩展节点最少”的说法更强,涉及比较算法类别、启发一致性及f相等节点的处理等条件。本文不把最短路正确性直接升级为无条件的计算最优性。
回到原文:算法保证的条件在哪里
直接对照原始搜索算法与重开步骤(PDF 第 3 页,印刷页 102):第 4 步明确要求发现更便宜路径时重新打开已关闭节点。旁边的小图给出 与 的分工,不能把生成目标当成已经弹出最优目标。
这是一篇形式化分析论文,没有现代机器人任务基准。证据重点应是模型假设、算法步骤和定理比较的范围。
第 101 页,第 I.B 节。 有向图、后继有限、边成本有统一正下界 ;支持其搜索和终止讨论;不能删去前提后直接推广无限零代价链。
第 102 页,第 II.A 节。 选择最小 f,平局优先目标;目标被选中才停止;更好路径可重开 CLOSED;最优前沿不能被错误丢弃;首次生成目标不等于搜索完成。
第 103 页,Theorem 1。 启发不高估真实剩余代价时的 admissibility;给出列明条件下的解最优性,不给出实时期限。
第 104 页,第 III.B 节、式(5)及 Lemma 2。 一致性与闭合时 g 已最优的关系;解释何时可以避免重复打开;可采纳性与一致性不是同一个条件。
第 105–106 页,Theorem 2–3。 更强的节点展开比较涉及一致性、比较算法信息量和平局规则;不支持任意 A* 实现无条件展开最少节点。
第 107 页第 IV.B 节进一步强调:节点数量最少,不意味着计算资源最少。计算更精细的几何下界也有开销,廉价但较弱的下界可能具有实际价值。作者用欧氏距离计算和一个更便宜下界的比较说明这种取舍。
教学实验方案,未运行:固定图、邻接与边成本,比较零启发、符合动作模型的几何下界与更精确下界,分别记录路径成本、节点展开、内存与时间。目标是区分搜索减少多少和每次启发计算增加多少,而不是仅凭节点数宣布某个版本最快。
下界证明依赖最优前沿没有被错误丢弃;开放表实现因此必须保留更优路径的重开机会。两条候选路线的小例子将检查为什么生成目标还不能停止。
三、实现开放表,再用两条候选路径检查停止时机
输入:起点s,目标测试,后继函数,非负代价c,可采纳h
g[s] = 0,其他g = 无穷
优先队列加入(s, g[s]+h[s])
循环直到队列为空:
    弹出当前最小f节点n,跳过过期队列项
    若n通过目标测试:沿父指针返回路径
    对每个合法后继m:
        candidate = g[n] + c(n,m)
        若candidate < g[m]:
            更新g[m]和parent[m]
            将m加入或重新加入队列
输出:无路径,或外部预算耗尽时明确报告搜索未完成
教学例子与失败边界
设S到A的代价为2,A到G为2;S到B为1,B到G为10。若h(A)=2、h(B)=0,则A的f为4,B的f为1。B虽然先展开,A仍会在总代价11的目标之前展开,最后得到代价4的路线。A*可以暂时探索错误方向,并不意味着失去最优性。
若把h(A)错误设为100,A看起来极差,代价11的目标可能先被选中。这说明启发提供的是下界约束,不只是“总体上与距离相关”就够了。把神经网络预测的剩余时间直接当h,也需要另行验证下界性质。
四、把最优性证明与原稿算法步骤对照
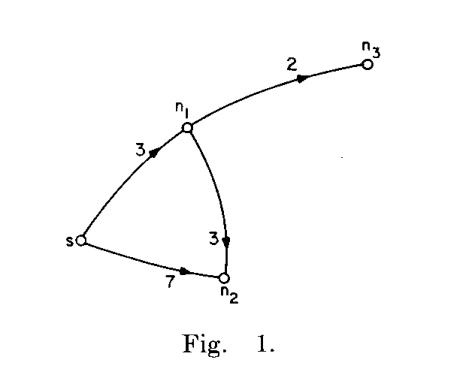
读图:从 s 直接到 n₂ 的边成本为 7,经 n₁ 的成本是 3+3=6。这个小图把“更晚发现的路径更便宜”画了出来,解释为什么重开与更新不能因节点已经出现过而被省略。
五、保留状态模型、内存和启发质量的限制
栅格分辨率同样影响结论。粗栅格中最短路可能错过真实世界的窄通道;细栅格更准确却增加节点量。斜向移动允许时,曼哈顿距离可能高估,应该匹配允许的动作和代价选择启发。
队列中还可能保存同一节点的旧记录;弹出时应检查其g是否过期,否则会做重复工作。这个实现问题影响耗时,不能误解释为启发函数理论失效。
六、追问:把一个可采纳但不一致的启发换成一致启发,改变的是哪项实现责任?
把一个可采纳但不一致的启发换成一致启发,改变的是哪项实现责任?
参考答案:一致性约束相邻节点的启发差,因此沿路径的f值具有相应的单调结构;可采纳性本身只限制到目标的剩余代价估计。正文按1968原稿保留发现更便宜路径时重开节点的步骤。比较两类启发时,应固定同一张图、代价与停止条件,再记录是否发生重开;不能仅凭两次都找到目标就推断两个实现等价。
七、为搜索补上几何,再让旧搜索可以修复
- 模块组合:构型空间:把有体积的机器人变成空间中的一个点。把机器人尺寸与姿态变成图需要尊重的构型禁区。
- 直接继承:D*:地图变了,怎样修复已经算过的最短路。在地图代价变化后复用搜索信息,新增的是增量修复。
八、自测与参考答案
问题1:h=0时A*变成什么,为什么仍然正确?
参考答案:在相应图搜索实现下退化为按累计代价扩展的Dijkstra。零是不高估的下界,所以最短路性质仍在,但没有利用目标方向信息,可能扩展更多节点。
问题2:第一次生成目标节点就停止,为什么可能错误?
参考答案:当时仍可能存在f更小的前沿节点,通过它到目标更便宜。生成目标只说明找到一条路线,队列弹出最低代价目标才与标准最优性论证一致。
问题3:路径是A*最优,为什么机器人还是撞墙?
参考答案:图可能只检查中心点、忽略机器人形状或跟踪误差,碰撞模型与真实任务不符。A*优化所给图,不替代构型空间建模、动态可行性或执行反馈。