004|Resolved Motion Rate:让操作者直接指定手的运动方向
原论文:D. E. Whitney,Resolved Motion Rate Control of Manipulators and Human Prostheses,1969,IEEE Transactions on Man-Machine Systems 10(2):47–53。原始出版记录。
先接住前作的问题
D-H回答给定角度时手在哪里,却没有替操作者分配“手向右走”所需的关节速度。本篇把任务速度接到局部雅可比逆映射。
五个前置概念
五个前置概念是:雅可比描述局部敏感性;奇异值刻画可运动方向;伪逆提供最小范数解;零空间表达冗余;速度闭环与位置闭环分别针对不同误差。
一、问题设定:夹爪的速度意图怎样分配成各关节速度
操作者希望夹爪向右移动,但机械臂可能需要肩、肘和腕同时转动。逐关节发指令把协调负担交给人。Resolved-rate思想则接收任务空间的速度意图,再根据当前构型计算各关节速度,让人直接控制有意义的手部运动。
从位置关系到速度关系
若正向运动学写为 ,在适当局部坐标下求导可得:
J是雅可比矩阵。它的第i列表示仅让第i个关节运动时,对末端速度产生什么贡献。任务坐标中的线速度与角速度需要使用一致的表示;欧拉角导数并不总等于物理角速度。
| 要素 | 具体含义 |
|---|---|
| 输入 | 操作者的任务速度命令、当前关节构型、几何模型 |
| 中间量 | 当前雅可比以及适当的速度映射 |
| 输出 | 各关节的速度命令 |
| 目标 | 使实际末端速度接近期望速度 |
| 隐含条件 | 低层驱动能跟踪命令,传感器与模型坐标一致 |
这里没有环境奖励、回合终止或策略网络。任务停止时速度命令可以变为零,但零速度并不自动纠正已经累积的位置误差。
不用对整块齐次矩阵逐项求导,也能构造几何雅可比。把所有量写在同一基座系,设第 个转动轴的单位方向为 、轴上一点为 、末端点为 。单位角速度使末端产生 的线速度,同时产生 的角速度,因此按“线速度在前、角速度在后”排列,
这里轴索引是局部说明;若接入标准D-H,关节 对应其 ,必须按约定转换。换一个末端工具点,也会改变叉积中的力臂,即使关节角完全没变。对空间旋量雅可比,线性分量还涉及选定原点,不能把它与“工具点的线速度”不加解释地混用;官方现代教材的空间雅可比讲解提供了另一套明确的旋量排列。
同一个 还有对偶用途。由瞬时功率 和 ,得到 。它是力映射,并不是速度逆映射; 不会自动代替 。混合力位控制会把这两种接口组合使用,阻尼逆解则直接针对速度逆映射的奇异问题继续发展。
二、从正运动学求导,区分局部逆映射与全局逆解
逆映射及其实际含义
当J为方阵且可逆,。这不是把非线性正向运动学全局求逆,而是在当前构型附近求一个线性的瞬时速度关系。每个控制周期都要重新计算,因为构型改变后J也会变化。
当关节数多于任务维数,可用现代教学形式的伪逆给出最小二范数解:
第一项完成主任务,第二项位于局部零空间,可用于其他运动。这里把它作为理解冗余的扩展公式,而非声称原文已经包含后来的所有任务优先级方法。零空间只保证当前线性化下不影响主任务,有限步积分和模型误差仍会改变末端行为。
限速会改变任务速度。例如逐关节简单裁剪后,J乘裁剪速度不再等于原命令。若任务要求方向尽量不变,可以缩放整组速度或求带约束的优化问题,但这些选择应作为工程扩展明示。
同一个末端速度在不同构型下需要不同关节组合。下面让两根连杆一正一反转,先验算横向贡献抵消,再检查控制循环是否随运动更新雅可比。
三、逐周期重算雅可比,用两连杆验证协调运动
输入:任务坐标下的期望速度v,当前关节q,运动学模型
每个控制周期:
    读取q并检查时间戳
    计算J(q),确认v与J使用同一任务坐标
    求解 J*dq = v 的适当解
    检查关节速度与位置边界以及数值条件
    把可执行的dq发送给低层速度控制器
    下一周期使用新测量重新计算
输出:实际关节运动以及由模型估计的末端速度
教学例子:两连杆如何配合向上走
两根长度为1的平面连杆,位置为 、。因此:
在 时,J为 。要求末端以 米每秒运动,可以得到 、 弧度每秒。一个关节正转,另一个反转,横向贡献抵消而纵向贡献保留。
这是一阶瞬时关系。不能直接让两个速度保持一分钟并期待末端仍沿同一直线,因为运动中的雅可比发生了变化。控制循环中的反复更新是方法的组成部分,而不是可选的数值优化。
四、区分现代雅可比教学图与1969原文证据
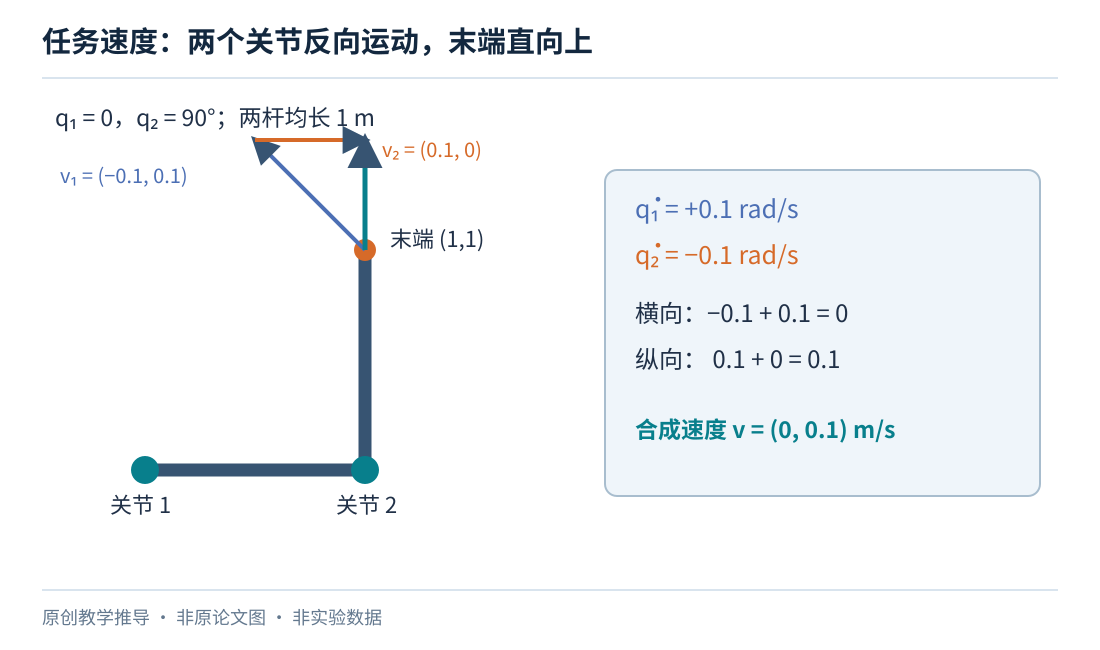
读图:蓝、橙箭头是两个关节在当前构型产生的速度贡献,绿色是合成速度。水平方向抵消只在此刻的雅可比下成立,持续运动后必须重新计算。
1969 年原版实验全文仍不可核查。以下雅可比推导采用现代记号;阻尼逆解与零空间优化的后来发展,不能计为这篇论文已经完成的结果。
| 原始可核对内容或教学检查 | 支持的判断 | 尚不能证明 |
|---|---|---|
| 原摘要的遥操作与假肢设定 | 方法面向人机协调的运动接口 | 对所有机械臂都更易操作 |
| 原摘要的任务轴速度描述 | 输入从关节量转向任务相关量 | 自动解决全部任务约束 |
| 原题名及期刊47—53页记录 | 文献对象与年代清晰 | 未核实原图的参数和曲线数值 |
| 教学雅可比计算 | 局部速度协调可以直接验证 | 硬件动力学和接触稳定性 |
若设计复现实验,应保持同一机械臂与低层控制,比较关节命令接口和任务速度接口的路径误差、任务时间及用户协调负担。需要分别报告自由空间、接近奇异点和关节限位的表现。原论文的具体试次与误差统计在当前证据范围中尚未核实,不能补写为现代对比表。
五、追踪奇异放大、积分漂移与执行器限速
当机械臂完全伸直,某个方向的瞬时运动可能无法由有限关节速度实现。在线性代数上表现为J失去秩,或最小奇异值接近零。此时直接求逆可能产生极大关节命令。
阻尼最小二乘以任务误差换取速度有界,是后续研究对这一问题的处理。它不消除物理奇异性,而是避免控制器为了不可实现的命令产生数值灾难。真正需要跨越不可达区域时,还要重新规划姿态或路径。
另一类问题来自积分。速度跟踪存在小偏差时,位置误差会随时间积累。现代闭环逆运动学常在速度命令中加入位置误差反馈,但姿态误差应使用合适的旋转表示。把三个欧拉角逐项相减在跨越表示边界时可能产生错误大转动。
六、追问:若把控制周期加倍,同一瞬时雅可比解还能保证同样的末端路径吗?
若把控制周期加倍,同一瞬时雅可比解还能保证同样的末端路径吗?
参考答案:不能。一次解只描述当前构型的一阶速度关系,保持关节速度更久会使实际构型离开该线性化点。可用正文两连杆例子固定期望末端速度,比较不同积分周期的轨迹偏离,并同时记录关节速度;这检验的是离散实现误差,不是证明新的全局路径保证。
对光滑正运动学,单步欧拉更新给出 。一阶速度条件没有控制被舍弃的高阶项,所以减小周期与重新测量构型承担不同职责。这里沿任务空间求导的教学顺序作局部展开,余项不是实机误差保证。
教学参照:Modern Robotics 8.6 Dynamics in the Task Space。这里借用其关节量与任务量分层的讲法。
七、从奇异速度指令走向任务力矩
- 直接继承:奇异鲁棒逆解:允许一点偏差,换取可执行的关节运动。在奇异附近以任务误差换取有限关节指令。
- 模块组合:操作空间:直接设计夹爪的动力学行为。将速度层接口扩展到需要惯性模型的任务力矩控制。
八、自测与参考答案
问题1:为什么任务速度保持不变,关节速度通常仍要变化?
参考答案:J取决于构型。机械臂移动后,同一个关节对末端的速度贡献改变,所以要重新分配关节速度。固定逆矩阵只在很小运动范围内近似成立。
问题2:指令速度归零,为什么末端未必到达准确目标?
参考答案:速度控制只要求停止继续移动,不必消除此前累积的位置偏差。需要位置反馈或其他校正机制才能持续纠正该偏差。
问题3:伪逆求解成功是否意味着速度可安全执行?
参考答案:不意味着。数值解可能超出关节限速、接近机械限位或导致中间连杆碰撞。局部末端速度关系不包含这些约束,需要在控制或规划层显式处理。