018|操作空间:直接设计夹爪的动力学行为
论文:Oussama Khatib,A Unified Approach for Motion and Force Control of Robot Manipulators: The Operational Space Formulation,1987,IEEE Journal of Robotics and Automation 3(1):43–53。原始论文 · DOI。
先接住前作的问题
微分运动控制联系关节速度与末端速度,力矩控制还必须经过整台机械臂的惯性。本篇由此建立任务惯量和动态一致分解。
五个前置概念
五个前置概念:惯性矩阵联系关节力矩与加速度;任务雅可比联系关节与任务速度;偏置项包含重力和速度效应;加权广义逆按照动力学度量选择解;动态一致性要求附加力矩不改变主要任务瞬时加速度。
一、问题设定:同样的末端力为何在不同构型产生不同加速度
同样在夹爪上推一下,机械臂伸直与弯曲时的加速度响应可能不同,因为所有关节的惯性和几何一起影响末端。只把“夹爪往右走”转换成关节角,还没有说明应该施加多大的力矩。
问题定义与对照方法
关节空间动力学写作 ,其中 汇总速度相关项与重力。任务变量 满足 ,加速度为 。
速度运动学可以求关节速度,但忽略惯性;单纯用雅可比转置映射虚拟力可以形成任务反馈,却不一定给出希望的解耦加速度。操作空间试图回答的是:给定任务加速度和力,关节力矩如何产生相应动态效果?
为清楚推导,先考虑固定基座、充分驱动、无外部接触的机器人,并假设 满行秩。接触力控需要另外引入约束方向与相互作用;浮动基座腿足也不能直接照搬这一最简单模型。
二、把关节惯性映成任务惯性,构造动态一致分解
方法:把关节惯性“投影”成末端惯性
施加关节力矩 ,代入动力学:
因此定义
就得到 。 描述任务空间里的等效惯性, 是相应偏置。它通常随姿态变化,并不等于一个固定夹爪质量。
若希望 ,可以取 ,再用 变为关节力矩。令 ,在理想模型下可得到指定误差动力学。这是反馈线性化式的解释,不代表真实模型误差被消除了。
对于冗余机器人,定义惯性加权逆 ,以及 。总力矩可以写成
这里关键等式是 ,说明附加力矩在理想模型的瞬时任务加速度中不产生作用。普通运动学零空间满足 ,但力矩经过 后才形成加速度,所以仅用运动学投影并不普遍足够。
惯性加权逆还可从一个约束问题推出。在给定构型下,要求 ,并使瞬时动能 最小。引入乘子 ,一阶条件给出 ,即 ;代回任务约束得到 ,所以 。与欧氏最小范数伪逆相比,改变的是选择冗余运动的度量。
相应地,,因此
这个消去依赖真实 、满行秩 和匹配的坐标,不能仅凭矩阵名字带“零空间”就断言成立。接着核对后文同一原创系统 :,取辅助原始力矩 ,经过 得 ;实际关节加速度是 ,任务加速度恰好为零。这是普通力矩 会泄漏而动态投影不会的正反两项检查。
原文第50页还展示,任务耗散矩阵仅半负定时,末端不动而内部仍能运动。由此可见,Resolved-rate的几何冗余分解在力矩层还不够,本篇加入动力学一致性;阻抗控制可在该框架上指定端口行为,但内部耗散与接触稳定仍各有条件,不能只看末端误差曲线。
任务惯量与动态一致投影已经给出力矩分配依据。下面用两个关节完成一维任务的例子,检查内部作用是否真的不改变主要任务加速度。
三、实现任务力矩映射,用冗余一维任务验算
输入:q、dq、任务参考及动力学模型
计算 x、J、Jdot*dq、M、h
通过线性方程求 A = J*M逆*J转置
解算任务惯性 Lambda = A逆(避免显式大矩阵求逆)
计算任务偏置 bx
acmd ← 参考加速度 + 速度与位置误差反馈
F ← Lambda*acmd + bx
若有冗余姿态任务:构造动态一致 N,加入 N转置*tau0
输出 tau = J转置*F + 附加力矩
这段教学伪代码明确省略了接触切换、力传感反馈和执行器饱和。不能因为论文题名含“力控制”,就把无接触加速度控制公式当成完整接触算法。
自构例子:两个关节共同完成一维任务
设 ,惯性 。则 ,任务惯性为 。期望单位任务加速度且忽略偏置,任务力为 0.8,关节力矩均为 0.8,对应关节加速度为 0.8 与 0.2,二者相加恰好为 1。
这说明“相同任务力映射到两个关节”不意味着关节加速度相同:重关节运动更慢,轻关节贡献更多。若把关节惯性都误当成 1,就会预测错误的末端响应。
再取普通几何零空间力矩 。任务加速度为 ,并不是零。它满足几何和为零,却不满足动态效果为零。这个反例直接解释为什么力矩级任务需要惯性加权的投影。
四、分别读解耦、受约束运动与COSMOS系统证据
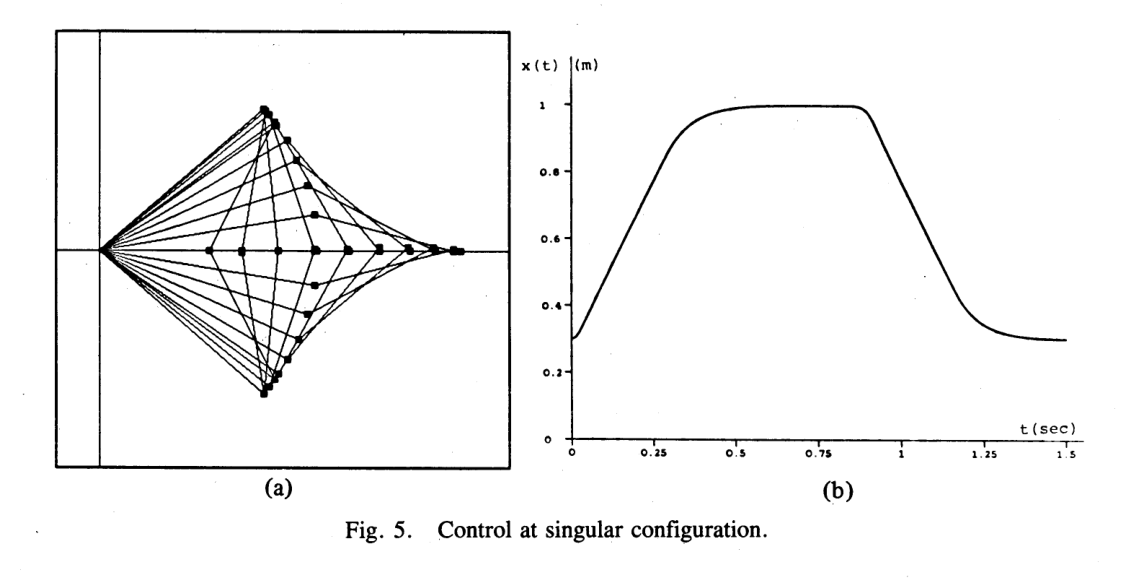
读图:左侧叠加机构姿态,右侧画对应运动量随时间的变化;它们共同展示奇异构型附近的运动处理。单条轨迹的平滑表现不能替代其他任务方向与惯性参数下的分析。
原文证据:解耦、内部运动和真实控制系统
控制图展示的是指定模型与构型下的响应;动态一致投影的代数成立,不自动覆盖模型偏差、饱和和采样延迟。
| 位置 | 原文内容 | 能支持什么 |
|---|---|---|
| 第 44–45 页,Fig. 1–图 2 | 任务约束与运动、力方向选择 | 统一框架包含接触任务,不只是无约束位置跟踪 |
| 第 46 页,式(18);第 49 页,第 VI 节,式(51)–(52) | 非冗余任务惯性及冗余推广、惯性加权逆 | 区分方阵逆与满行秩冗余公式 |
| 第 50 页,Lemma、式(55)、(57) | 动态一致的力矩分解及相关唯一性条件 | 主任务解耦具有动力学条件,不是任意几何投影都成立 |
| 第 50–51 页,Fig. 4 | 三自由度平面仿真中末端停住后仍有内部运动,加入零空间耗散 | 主要任务稳定并不等于所有关节运动自动稳定 |
| 第 51–52 页,Fig. 5 | 两自由度仿真经过奇异构型 | 展示特定奇异处理,不意味着任意奇异处仍有全维控制能力 |
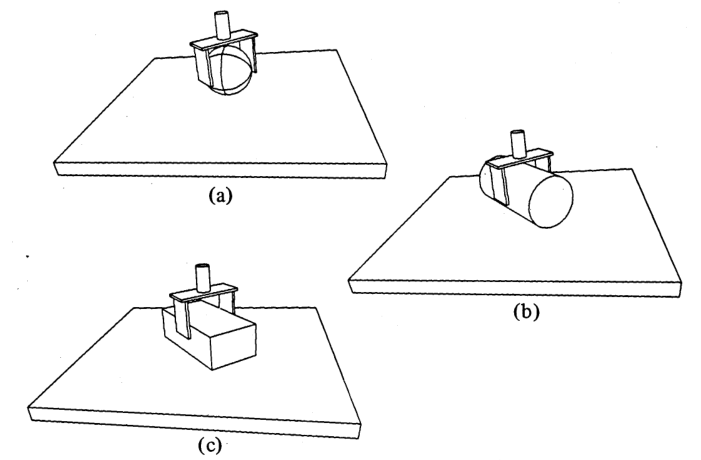
读图:依次对照(a)、(b)、(c)与接触面的关系;任务坐标应描述实际允许的运动,受约束方向还需要单独指定接触力。
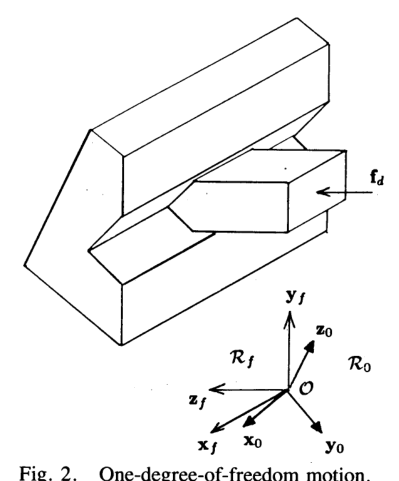
读图:先看槽方向,再看力箭头和任务坐标系;位置与力的选择矩阵只有在约定坐标系后才有明确含义。
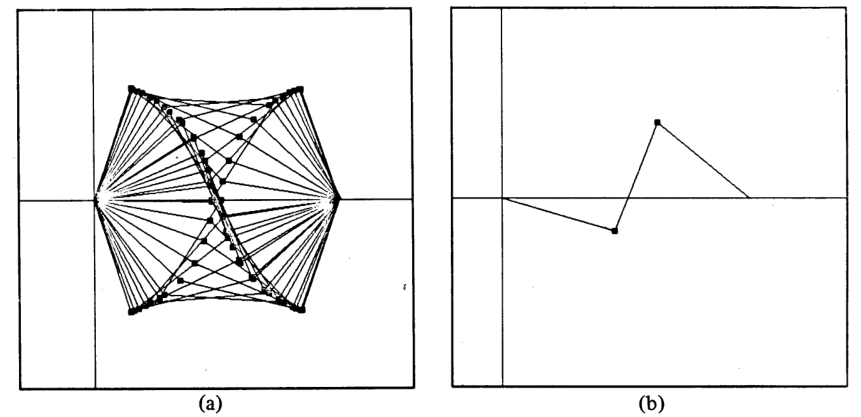
读图:左图叠加不同姿态,右图给出稳定后的构型;末端任务完成后,零空间内的关节运动仍需要控制。
本页定位:图 5内嵌图。
原文非冗余式(18)使用 ,这里 对应本文记号 ;冗余情形才使用 。将两种表达互换时必须检查雅可比尺寸和秩。
| 系统或实验要素 | 原文报告及解释 |
|---|---|
| Fig. 4 初始条件 | 三个关节初始角速度各为 0.5 rad/s,用于说明内部运动 |
| 实机 | COSMOS PUMA 560,腕部与手指传感器 |
| 计算平台 | NYMPH,四颗 National Semiconductor 32016 |
| 频率 | 伺服 200 Hz,动力学 100 Hz |
| 接触报告 | 冲击速度最高 4.0 in/s;方波力响应上升时间小于 0.02 s,稳态误差小于 12% |
| 统计范围 | 第 52 页 Summary 的作者报告,没有多任务重复次数与置信区间的统一对照 |
本页定位:图 4内嵌图。
这些数值属于特定系统,不能与 1986 年势场论文的 PDP 双处理器、225 Hz 伺服混合成一个实验设置。力响应数字支持接触控制实现的能力,但不足以证明任何接触刚度、冲击速度或载荷都保持同样效果。
一个进一步的教学实验应在相同传感器和执行器限制下,对比不同构型的加速度响应、模型扰动和零空间作用泄漏。这样才可以分开任务坐标选择、动力学补偿及调参带来的影响。
五、检查模型失准、雅可比秩与执行器能力
主要代价是模型计算与条件数问题。接近奇异时, 可能病态;正则化能改善数值,但会改变理想解耦与精确任务动力学。模型惯性错误也会让 在真实系统中不再精确成立。
“零空间不影响主任务”还要限定时间尺度。瞬时加速度不被附加力矩改变,并不代表长期内部姿态变化没有任何影响;姿态改变会更新未来的雅可比、惯性和可操作性。控制器需要每个周期重新计算。
姿态任务采用旋转坐标时,还需区分欧拉角导数与角速度。把六维位置姿态变量随意拼接,却仍使用不匹配的雅可比,会造成量纲和力矩含义错误。公式一致性是使用这一框架的首要条件。
六、追问:所有关节都匀速时,末端加速度为什么仍可能不为零?
所有关节都匀速时,末端加速度为什么仍可能不为零?
参考答案:对 求时间导数,有 。关节匀速只使第一项为零,构型变化仍会改变雅可比,第二项可以非零。单根连杆匀速转动时端点沿圆走,就是可直观看到的例子。按Modern Robotics任务空间动力学的求导顺序,任务控制不能只保留关节加速度映射而漏掉这项。
七、继续组织多个任务与全身约束
- 直接继承:全身任务层级:够不到目标时,先决定什么不能牺牲。在动态一致分解之上组织多个优先任务,新增层级和可行性处理。
- 模块组合:质心动力学与全身运动学:怎样少算方程而不丢掉身体。把任务动力学与全身接触、执行器限制放入优化控制。
八、自测与参考答案
1.为什么 不是操作空间控制的全部?
它只把力映射到关节。要获得指定加速度,还要考虑等效惯性和偏置。同样的任务力在不同构型可能产生不同加速度。
2.几何零空间力矩为何可能影响末端?
因为力矩先经过惯性逆映射成关节加速度,再经雅可比进入任务。应消除的是 ,而不是简单要求 。
3.动态一致性是否意味着可以无限增大姿态控制力矩?
不是。投影关系不包含执行器上限、模型误差与离散采样。当力矩饱和改变实际分配后,原来的解耦关系可能失效,因此必须在完整控制设计中考虑限制。