013|阻抗控制:接触任务需要控制一种关系
论文:Neville Hogan,Impedance Control: An Approach to Manipulation—Part I: Theory,1985,JDSMC 107(1):1–7。原始论文全文 · DOI。
先接住前作的问题
混合力位控制按接触方向分工,本篇从另一条路线追问机器人与环境应该呈现怎样的力—运动关系。
五个前置概念
五个前置概念:功率共轭变量相乘得到交换功率;阻抗描述运动到力的响应;导纳描述力到运动的响应;虚拟轨迹是用于定义响应的参考源;被动性是系统不能无源持续产生能量的性质。
一、问题设定:接触时怎样设计偏离参考运动的力响应
推一扇门时,“手必须到达某个精确位置”可能与门的约束冲突;“一直施加固定的力”又不足以保证停在合适位置。更好的描述是:手偏离参考位置时产生多大恢复力,运动多快时产生多大阻尼。
为什么位置与力不能任意同时指定
在一维接触端口,瞬时功率为 。若机器人试图固定速度,环境必须给出相应作用力;若机器人给定作用力,环境的质量、约束与初始状态会参与决定运动。同一自由度上,双方不能互不相干地指定所有变量。
混合位置/力控制适合按约束方向划分任务,但切向无摩擦、法向不动的理想模型并不覆盖所有操作。推重物、打磨和钻孔都可能有显著功交换,动态响应因而成为问题本身。
阻抗接受运动作为输入并产生力响应;导纳接受力并产生运动响应。在线性、可逆且条件适当时,可以互相转换表达;一般非线性系统可能没有单值逆。例如静摩擦允许一段不同外力对应同一个零速度,仅凭零速度无法唯一推回外力。
原文“环境作为导纳、机器人应呈现阻抗”的主张基于惯性及运动约束类环境的分析。它不能被简化成“现代导纳控制都不正确”:软件控制接口、物理端口行为和完整闭环因果性必须分开讨论。
二、把机器人与环境的交互写成阻抗关系
方法的两层含义
第一层是指定交互行为。用教学中的线性平移模型表示,令 ,外力 指环境作用于机器人,则希望
是期望惯性, 是阻尼, 是刚度。外力撤去后,弹性项把机器人拉回参考,阻尼消耗运动能量,惯性决定加速度响应。刚度小通常允许更大偏移,但不能单靠“软”保证所有接触稳定。
第二层是如何用真实机器人实现这种端口行为。一个理想化、重力已补偿的力矩机器人可以先从
入手。这里 为机器人控制产生的恢复作用,不是前式定义的外力。该简单控制器并不会任意实现指定 :真实惯性仍然存在。完整惯性整形需要动力学处理,不能把两式直接画等号。
原论文更一般的处理是将虚拟运动源与阻抗关系分开,并通过物理网络连接;在指定条件下,多个非线性阻抗分量也可按作用力相加。这与“任意非线性函数都满足线性叠加原理”是完全不同的说法。
一个能量计算说明阻尼在理想模型里究竟保证什么。取固定参考、常数对称正定 ,以及半正定 ,令储能
把期望阻抗方程代入导数,惯性与弹簧交叉项相消,得到
第一项是环境输入的机械功率,第二项是耗散。这是该线性教学端口被动性的直接证明,不能跳成“任何实现接任何环境都稳定”:真实控制中的延迟、采样、饱和和时变参考可能改变功率账目。尤其是移动参考会主动做功,此时储能导数需要包含参考运动带来的项。
原创一维例:,施加恒定外力2后,静态偏移为0.5;撤力后的特征根为 ,所以会衰减振荡。把 改成4得到临界阻尼,却不改变0.5的静态偏移。这区分了刚度决定静态关系、阻尼决定耗散、惯性参与瞬态三件事。
原文第6页的阻抗相加依据是多个分量承受同一端口运动、力响应相加;不是把任意两个控制器的软件输出相加就保留各自稳定性。混合力位控制用任务方向分工,是平行设计;操作空间可帮助在真实惯量下实现期望端口行为,是模块组合。两者都需要明确硬件接口与力的正方向。
质量、阻尼和刚度描述的是动态关系,控制实现仍要把它变成可执行作用。墙面位置误差例子将先检查恢复力如何形成,再区分静态柔顺与动态稳定。
三、落实质量阻尼刚度关系,用墙面误差检验
教学特例:平移任务、力矩接口、重力补偿
输入:参考位置 xd、参考速度 vd、正定 K 与 D
循环:
    读取 q、dq
    x、J ← 正运动学及雅可比
    v ← J * dq
    恢复作用 Fc ← K*(xd-x) + D*(vd-v)
    tau ← J转置*Fc + 重力补偿(q)
    在力矩和速度允许范围内执行 tau
输出:机器人对外部位移与速度的闭环力响应
伪代码不是优化器,没有训练损失。它改的是闭环机制;改善指标应另行测量,例如接触峰值力、扰动后振荡和位置偏移。把“误差不为零”一律当失败,会误判阻抗控制有意允许的柔顺行为。
自构例子:墙的位置估计偏了一厘米
设夹爪沿法向推进,参考位置比实际墙面深入 米。忽略瞬态并把墙看成刚性约束,采用 牛/米的恢复关系,会产生约 牛静态作用;若 ,则约 牛。这里算的是教学模型,不是论文实验数值。
两者都没有达到墙后的参考位置,但低刚度容忍同样几何误差时施力更小。若任务需要至少 牛才能打磨,低刚度又可能不足。因此“刚度越小越安全、越好”的说法不成立,要结合任务需求设计参考与刚度。
增加阻尼会影响接触过渡和振荡,但静止时阻尼力为零,不能替代所需静态支撑。进一步,若参考点高速移动,即使固定刚度为正,参考源也可能持续向系统注入能量;被动弹簧的直觉不能未经检查地推广到任意时变轨迹。
四、读Part I理论证据,区分动态关系与实机保证
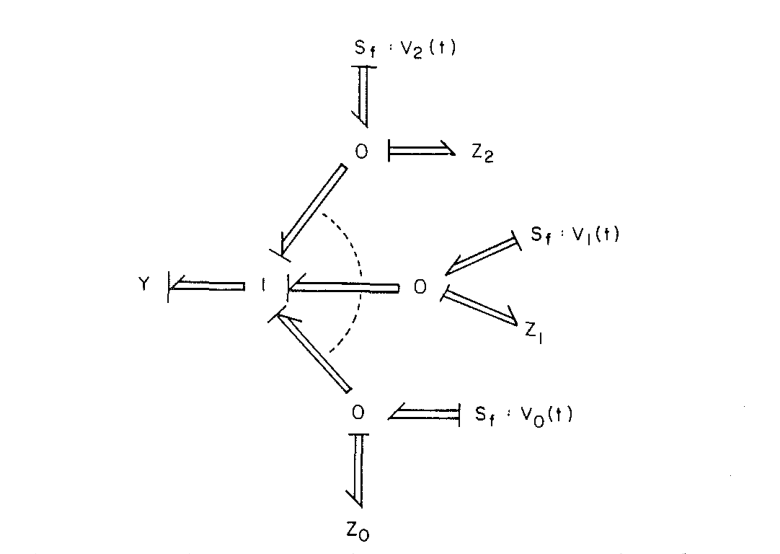
读图:多个阻抗元件共享同一运动端口,各分支的作用力相加。这张连接图说明可组合的是端口关系,并不保证互相冲突的多个任务目标都能同时精确达到。
原文的五处证据
这里的证据属于 Part I 的理论与等效网络。Part II、III 的实施和应用结果不能移作本篇实验;质量—弹簧—阻尼方程是用于理解端口关系的特例。
第 1–2 页,引言。 按交互功区分任务;单独控制运动量不足以覆盖动态操作;不能据此推出:任一特定机器人性能提升。
第 2–3 页,Causality,图 2、3。 非可逆关系与机构例子;阻抗、导纳区别有物理含义;不能据此推出:所有系统都只能使用一种软件接口。
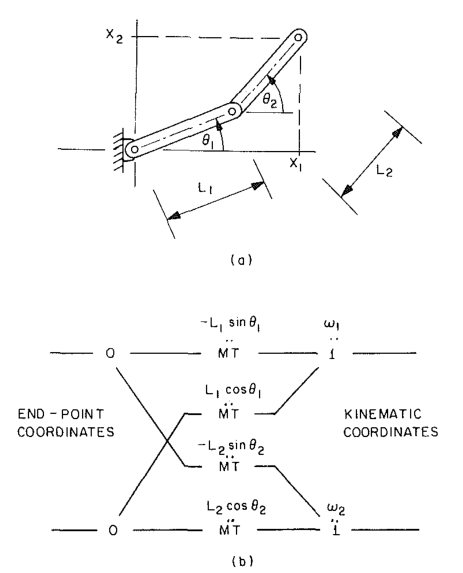
读图:从端点位移到关节运动不总是单值可逆,不能把此端口随意当成受控力源。
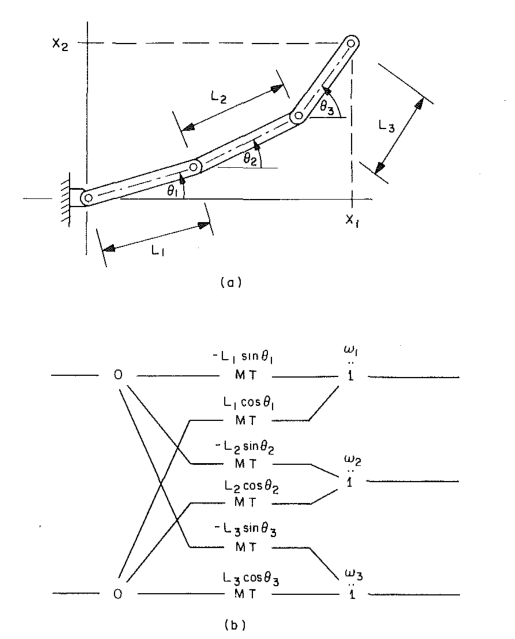
读图:增加内部自由度改变了端口关系;上下图应作为同一机构的几何与因果表示一起读。
第 4 页,图 4。 纯力源与阻抗结构;需要力—位移关系来支持定位;不能据此推出:已证明采样闭环稳定。
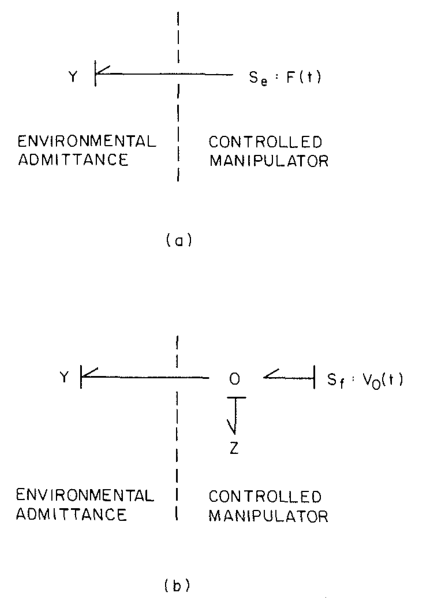
读图:下方面板加入阻抗关系,比较的是端口结构,而不是两组实验精度。
第 5 页,式 (8)–(13)。 定义虚拟位置与网络;在前提下分解运动命令及端口关系;不能据此推出:虚拟位置必须是可达实物位置。
第 6 页,图 7。 多阻抗分量连接;同端口力响应可组合;不能据此推出:各任务目标必定同时满足。
这是一篇理论论文。数据集、训练步数、随机种子不适用;原文没有现代基准对比表。验证时应逐条检查其假设,包括端口描述、平衡位置的可定义性与网络连接方式。某些推广是否适用于你的硬件,不能由文章题名直接推定。
五、检查物理可实现性、采样与环境耦合
这里有一个值得保留的理论边界:力可以相加,不代表愿望可以相加。两个弹簧分别拉向相反目标,最后可能停在中间;数学上组合良好,任务层面却谁也没有完成。高层仍要处理优先级、接触状态和目标可行性。
实际控制中的高延迟、速度估计噪声、力矩饱和和传动摩擦,会改变设计阻抗与实际阻抗之间的关系。上述实现风险是工程分析,不是 Part I 已完成的系统评测。论文自身把实施与应用留给后续两部分,阅读时应保持这个证据边界。
六、追问:期望刚度翻倍而阻尼不变,目标自由响应的阻尼比怎样变化?
期望刚度翻倍而阻尼不变,目标自由响应的阻尼比怎样变化?
参考答案:对标量教学模型 ,取正的 ,自然频率为 ,阻尼比为 。刚度翻倍会让自然频率乘 ,阻尼比除以 ;因此“更硬”不能单独解释为“更不振荡”。这是Modern Robotics二阶误差动力学在期望阻抗上的教学应用,真实接触还受离散采样和环境耦合影响。
七、把期望交互关系放进动力学实现
- 模块组合:操作空间:直接设计夹爪的动力学行为。借助操作空间动力学实现任务端口行为,同时检查模型精度和执行器能力。
- 模块组合:质心动力学与全身运动学:怎样少算方程而不丢掉身体。在全身约束下组织力与运动目标,仍需另行处理接触可行性。
八、自测与参考答案
1.机器人受外力后偏离参考,是否说明阻抗控制没有跟踪好?
不一定。稳态偏移满足 ,是指定柔顺关系的结果。应比较实际力—位移关系与目标关系,而不是只看位置误差。
2.为什么提高阻尼不能消除静态受力偏移?
静止时速度为零,阻尼项消失。需要改变刚度、参考位置或额外力目标,才能改变静态平衡。增加阻尼主要改变过渡过程。
3.两个独立稳定的阻抗任务相加,是否必然同时达到两个目标?
不必然。稳定性讨论系统运动,目标达成讨论平衡是否符合任务。冲突参考会产生折中平衡;若参考随时间改变,还要重新分析能量与稳定性,不能只凭各模块的名称下结论。