005|递归Newton–Euler:沿机械臂来回走一遍,计算关节力矩
原论文:J. Y. S. Luh、M. W. Walker、R. P. C. Paul,On-Line Computational Scheme for Mechanical Manipulators,1980,Journal of Dynamic Systems, Measurement, and Control 102(2):69–76。原出版记录。
先接住前作的问题
D-H和任务速度控制分别给出几何位置与协调速度,仍没有回答执行这条轨迹需要多少力矩。这里是模型层的组合关系:逆动力学增加质量、惯量与外力,并利用链式依赖组织在线计算。
五个前置概念
五个前置概念:逆动力学由运动求力;空间向量组合转动和平移;惯性描述加速度代价;力的对偶变换维护功率一致;递推利用机构拓扑避免重复计算。
一、问题设定:给定关节运动后怎样在线求出驱动力矩
规划器给出一条关节轨迹,电机却需要力矩指令。即使两个关节各自匀速,旋转连杆之间仍有惯性耦合,载荷和重力也会改变所需力矩。直接展开完整动力学表达式容易变得庞大,而且每个控制周期都要重新求值。
逆动力学究竟解什么
机械臂动力学常写成:
M是惯性矩阵,h包含重力、科里奥利和离心等项,是外部施加到机器人的力旋量。给定运动求叫逆动力学;给定力矩求叫前向动力学。两者不能因为都含M而混为一谈。
| 要素 | 原理中的含义 |
|---|---|
| 输入 | q、dq、ddq,连杆惯性,重力和外部载荷 |
| 输出 | 每个关节应施加的驱动力矩或驱动力 |
| 机械前提 | 刚体连杆、已知关节关系和适当边界条件 |
| 性能目标 | 降低每次逆动力学求值的算术与存储负担 |
| 不是目标 | 自动辨识未知参数,或单凭前馈保证轨迹跟踪 |
如果载荷未知,计算得到的是所设载荷模型下的力矩。算法再精确也不会自动知道夹爪刚拿起一个更重的箱子。实际控制通常将模型前馈与反馈结合,处理这种偏差。
二、向外传播运动,再向内回传力与力矩
两次递推:运动向外,受力向内
为了理解结构,使用六维空间速度v与空间加速度a。每根连杆的空间惯性I把加速度与力关联,X负责把父连杆上的量变换到当前连杆坐标,S描述关节允许运动的轴。
前向递推的现代示意形式为:
最后一项表示转动坐标与速度组合产生的加速度项。不能在多个坐标系之间直接加数字;变换在这里是物理必要步骤。
连杆所需空间力为。然后累加子连杆传来的反作用,最后投影到关节允许的运动方向:。空间力与空间速度的交叉运算不同,所以使用区分对偶运算。
为什么回传用转置而不是把运动变换照抄一次?若子坐标中的速度满足 ,同一相互作用的功率必须满足 ,于是 。这给出回传式
转置不仅旋转力,还把力臂产生的力矩带回父节点。漏掉这个力矩,会使每个连杆自身的Newton–Euler方程看起来正确,整条链的关节力矩却不守恒。该推导采用现代空间向量记号;可与Featherstone作者的ID实现说明交叉检查,不把后来的软件当作1980年程序。
原创静态回传例:两根1米、各1千克的均匀杆水平伸直,取 。第二关节承受第二杆重力,故 ;第一关节还承担两个质心,故 。末端增加1千克载荷后,变为 。这个两节例子比单杆检查更能抓出“只在末关节加负载”的错误。
为什么不必显式形成完整惯性矩阵
逆动力学只需要给定一次运动时的力矩,并不总需要把M的每个元素存下来。递推直接计算这次运动造成的受力,避免先展开所有关节对之间的完整符号表达。
每根连杆只执行固定规模的局部计算,遍历次数固定,因此对于相应链结构,运算量随连杆数线性增长。这个复杂度描述不意味着所有基于Lagrange方程的方法都天然低效:同一个动力学也可以通过不同算法有效计算。应比较具体算法与实现,而不是把物理定律当作性能标签。
两次递推的方向来自运动依赖与受力平衡,代码中还要把重力和外力放进正确符号。静止水平杆能先暴露漏掉重力的实现,再看历史计算效率证据。
三、实现两遍递推,用水平静杆检查重力项
输入:运动q、dq、ddq,机构树,空间惯性和外力
设置基座速度与加速度;按约定加入重力
从根向叶遍历:
    计算父到子的运动变换X和关节轴S
    递推当前连杆速度v、加速度a
    计算惯性力与速度相关力,减去已知外力
从叶向根遍历:
    把子连杆力变换并累加到当前连杆
    tau_i = S_i转置 * f_i
输出所有关节驱动力tau
这段教学伪代码表达RNEA家族的结构,不把现代树状扩展或空间向量库接口归给原文。原论文主要讨论机械臂在线计算;处理闭环约束需要额外约束力求解。
教学例子:一根静止水平杆
一根长度L、质量m的均匀杆,在重力下水平静止。关节速度和加速度为零,但维持姿态所需重力力矩幅值仍为。若程序输出零,通常是重力没有进入基座加速度或外力计算。
如果杆末端再挂一个质量M的物体,附加力矩幅值为。这部分受力沿链条向基座传递,多连杆情况下每个上游关节都会受到影响。不能只给最后一个关节增加负载补偿。
再让杆旋转,加速度项与速度相关项会出现。速度为零并不代表加速度为零,某个轨迹转折点可能瞬时停止,却仍需要较大加速力矩。这是区分姿态、速度与加速度输入的一个简单测试。
四、结合原版勘误阅读递推证据与教学图
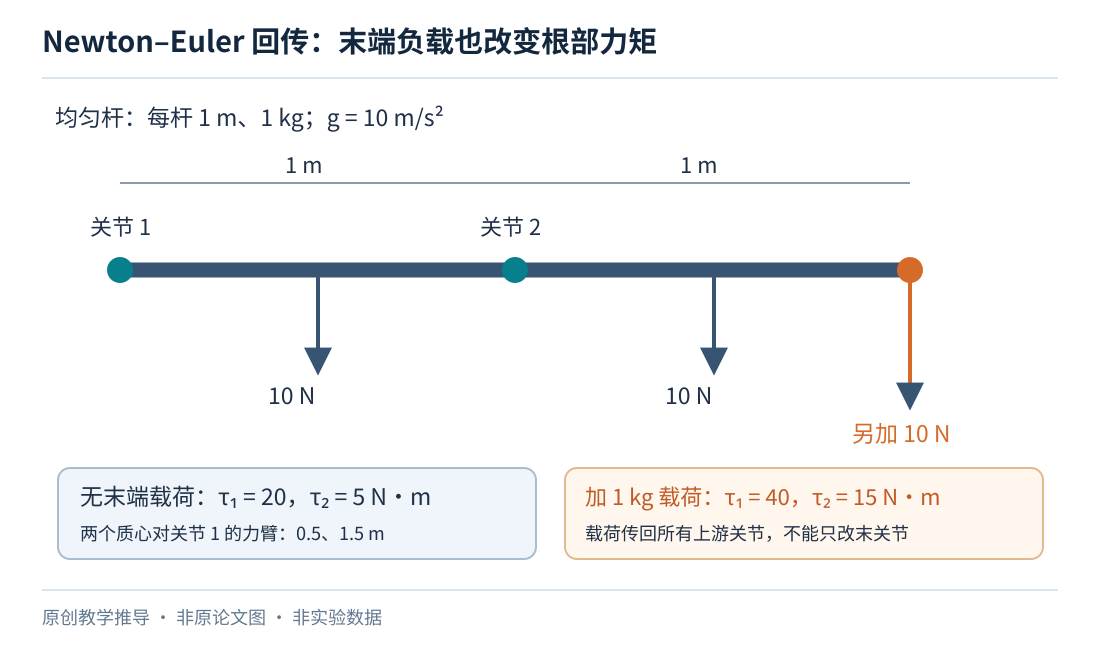
读图:箭头标出各重力的真实作用点。新增末端载荷对两个关节的力臂分别为 2 m 和 1 m,因此需要增加 20 与 10 N·m,不能只在第二关节补力矩。
原版勘误与复现版本
原论文有正式勘误:Erratum: On-Line Computational Scheme for Mechanical Manipulators,Journal of Dynamic Systems, Measurement, and Control 102,1980 年 9 月,第 173 页。出版原页镜像。勘误原页已视觉核对:第 74 页第二栏漏掉 Step 6,应按式(45)计算关节作用量;Step 7 应在 i=1 时停止,否则取 i'=i−1 回到 Step 5;第 73 页式(38)还修正了相邻连杆为移动关节时的第三项。
式(38)的细小上标在镜像中辨认有限,因此这里不手工转录该长式。实现原论文逐式算法时需同时采用正式勘误。下面的现代空间向量教学递推说明计算结构,不宣称逐字复刻存在勘误的初版步骤。
原文证据与现代检验
1980 年原版详细运算表与实验图仍不可核查;现代空间向量递推解释算法结构,不等同于当年实现逐式复刻,历史硬件计时也不能预测现代平台速度。
| 证据或检验 | 说明的问题 | 结论边界 |
|---|---|---|
| 原摘要的向外运动、向内受力说明 | 递推组织方式 | 不等于省略惯性耦合 |
| 原摘要的连杆数增长讨论 | 在线计算扩展性 | 现代语言与硬件速度需重新测量 |
| 原摘要报告Stanford机械臂实现 | 方法具有历史实时应用依据 | 具体计时条件未完整复核,不作新排名 |
| 静态与单连杆解析检验 | 实现符号、重力、惯性是否正确 | 只是自构代码测试,不是原实验 |
理论上精确是相对于刚体模型而言。摩擦、弹性、执行器滞后和参数误差会使真实系统偏离模型。原文摘要中历史计算机的毫秒数,不应脱离浮点实现、机构自由度和测量方式直接比较今天的控制库。
适当的现代复现实验可以对同一组q、dq、ddq,比较递推结果与由能量法构造的独立实现;再改变连杆数观察耗时趋势。两个实现都使用同一错误惯性参数时,彼此一致也不说明真实模型正确,因此还需要真实力矩或运动测量。
五、核对外力符号、惯性坐标与刚体假设
实际需要注意外力符号:传感器读到的“工具作用于环境的力”与方程中“环境作用于工具的力”方向相反。惯性参数也必须在正确坐标系表达,质心惯量与连杆原点惯量不能混用。
另一边界是执行器能力。算出力矩只是需求分析;若超出电机限值,实际运动无法遵从规划加速度。规划、时间参数化和控制器必须据此协调,而不是把超限数值直接裁剪后仍声称跟踪原轨迹。
六、追问:只用静止水平杆测试通过,为什么仍不能确认速度相关项正确?
只用静止水平杆测试通过,为什么仍不能确认速度相关项正确?
参考答案:静止杆的速度和加速度均为零,主要暴露重力及力臂错误,不能激活旋转运动中的速度相关项。应在同一参数与符号约定下增加运动测试,并区分瞬时速度为零但加速度不为零的转折点。通过这些教学检查仍只说明对应项按模型计算,不能替代对真实摩擦、负载和柔性的验证。
关节轴投影也可用功率检查:若该关节引起的空间速度为 ,则 ,因此 正是该关节的广义作用量。这个等式要求力与速度在配对坐标中表达,可与Modern Robotics递推坐标讲解交叉检查。
教学参照:Modern Robotics 8.3 Newton-Euler Inverse Dynamics。这里借用其递推输入与局部物理量对应的讲法。
七、反求加速度,或在线修正未知参数
- 平行路线:Articulated-Body Algorithm:不形成整块逆矩阵,也能算出机器人加速度。在已知力矩时递推求加速度,是与逆动力学互补的计算方向。
- 模块组合:Slotine–Li 自适应控制:一边跟踪,一边修正动力学参数。将参数更新加入跟踪控制,处理固定负载模型失准。
八、自测与参考答案
问题1:为什么先算运动,再从末端回传力?
参考答案:子连杆运动依赖上游运动,所以向外计算;上游需要承受所有下游连杆的惯性和外部负载,所以受力向内累加。两个方向分别对应两类依赖。
问题2:静止时所有关节力矩是否都应为零?
参考答案:不应。零速度与零加速度没有消除重力或外部载荷。只有在相应力矩恰好为零、或由其他支撑承担时,某个关节才可能无需驱动力。
问题3:RNEA快,是否意味着可以直接用它计算任意接触系统的加速度?
参考答案:不能。它主要解决给定运动的逆动力学;接触系统还要确定未知约束力和满足接触条件的加速度。前向动力学及约束求解是额外问题。