010|Articulated-Body Algorithm:不形成整块逆矩阵,也能算出机器人加速度
原论文:Roy Featherstone,The Calculation of Robot Dynamics Using Articulated-Body Inertias,1983,The International Journal of Robotics Research 2(1):13–30。原出版页。
补充来源:作者Spatial_v2文档。
先接住前作的问题
Newton–Euler由加速度求力矩,仿真却常已知力矩、未知加速度。本篇用铰接体惯量逐关节消元解决这一互补问题;操作空间进一步讨论末端方向的等效惯量,二者处于不同描述层次。
五个前置概念
五个前置概念是:前向动力学由力求加速度;空间惯量表达刚体响应;铰接体惯量保留内部自由度影响;Schur补通过消元减少未知量;时间积分把瞬时导数变成轨迹。
一、问题设定:给定力矩后怎样求出开放链的关节加速度
控制器给每个关节一个力矩,机器人下一瞬间怎样加速?最直接做法是构造整个惯性矩阵M,再求解。机械臂关节很多时,完整矩阵操作可能浪费机构本身的链式结构。
与逆动力学的区别
RNEA输入运动,输出所需力矩;ABA输入力矩,输出运动加速度。两者都利用机构结构,但未知量的方向不同,不能只把RNEA“倒着运行”就得到ABA。
| 项目 | ABA的含义 |
|---|---|
| 输入 | 构型q、速度dq、关节力矩、惯性参数和外力 |
| 未知量 | 所有关节加速度及相关空间加速度 |
| 输出 | ddq,供模拟或预测控制继续积分 |
| 原摘要范围 | 含转动与移动关节的开放运动链 |
| 核心成本 | 不显式形成完整M的逆,复用局部递推 |
前向动力学只给出瞬时导数。模拟器还需要时间积分和接触处理。即使ddq求得准确,不合适的积分步长仍会导致能量漂移或穿透,不能把所有仿真质量都归结于动力学求解器。
二、消去子机构自由度,形成铰接体惯量
铰接体惯量到底是什么
对一个普通刚体,空间惯量I把空间加速度和所需空间力联系起来。对子机构,内部关节允许部分运动,施力后能量可能分配到这些自由度,因此当前连杆感受到的是经过内部自由度消元后的关系。
用现代单自由度关节记号,设当前汇总惯量为、关节轴为S,定义:
消去当前关节加速度后,向父连杆传递的惯量部分为:
这个形式是一个局部Schur补。减去的项表示:当前关节可以沿自己的自由方向运动,因此父连杆不必像面对“焊死的子机构”那样承担全部惯性。还需要同步递推速度相关和已知力矩的偏置项,只有惯量式不足以完整求解。
完成向根部的消元后,再从根向叶恢复关节加速度:
其中u汇总驱动力矩与偏置影响,父连杆加速度要先变换到当前坐标并加入相应速度项。这是解释算法结构的简写,不是可直接省略其他项的控制代码。
三遍都是固定规模的局部运算,因此开放链中计算规模随关节数线性增长。现代实现可以推广到树和浮动基座,但应区分算法家族的后续实现与原始论文的直接范围。
用一个两自由度教学系统可以直接看到消元改变了什么。忽略速度偏置和重力,取
第二行给出 ,代回第一行得到有效惯性 ,因此 。若第二关节锁死,约束变为 ,此时 ,并需约束反力矩 。两种响应不同源于边界条件不同,不是同一个质量被算少了。
偏置递推也不能省略。作者公开的FDab源码中,,缩减后的偏置力为 ,再以 传给父节点。这个 项把已知关节力矩对上游的影响带回去;只递推惯量会在非零输入时漏项。源码是后续现代实现的直接证据,仍不能替代1983原稿的运算计数表。
铰接体惯量已经消去了子机构能够自行运动的响应;恢复关节加速度时不能把它当焊死后的惯量和。自由关节与锁死关节的对照会检查这个区别。
三、执行递推恢复,用自由与锁死关节作对照
输入:机构、q、dq、tau、惯性、重力和外力
第一遍,从根向叶:计算关节变换、空间速度与偏置加速度
初始化每个连杆的铰接惯量与偏置力
第二遍,从叶向根:
    计算U、d及有效关节驱动力u
    消去该关节未知加速度
    把缩减惯量和偏置力变换、累加到父连杆
第三遍,从根向叶:
    根据父连杆加速度恢复当前关节ddq
    更新当前空间加速度,供后续子连杆使用
输出ddq
教学例子:自由关节与锁死关节
想象两根杆通过一个关节连接。末端关节锁死时,上游驱动必须使两根杆像一个整体运动;关节自由且没有驱动力矩时,后杆可以相对转动,上游看到的瞬时动力学响应不同。ABA在消元中保留这种可运动性,而不是把两杆合并为永久刚体。
这并不意味着自由关节消除了质量或违反动量守恒。变化的是可允许运动及其耦合关系。若把关节锁死,需要在模型里移除相应自由度或施加约束,不能仍使用“自由关节”算法结果解释锁死系统。
一个数值一致性试验是先随机选择q、dq和ddq,用逆动力学求tau,再把tau输入前向动力学,检查是否恢复原ddq。在良态模型下应接近;如果失败,可检查重力、外力符号、关节轴和空间变换。此试验验证实现互相一致,不验证真实机器人的惯性参数。
四、读复杂度论证并区分原文与现代教学实现
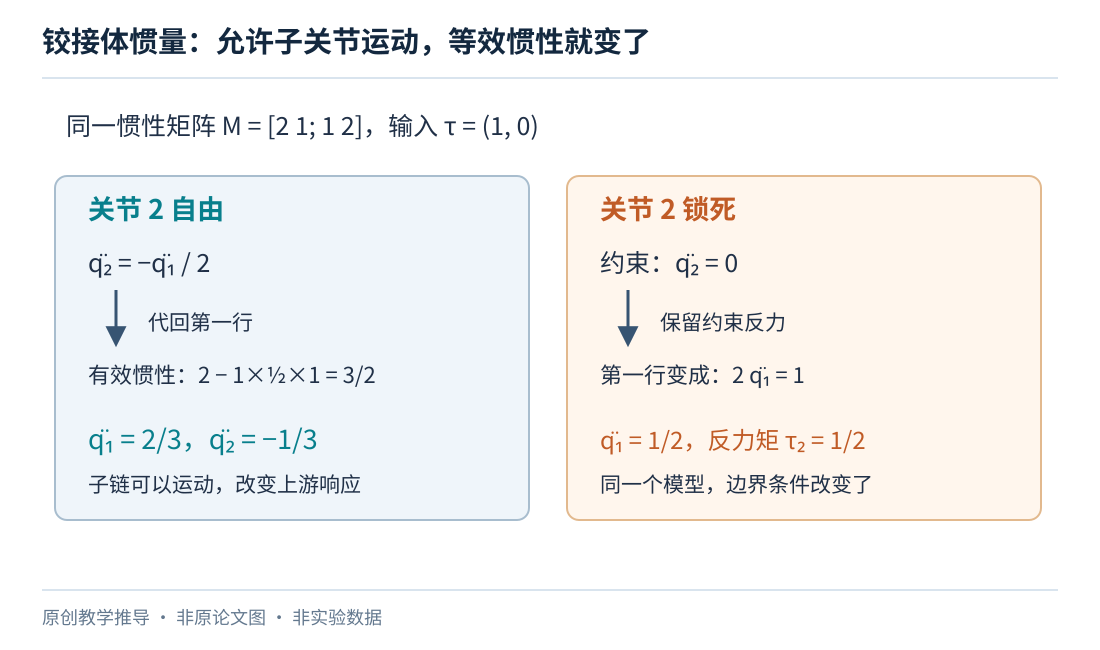
读图:左右不是两种近似精度,而是自由与锁死两种不同边界条件。Schur 补消去可运动的内部自由度;锁死后则必须保留约束反力,不能沿用自由关节的加速度。
1983 年原版运算表与图仍不可核查;后续 Spatial_v2 的 FDab、FDcrb、ID 有助于区分接口,不能据此倒推原版已经具备后来的全部功能。
| 可核对来源 | 支持的判断 | 不能直接推断 |
|---|---|---|
| 原摘要对开放链与关节类型的说明 | 输入模型范围明确 | 任意闭链和刚性接触都已处理 |
| 原摘要关于铰接体惯量的定义 | 子机构等效惯性是核心表示 | 与简单质量相加等价 |
| 原摘要关于线性计算量的说明 | 算法利用局部递推 | 所有自由度数上都最快 |
| 作者Spatial_v2的FDab/FDcrb接口 | 前向动力学可用不同结构化算法实现 | 后续库的特性均来自1983版本 |
| 上节Schur补推导 | 解释消元为什么改变父连杆惯性 | 不是原文逐式编号的转录 |
复杂度是随规模增长的规律,不是固定规模的速度排行榜。一个渐近更好的算法可能有较大常数;具体机械臂自由度少时,另一种方法可能更快。原文运算比较表的详细范围尚未完全核实,因此不填入看似精确的交叉点数字。
现代复现可将ABA结果与“显式构造M再线性求解”比较,但应保持同一模型、同一外力和相同浮点精度。测试还要避免通过同一段错误代码生成两边的参考项,否则一致性可能只是共享错误。
五、检查关节约束、模型拓扑与数值退化
闭链或与地面刚性接触时,未知约束力把不同分支连接起来,单纯开放链递推不够。可以在ABA基础上构造约束求解器,也可以采用其他稀疏方法,但需要额外方程和一致性条件。
质量、惯量或关节模型病态会让d接近零,使局部求解不可靠。随意加入一个小常数可以避免除零,却改变物理模型;应先判断是否存在零质量连杆、错误惯量或冗余坐标。
在模型预测控制中,快速动力学有助于更频繁地模拟候选动作,但控制效果仍受模型误差、优化收敛和传感延迟影响。计算效率改进不能直接等同为真实机器人更稳定。
六、追问:不形成完整惯性矩阵,能否计算它的逆对一个向量的作用?
不形成完整惯性矩阵,能否计算它的逆对一个向量的作用?
参考答案:在同一固定构型与速度下,记偏置项为 ,动力学是 。若令输入 ,前向动力学输出就是 。它计算逆矩阵对一个指定向量的作用,却不需要把全部逆矩阵元素存下来。这个教学观察依赖开放链模型和一致的偏置项,不能把它直接扩展为任意受约束接触系统的解。
七、把开放链动力学接到任务与接触
- 教学联系:操作空间:直接设计夹爪的动力学行为。比较末端任务惯量与连杆子树等效惯量,明确两者描述层次不同。
- 模块组合:Stewart–Trinkle:不要追逐无限大的接触力,直接计算冲量。在刚体动力学外增加冲量与接触约束,不能直接把开放链递推当完整接触求解器。
八、自测与参考答案
问题1:铰接体惯量为什么不等于把后面所有连杆惯量相加?
参考答案:后续关节允许相对运动,影响当前连杆受到的动力学反作用。只有把相对运动锁死时,才可按复合刚体方式处理;ABA需要先消去内部自由度。
问题2:O(n)为什么不保证六关节机器人上一定最快?
参考答案:复杂度只描述规模增长,实际耗时还取决于固定常数、缓存、向量化和实现。应在相同模型和硬件上测量,而非由大O符号推断全部性能。
问题3:ABA求得加速度正确,仿真却越来越增能,可能哪里出问题?
参考答案:积分方法或步长可能不适合当前动力学,接触处理也可能注入非物理能量。应分别检查动力学残差、积分收敛与接触模型,不能只反复修改ABA。