011|指数积:用关节轴直接写出机器人的运动
论文:Roger W. Brockett,Robotic Manipulators and the Product of Exponentials Formula,1984,MTNS 1983 会议论文集,120–129 页。原始出版入口。年份采用论文集出版年。
补充来源:官方教材配套讲解 §4.1.1。
先接住前作的问题
D-H依靠相邻连杆坐标约定,本篇改用零位关节轴与矩阵指数组织同一运动链,是平行表示。
五个前置概念
五个前置概念:齐次变换描述刚体位姿;叉乘矩阵把向量叉乘变为线性运算;螺旋轴同时描述旋转与平移;矩阵指数把局部生成元变成有限运动;非交换性表示变换次序会改变结果。
一、问题设定:同一运动链怎样从零位关节轴建立正运动学
给定一只机械臂的所有关节角,如何算出夹爪的位置和姿态?D–H 方法通过逐连杆坐标变换解决这个问题。指数积方法换了一个建模入口:在机器人零位记录每个关节轴,把每个关节引起的刚体运动写成一个矩阵指数,再按运动链次序相乘。
问题设定与必要假设
输入为关节变量 ,输出为末端相对基座的刚体变换 。模型假定连杆刚性、关节几何已知,零位定义一致。这里没有奖励、采样训练或终止条件;需要检验的是几何等式与实现正确性。
齐次变换 中, 是旋转矩阵, 是位置向量。若把点的齐次坐标左乘 ,就把它从末端坐标表达变为基座表达。因此,矩阵乘法方向有物理意义:不是把所有旋转角加起来就能得到末端姿态。
D–H 需要按约定放置中间坐标系;相邻轴平行、交叉或重合时,参数选取容易困扰初学者。指数积直接记录轴的几何信息,有助于减少这些人为选择,但并没有消除模型标定误差。轴方向写错一度,另一种表示不会自动把它修正。
二、把螺旋轴指数化,再按关节次序组合
方法:从无穷小运动到有限运动
采用角速度在前的六维排列 ,构造
; 是末端零位。转动关节的单位轴方向为 ,轴上一点为 ,则 。移动关节取 , 为单位平移方向。这些轴均在零位、同一基座坐标系表达。
为什么轴不经过原点时需要 ?因为刚体绕偏置轴转动,坐标原点会绕轴画圆。如果只填写旋转部分,计算结果就变成绕原点转动,忽略关节轴的位置。另一个易错点是: 是螺旋坐标的线性部分,不总等于夹爪原点的实际线速度。
指数函数把恒定的无穷小运动生成元积分为有限刚体位移。对于单轴转动,旋转部分可用 Rodrigues 公式计算;对于纯平移,指数直接得到位移 。这解释了为何两种关节能共享外部调用接口。
公式虽然写作从关节 1 到关节 的乘积,推导可以从最末端关节开始:只动最后一关节时,其作用左乘零位;再动倒数第二关节,就带动已经变换的末端部分。依次向基座回溯,得到上述次序。此处是教材配套讲解的推导路线,而非已核实的 Brockett 原文段落。
对单位转轴,指数不必当成黑箱。利用 ,可将级数整理为
对于无螺距转轴 ,进一步化成 。因此作用于任一点 的结果是 ,正是先把转轴点移到原点、旋转、再移回。原文下方教学例中 ,90度旋转得到 ,作用于 后才是 ;不能把指数的平移列误当成末端最终位置。
还有一个可手算的顺序检验:先沿世界 平移1,再绕原点转90度,原点最终到 ;反过来先旋转再沿世界 平移,最终到 。两次变换分别是 与 。轴在零位记录却能使用,是因为前面的乘积已经携带了子链的运动,不是因为各指数可交换。
指数里的轴位置决定旋转同时带来的平移。下面用偏置转轴检查点的轨迹,再看这类代数检验与原文表示贡献各自支持什么结论。
三、实现指数积,用偏置转轴检查平移分量
输入:同一零位下的关节轴 S[1:n]、末端零位 M、关节变量 q
检查:转动轴单位化;移动轴方向单位化;角度使用弧度
T ← 单位齐次矩阵
for i = 1 ... n:
    Xi ← 由 S[i] 构造 4×4 螺旋矩阵
    Ei ← 刚体矩阵指数(Xi * q[i])
    T ← T * Ei
输出 T * M
这是教学正运动学流程。它没有定义优化损失,也没有执行逆运动学。若要从目标位姿求 ,还需另行设计求根或优化算法,并处理多解、关节限制和奇异性。
自构例子:一个偏置转轴
设二维平面里,轴垂直纸面并通过 ,末端零位在 。转动 后,末端应在 。取 、,则 。将它们放入指数后,恰好得到绕偏置轴转动。
如果误设 ,末端会到 :这是绕基座原点转动的结果。这个错误不是小数精度问题,而是改变了物理机构。把零位图画出来,往往比盲目调矩阵公式更快。
再增加一个不共轴关节,交换两个指数通常就会改变末端位置。这可以作为“不交换”的直观实验:先转手腕再转肩膀,与先把局部动作解释成基座动作,并不是同一操作。
四、区分表示推导、教学图与原文证据
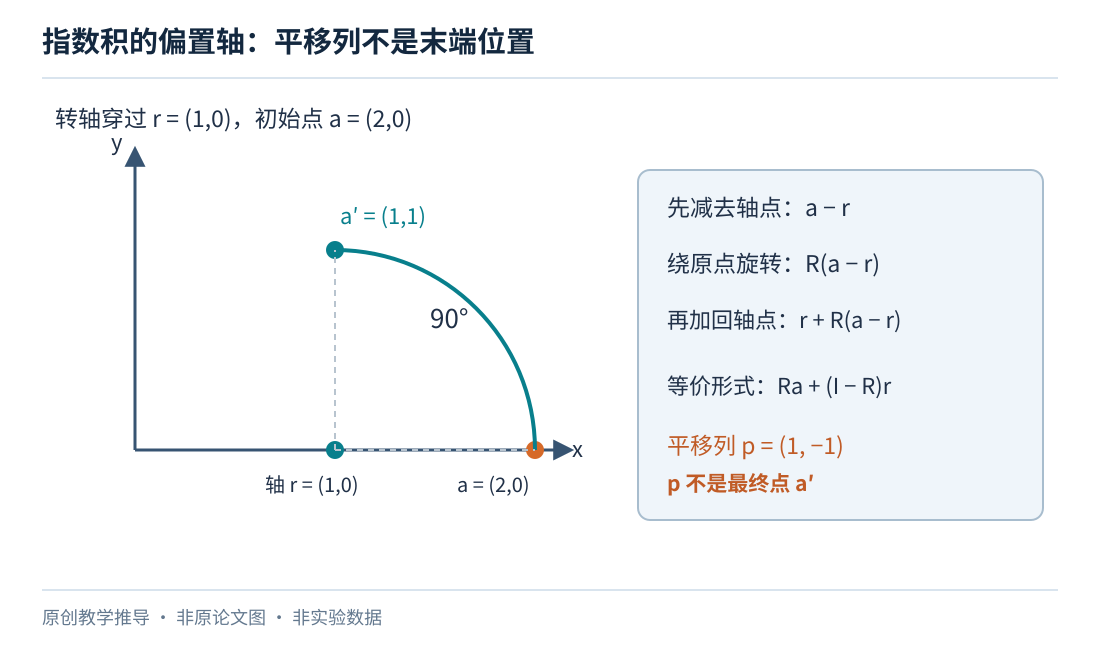
读图:圆弧绕 (1,0) 而不是世界原点旋转。指数变换的平移列为 (1,−1),必须再加旋转后的初始点,才得到终点 (1,1);二者的物理意义不能混淆。
原始章节及其图仍不可核查。本篇指数积公式用现代教材的空间轴约定推导,不将现代记号或例子冒充 Brockett 原稿。
原始出版记录,120–129 页。 论文题名、作者和出版归属;不能据此推出:原稿所有推导步骤。
官方教材配套 §4.1.1,零位定义段。 与零位关节轴的意义;不能据此推出:这些符号是 1984 年原符号。
同节,末端关节到基座的构造段。 指数乘积的运动链次序;不能据此推出:任意改变乘法顺序仍正确。
同节,旋转关节与移动关节示例。 两类关节可统一进入公式;不能据此推出:闭链约束无需额外求解。
本篇没有可核实的原稿机器人实验表,不提供成功率、运行时间或随机种子。它属于几何理论阅读:适当验证是证明公式在给定假设下成立,再让独立实现交叉核对。不能把现代教材的教学示例说成原作者的实验。
可以安排三个数值检查:零位是否返回 ;单关节运动是否绕正确轴运动;随机姿态是否与独立 D–H 模型一致。第二项尤其重要,因为两套程序若共享同一个错误坐标定义,随机结果一致仍不代表模型与实物一致。
五、保留坐标约定、非交换性与真实奇异结构
指数积不会消除机构的真实奇异性。它也没有自动保证碰撞安全、闭链闭合或动力学可行。若机构含柔性变形,固定关节轴与刚体连杆假设本身就需要扩展。实现成本还包括小角度数值稳定、坐标约定一致,以及把厂商几何参数转换成正确轴线。
六、追问:只交换两个矩阵指数的次序,为什么通常不是同一台机械臂的等价写法?
只交换两个矩阵指数的次序,为什么通常不是同一台机械臂的等价写法?
参考答案:每个指数表示在指定坐标约定下的一次关节运动,刚体旋转和平移一般不交换。交换顺序会改变后续运动所处的几何关系。可按正文偏置轴例子对同一点依次作用,再反向排列比较;要证明等价,必须同时给出正确的轴变换与坐标关系,不能只保留原数值。
同一转轴上的点可以写成 ,于是 。因此“任选轴上一点”不会改变零螺距轴的线速度分量;若选到轴外一点才会改变描述的轴。这个小验算接着Modern Robotics的零位轴讲法,区分参考点自由与物理轴变化。
七、用几何微分结构评价能力与控制
- 模块组合:可操作度:能到达的位置,不一定容易运动。从表示得到的雅可比评价方向运动能力,换表示不会消除机构奇异。
- 模块组合:操作空间:直接设计夹爪的动力学行为。将几何微分结构与惯性模型共同用于任务控制。
八、自测与参考答案
1.为什么所有轴都在零位记录,却能计算关节已经转动后的姿态?
因为前面的指数已把后续子链整体变换。若既更新后续轴到运动后位置,又仍套零位空间形式,就可能重复计入前级运动。固定轴与乘积顺序必须作为一个整体理解。
2.把 放到最左边是否也可以?
可以构造本体形式,但必须把轴改为在末端零位坐标系表达的本体轴。仅把同一组空间轴公式中的 移到前面通常错误,因为矩阵乘法不交换。
3.指数积得到平滑位姿,是否说明逆运动学没有奇异性?
不说明。正运动学光滑与其微分可逆是两件事。某些姿态下不同关节速度产生重合的末端运动方向,雅可比降秩;无论采用 D–H 还是指数积,这种真实能力损失都存在。