098|连续推理:让潜在思想成为可复用的动作接口
原论文:Continuous Reasoning for Vision-Language-Action,Yueh-Hua Wu、Tatsuya Matsushima、Kei Ota,2026。论文。
先接住前作的问题
π0.5用语义子任务连接高层与动作,但文字接口不是组织中间表示的唯一方式。Continuous Reasoning在该骨干上生成潜在thought,并要求EMA教师也能消费它,追问隐藏编码是否具有可复用功能;不等于自然语言思维链。
五个前置概念
五个前置概念:
- 连续潜变量:以实数向量表示内部信息,而非离散文字。
- WAE:通过重建与聚合分布匹配组织潜在空间。
- MMD:用核函数比较两个样本分布。
- EMA教师:学生参数的滑动平均副本。
- 块因果掩码:允许块内联合计算、限制跨块读取未来信息。
一、问题设定:潜在thought怎样成为可检验的动作条件
给VLA增加几个隐藏向量,成功率可能上升,但这些向量到底承载了可复用的任务结构,还是只成为一个额外参数通道?Continuous Reasoning把这个问题变成训练目标:学生生成连续“thought”编码,学生和EMA教师分别解码它,并预测同一个目标动作。
输入为观测 与指令 ,输出未来动作序列 。论文将时域分为 块,每块 步,满足 。动作块比单步电机命令更粗,但比“收拾桌面”更接近实际控制。
这是以π0.5为骨干的模仿学习,不包含环境奖励最大化,也不学习显式未来图像世界模型。主要优化仍是动作场预测,只是额外规定条件表示应如何形成与被使用。
作者把可复用、可共享、抽象尺度匹配作为“推理接口”的标准。这是一种操作性研究定义,不等于人类可读推理,更不保证向量拥有稳定的语言意义。一个接口可能有用且不可解释,也可能在EMA教师中可用,却无法跨独立训练模型交换。
问题的本质因此是表示约束:如何防止隐藏变量仅适配生产它的同一网络,同时使它与目标动作时间结构相关。与直接输出子任务文字相比,连续接口可以承载细粒度几何信息,代价是人类无法直接审阅每一步语义。
二、用共享几何与EMA验证约束中间编码
这里的“连续”是连续数值空间,不是无限持续的文字推理,也不是异步控制。thought不被解码成自然语言,不与每个动作块一一对应,而是为整个预测时域提供共享条件。
1. 顺序生成thought槽
模型依次生成少量原始向量 。每个向量经编码、解码后写回前缀KV缓存,后续槽可以读取前面的结果。槽数独立于动作块数,因此不能理解成“一个thought就是一条子任务”。
默认配置为时域16、块长4、四块动作、最多两个thought槽、128维潜在编码。顺序生成提供额外计算深度,但只看这一结构不能证明模型进行了搜索或逻辑推演。(§3、附录A)
2. WAE组织潜在空间
原始向量经编码器变成 ,再由学生解码器恢复 。WAE损失为
重建项保留信息,MMD约束一批潜在编码的分布接近高斯。它约束的是聚合几何,不是给每个维度指定语义,更不是证明两个独立网络的坐标轴相同。高斯分布对旋转不敏感,两个模型完全可以把同一语义放在不同方向。
附录A强调跨设备聚合后计算MMD,原因是它是批级分布差异;如果每张卡只在很小局部批上计算,优化的统计对象会改变。
3. 学生动作损失与EMA验证损失
采用原文一致的噪声方向:
学生预测 ,用平方误差拟合 ;采样对应从噪声端向数据端积分。教师接收同一个 ,但使用自己的EMA解码器和动作网络:
总目标为动作损失、WAE损失和加权验证损失。教师参数由学生参数滑动平均更新,不是独立专家提供的新真实标签。要让验证损失塑造学生编码,梯度路径必须能通过教师消费过程回到学生接口;若把整个过程完全停止梯度,损失只剩监测作用。具体实现的梯度控制应与代码一起核实。
4. 动作块因果结构
块内部可以共同预测连续动作,块之间使用块因果掩码,使后块读取前块。共享thought前缀为所有动作提供条件,主配置不额外开放可绕过接口的独立逐块路径。
这减少某类捷径,并不自动证明所有输出因果依赖thought。删除或替换编码后的动作变化,才是更直接的干预诊断。EMA教师接收相同代码是一项可复用性约束,但教师与学生高度相关,不能等同于跨任意VLA通信。
EMA教师提供时间平滑的一致性检验,但不是独立真值。原文衰减系数为0.994,教学展开后,一份旧参数的权重每次乘0.994,约115次更新后衰减到一半。它与学生共享训练历史,可能保留同一种视觉捷径或动作偏差。
因此让教师读懂潜码,比只让学生自用多了一项约束,却不能直接推出“任意模型都能复用思想”。更强的诊断包括固定观测后置换潜码、给不同初始化的消费模型适配同一接口,以及按空间/语义扰动分别评价。原文去自验证消融应理解为这一具体EMA机制的证据。原文§3与附录A、B
教学例子:同分布不代表同语义
下面是未运行的例子。模型A用潜在向量第一维正值表示“向左”,模型B把坐标旋转90度,用第二维正值表示同一件事。两组编码都可以服从标准高斯,MMD都很小,但直接交换代码会出错。
如果B是A的EMA副本,两个坐标系较容易维持一致,所以验证可以奏效。这说明WAE和教师配合为何可能有效,也说明该结果还不能推到独立模型之间。更强实验是冻结多个独立训练消费模型,只允许学习一个小映射,再比较迁移收益。
三、顺序生成潜在槽并由学生和EMA教师解码
thought为整个动作时域提供条件,槽数并不等于子任务数。WAE约束边缘分布,EMA验证提供关联模型的消费测试,二者不能自动确定跨模型语义坐标。
对示范观测、指令和动作时域:
    按顺序产生thought槽
    编码为共享潜变量,分别经学生和EMA解码器解码
    将学生接口写入前缀,用块因果动作头预测噪声场
    将相同潜变量交给EMA分支预测目标噪声场
    计算动作误差、重建/MMD和教师验证误差
    更新学生及接口参数,滑动平均更新教师

部署:
    从当前观测生成thought接口
    以该接口为条件生成整个动作时域
    按控制配置执行、重新观测并更新
四、分开PCA结构、子任务成绩与端到端成功
作者在LIBERO-PRO上将总体均值从π0.5的58.0提高到64.0,主要改善位置与任务变化;真机完整成功也有提升,但餐具转移仍为0。它支持一个中间表示学习方案,尚不证明通用、可解释的机器人推理语言已经形成。(表1、附录A5)
原图怎么读: 图4,原论文图注与图像。同一初始场景、每条指令五次运行后再做PCA投影。轨迹分开支持条件相关性,却不能赋予坐标轴固定推理语义或证明潜代码可任意交换。
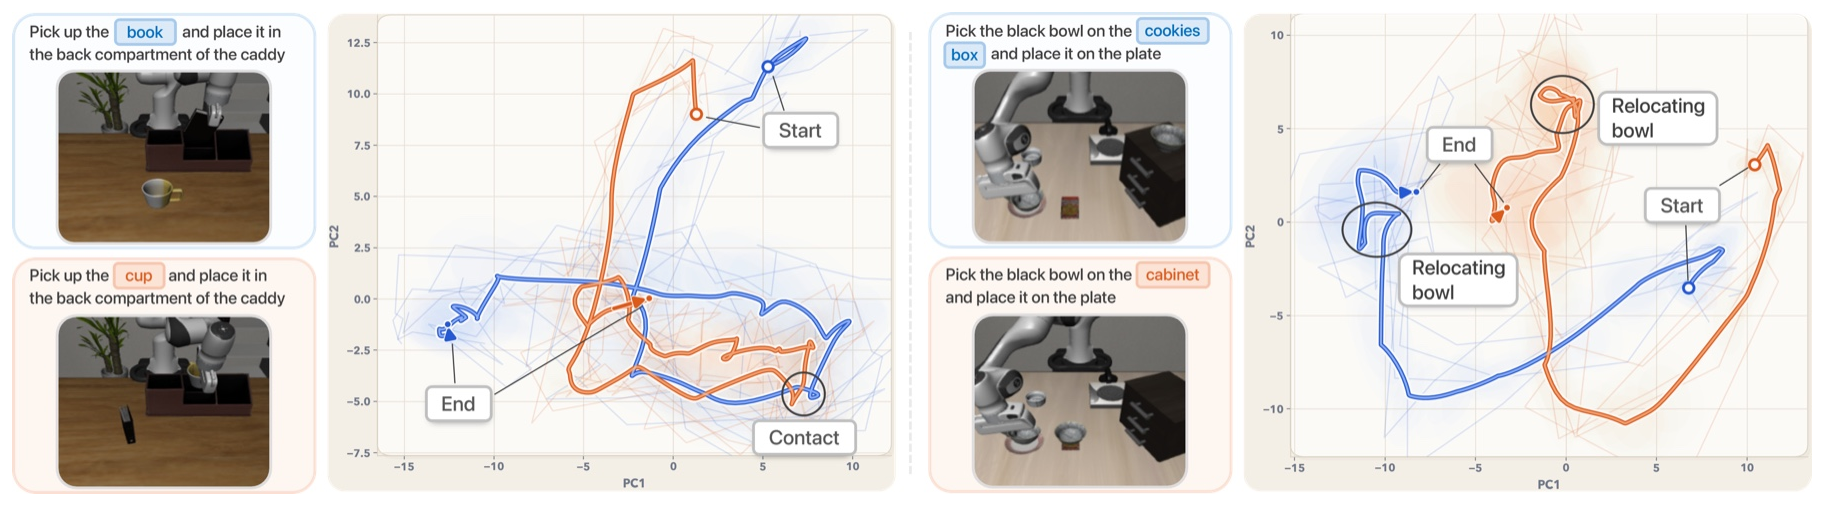
HSR真实评估的完整重复次数和独立训练种子尚未确认;阶段分与E2E的差别可以讨论,但不能自行补上标准差或显著性结论。
| 设置 | 数据与协议 | 指标 | 目的 |
|---|---|---|---|
| LIBERO-PRO | 四套件;每套件×扰动200回合 | 对象、位置、语义、任务变体成功率 | 区分鲁棒性来源 |
| 结构消融 | 相同π0.5骨干和训练预算 | 各扰动均值 | WAE、thought、验证和掩码的贡献 |
| TX-G2 | 1198示范,四任务;每任务10初始状态 | 子任务分和E2E | 双臂长序列操作 |
| HSR | 1205示范,四类移动操作 | 子任务分和E2E | 导航与放置组合 |
| 动态扰动案例 | 执行中移动物体、添加干扰 | 行为与潜在轨迹 | 是否会随新目标位置改变 |
| CALVIN | ABC→D | 平均链长 | 标准长序列能力是否保留 |
TX-G2十个状态中八个接近训练分布、两个明显移位,所有方法使用相同状态。它不是十次全OOD测试。策略查询TX-G2为10Hz,HSR为2Hz,不能仅用同样动作时域推断相同闭环反馈条件。
真机基线均微调150k步,但相同更新步不等于相同总计算或相同预训练。OpenVLA-OFT在作者RTX5070部署配置下显存不足而未纳入,不应将缺席写成算法性能落后。部分基线为零分,作者做了回放检查,但这仍说明比较包含适配效果的巨大差异,需要关注强基线π0.5的相对变化。
结果:五处可核对的证据
表1——总体增加6个百分点。 从58.0到64.0,相对约10.3%;位置均值26.8到39.3,任务变体24.8到37.1,提升主要集中于动作重新对准目标。对象和语义并非每项都更好,例如Goal对象扰动下降,因此不能说所有泛化方向一致获益。
附录A2——消融支持联合方案。 移除高斯空间、块因果掩码或验证都会降低位置/任务成绩。但“去掉thought”还同时去掉WAE和验证,不能拿这项差额当thought槽本身的独立贡献。需要更细的参数匹配或信息路径对照。
附录A5——子任务改善不必然变成全任务成功。 TX-G2餐具子任务从5.0到22.5,但E2E仍为0;衣物整理E2E从50到80,碗堆叠从0到40。前者是明确适用边界,后两者支持长序列收益。四任务子任务平均从48.95到68.75,约40.4%是相对提升,绝对仅19.8个百分点。
附录A6——HSR也有不变项。 两瓶搬运E2E从0到66.7,而箱子重排E2E仍16.7,即使其子任务分提高。子任务均值提升不能代表任务链每一环都变可靠。主文26.3%的提升同样应按相对均值解释。
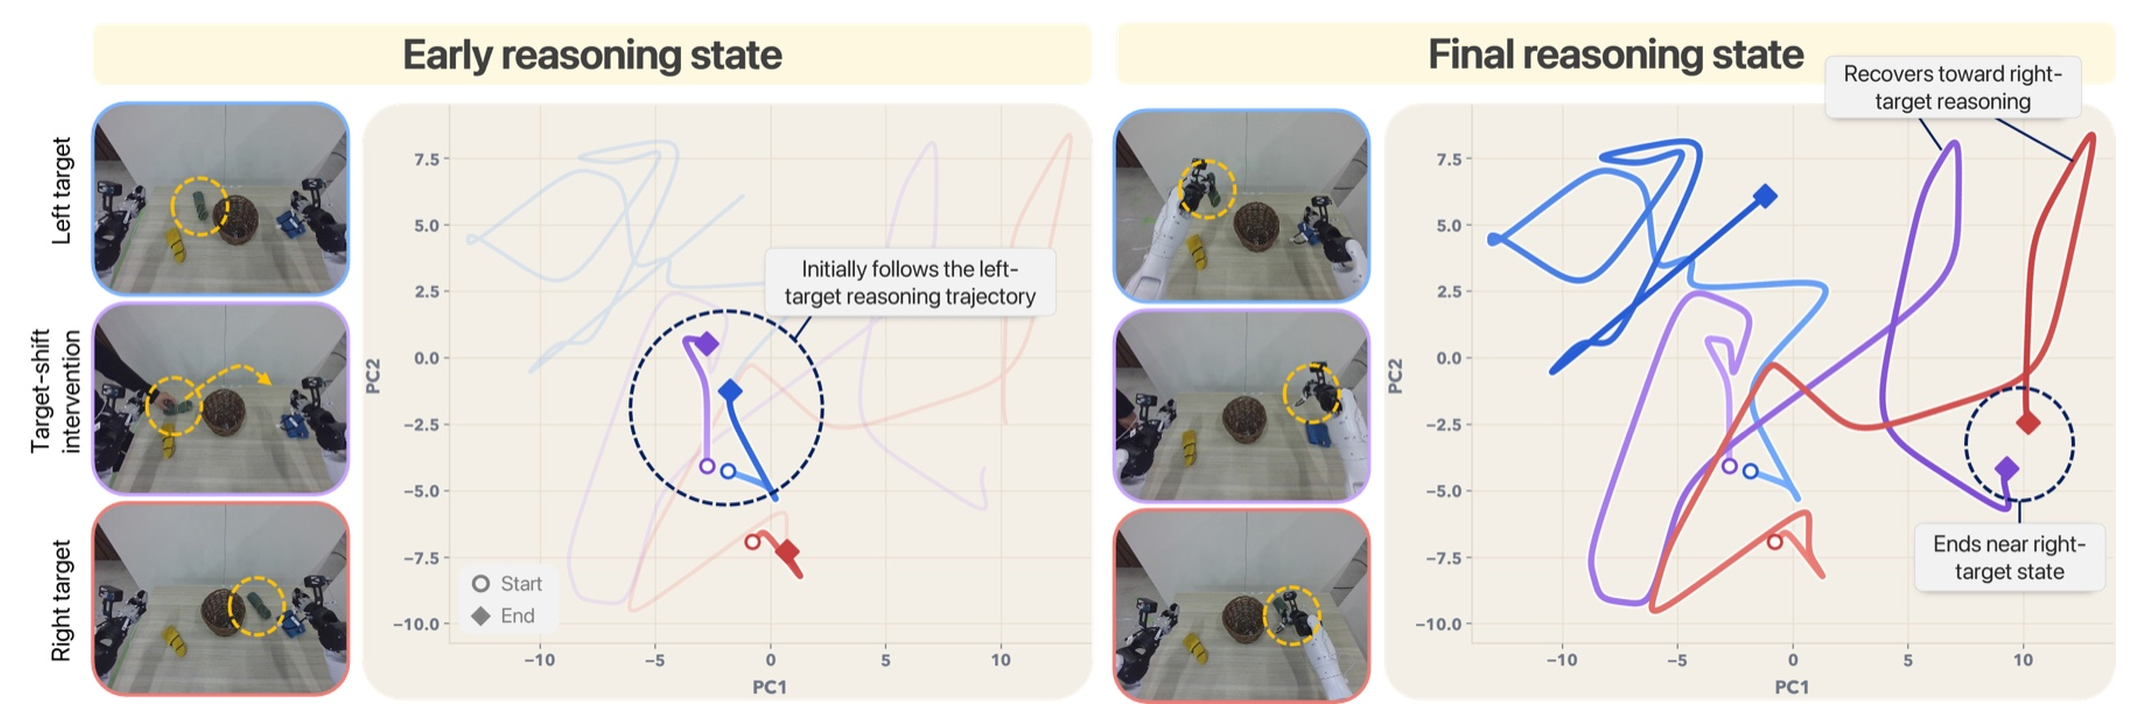
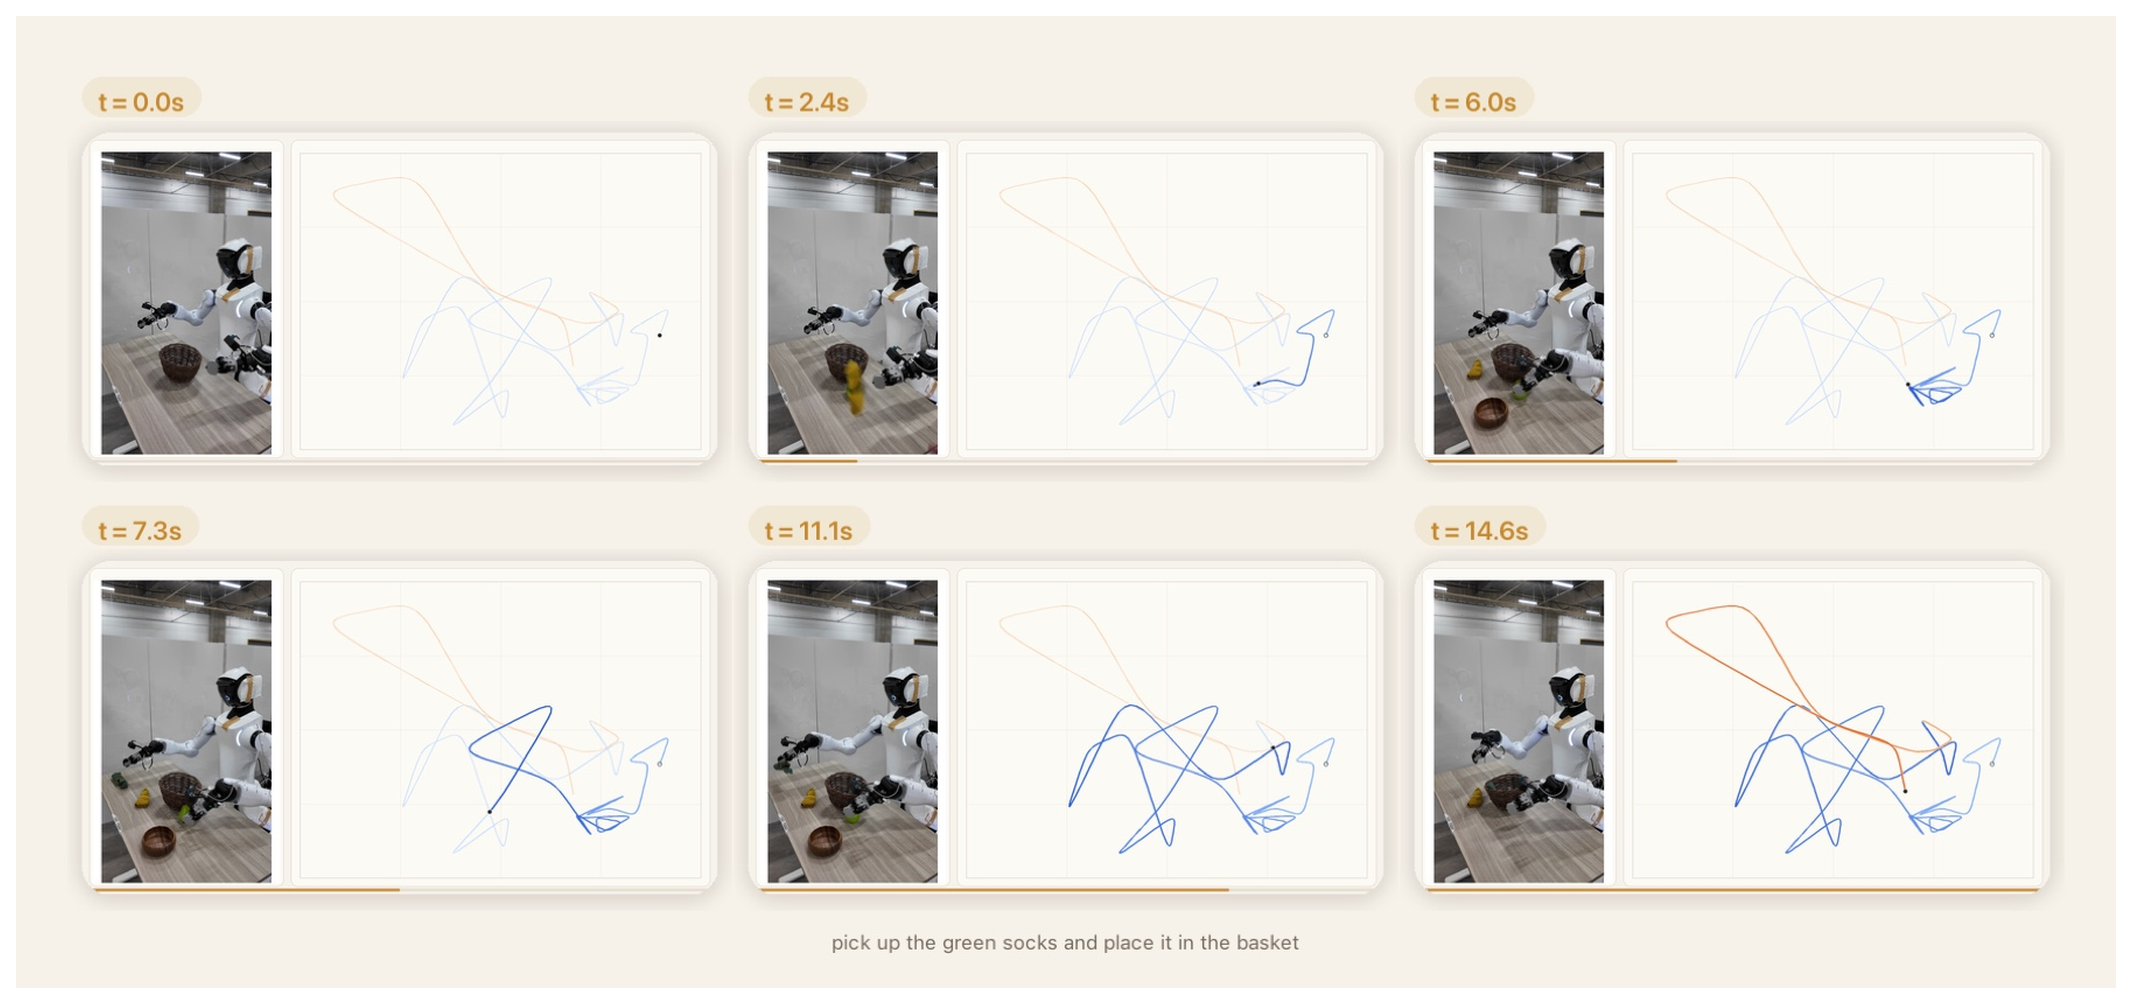
图4、图5、图6——潜在轨迹是诊断,不是语义证明。 相同场景改变指令、或将袜子从左扔到右,编码轨迹随任务阶段变化,符合重新定位解释。但PCA压缩可能隐藏差异,动作状态本身也会驱动编码变化;若要证明thought拥有因果作用,需要交换、遮蔽或定向修改编码后检验行为。
五、相近教师的可读性不证明跨模型通用
这篇工作提出有价值的评估问题:中间变量是否能被另一个实例消费,是否对动作有帮助,是否在扰动下保持相关结构。这比仅展示一串看起来合理的思维文字更接近功能性检验。
但当前证据主要覆盖EMA关联实例。共享高斯边缘分布不解决坐标可辨识性,教师验证也没有直接测试独立随机初始化、不同架构或跨机器人交换代码。因此“共享语言”适合看作研究目标,尚不能当成已完成的通用协议。
另一个限制是实验动作监督本身没有真实的thought标签。模型可以学习有用的任务压缩,而不必具备人类意义的推理。用“连续推理”命名可以组织研究,解释时仍应以可观察机制为准。
追问:怎样区分thought有效是因为结构更好,还是仅多了计算和参数?
参考答案:应固定主干、计算预算和额外槽位数量,对照无教师验证、无共享几何或普通附加条件通道,再观察动作与扰动表现。PCA分离只能说明表示有关联结构,不能独立说明其因果用途。若要证明可复用,还需实际替换或干预消费接口。
六、沿机制关系继续读
本篇沿π0.5一类连续动作生成讨论中间条件,但潜在thought与显式语言子任务是平行接口;与GR-1有辅助训练的教学联系,多一个预测目标不自动证明形成了可解释推理。
七、自测三题与参考答案
问题1:连续推理是否就是不输出文字的思维链?
答案: 可以类比为中间计算,但不能据此赋予它明确语言语义。这里是顺序产生的潜在槽和动作条件接口,其功能通过损失与实验检验。没有可读步骤,也没有证明每个槽对应逻辑命题。
问题2:MMD把所有代码对齐到高斯,为何仍不能任意跨模型交换?
答案: 分布对齐不确定语义坐标。不同模型可以旋转或重新编码同一高斯空间,保持MMD不变但语义不同。EMA验证提高相关实例的一致性;独立模型共享还需单独测试。
问题3:餐具子任务分提高而E2E为零,说明方法无效吗?
答案: 不能简单说无效,也不能宣称已解决。它表明部分环节改善,但至少一个瓶颈仍使整链失败。应定位失败阶段,并报告阶段分与E2E两者;只保留其中一个会丢失重要信息。