077|DexCap:便携式灵巧操作数据采集
原论文:DexCap: Scalable and Portable Mocap Data Collection System for Dexterous Manipulation,2024,arXiv v1。论文。
先接住前作的问题
DP3用三维观察减少几何学习负担,但它仍需要机器人动作标签。DexCap把人类动捕、定位和深度组合成可重定向的数据,DexIL再学习机器人策略;新的问题是观察与动作如何一起跨过身体差异。
五个前置概念
五个前置概念:
- 动捕:测量身体或手部的运动轨迹。
- 手眼/多传感器标定:建立不同传感器坐标之间的转换。
- 逆运动学:从目标指尖或末端位置求关节配置。
- 形体鸿沟:人体与机器人几何、接触和动力学的差异。
- 残差纠正:在当前策略输出上叠加小修改,而非完全替代。
一、问题设定:人类手部采集怎样形成机器人可用的监督
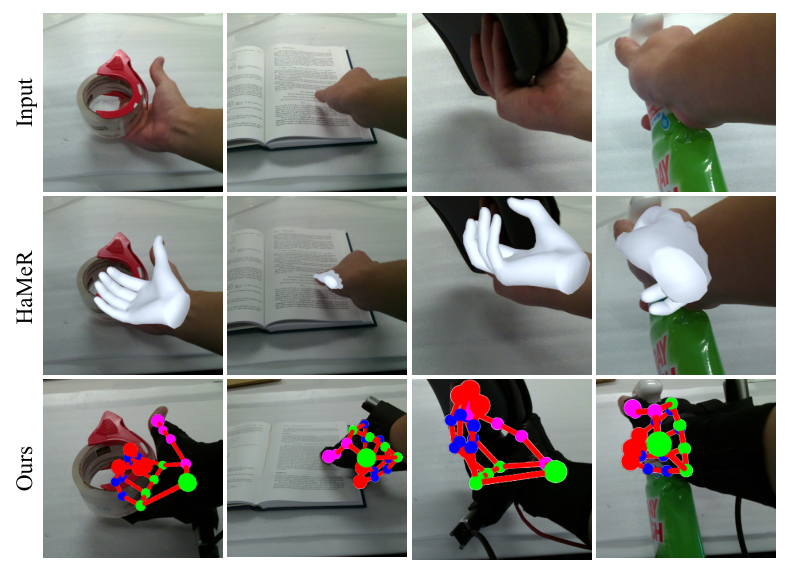
遥操作灵巧手很慢,纯视频估计人手又常被物体遮挡。DexCap 把手指动捕、手腕定位和胸前深度相机组合起来,让人在没有机器人的地方也能采集三维操作数据。
学习器需要两种东西:当时看到什么,以及应发给机器人什么命令。人手在图像里的位置并不直接等于机械臂末端在世界中的六维位姿;手指被遮挡时,指尖接触点还可能估错。
DexCap分别解决手指相对手背的位置、手腕的全局位姿、胸部移动时相机的世界位姿。所有流对齐到共同坐标,才能把环境观察与手部运动绑定。
部署机器人是双 Franka 加四指 LEAP 手。人有五指,LEAP有四指,尺度也不同,因此“动作捕捉准确”并不意味着“机器人动作正确”。丢弃小指、匹配其余指尖是一种具体对应假设。
学习阶段是离线行为克隆,不使用奖励或critic。之后人的纠正属于数据增补与监督微调,也不是让策略自行根据回报优化。任务成功率是外部评价指标。系统与算法:§III–IV。
二、同步坐标、重定向观察与动作并加入纠正
与硬件配套的 DexIL 将人手数据重定向到机器人,使用点云扩散策略学习;困难接触任务再加入人在机器人执行中的纠正。
1. 同步采集与坐标系
手套记录指尖运动,腕部 T265 通过视觉惯性定位记录手腕位姿,胸前深度相机记录环境,另一台胸部跟踪相机估计相机运动。启动时用固定卡槽建立相对变换,再把跟踪相机装到手上。
教学上,若手腕坐标为,指尖在腕部坐标为,则:
环境点云同样转换到。两者必须使用一致时刻和标定;否则即使每个传感器单独准确,也可能得到“手指穿过物体”的错误训练样本。
论文的便携设备造价是历史硬件口径,不含用于执行与评估的整套双臂机器人。便携采集并不等于低成本完成整个机器人实验。
2. 重定向不只改动作,也改观察
机器人手通过指尖IK匹配人类接触位置,腕姿提供初始化。末端位姿与手指关节组成状态,初始人手数据动作标签取下一目标状态。
环境RGB-D转点云并稳定到世界坐标;还可以将场景与手轨迹一起调整到机器人可达区域,删除无关表面,加入重定向后的机器人手点。这样减少训练看到人手、部署看到机器人手的外观差异。
不能把加入机器人手点描述成渲染出了真实机器人接触结果。它主要修正可见形体表示,并没有改变原来人手与物体的动力学。
3. 点云扩散行为克隆
Perceiver压缩点集合,结合本体历史作为动作扩散条件。教学损失写为:
其中是点云,是加噪动作序列。它学习多种可行运动的分布,而非直接平均不同抓取模式。
4. 纠正分两种模式
小误差用残差修改策略动作,大误差可用脚踏切换到遥操作接管。收集到的纠正数据与初始数据按来源对半采样微调。
关键细节是记录发送给控制器的命令,不是只记录机器人实际到达位置。接触时命令与实际位置的偏差可能产生夹持力;如果把实际位置作为目标回写,会丢掉施力意图。
统一坐标还需要统一时间。教学设手腕速度为0.5米/秒,深度帧与手腕位姿错开40毫秒,即使两者单独没有测量误差,位置错配也约为2厘米。这已经足以把指尖从物体表面移到内部,产生互相矛盾的观察—动作监督。
因此外参、时间戳、重采样和遮挡处理应一起审核。给点云添加机器人手外观只能补形体表示,不能修复错误时刻的接触几何,更不能恢复人手施加而机器人无法复现的力。原文便携跟踪与点云重定向系统的价值,建立在这些采集接口可靠的前提上。原文数据采集与重定向
自构例子与前置概念
教学例子,未运行。 人拿剪刀时,拇指深入一个环孔,另一指顶住另一个环孔。机器人手较大,即使两个指尖落在对应位置,手指中节也可能挡在环外。IK误差很小,工具依旧无法稳定受力,这不是视觉定位精度能单独解决的。
人类纠正让目标关节继续闭合,而接触中的实际关节只移动少许。记录“命令更闭合”能保留施力偏差;只记录实际关节位置,下一次控制器可能不再产生足够握力。
再看视角:人弯腰时胸部相机变低,未经稳定的图像变化很大;转换到世界坐标后,桌上同一物体位置较稳定。但若SLAM漂移,两只手与点云可能逐渐错位,所以统一坐标仍需要质量验证。
三、同步采集人手运动并重定向到机器人反馈
动作标签要保持坐标和时间一致,观察中的人体与机器人差异也需处理。困难接触再加入实际机器人纠正,不能把全部效果归因于无机器人采集。
采集人手数据:
    标定手套、腕部定位和胸部相机
    同步记录手指、手腕、胸部位姿与RGB-D
    标注任务起止,剔除复位片段

转换与学习:
    把点云和手轨迹转到统一机器人工作区
    指尖IK得到机器人腕部与手指目标
    用点云历史训练扩散动作策略

可选纠正:
    策略执行时,人提供残差或切换接管
    保存实际观察与发出的纠正命令
    初始数据和纠正数据等概率混合,微调策略

自主评估:
    固定模型,用机器人点云和本体状态闭环执行
四、区分人类数据收益与机器人纠正收益
作者证明一些任务可只用人手数据训练机器人策略。它没有证明所有灵巧任务都能免除机器人数据:剪纸与准备茶的完整成功,依赖额外纠正数据且成功率仍有限。
原图怎么读: 图8,原论文图注与图像。本图比较遮挡下动捕数据与视觉姿态估计的质量,检验的是采集接口。数据更准能帮助学习,但并不直接给出剪纸等下游任务的完整成功率。
| 项目 | 论文设置 | 要验证的问题 |
|---|---|---|
| 基础任务 | 海绵抓取、收球、擦盘 | 纯人手数据能否迁移 |
| 更难任务 | 包装、剪纸、准备茶 | 形体和接触差异何时暴露 |
| 初始数据 | 前三任务201/129/82条;包装96条 | 人直接操作产生 |
| 工具任务 | 剪纸104条、准备茶55条 | 单靠动捕是否足够 |
| 纠正数据 | 相关任务各30次人类纠正试验 | 在机少量数据的增益 |
| 频率 | 动捕60Hz后降至20Hz;纠正直接20Hz | 时间标签对齐 |
| 模型输入 | 点云保存5000点,训练抽1000点,历史3 | 存储规模与网络输入不同 |
| 训练 | 3000 epoch,batch16;扩散训练100/推理10步 | 对照共享主要预算 |
| 评价 | 通常每模型每任务20次;包装每物体5次 | 分母因实验而异 |
| 尚未确认 | 训练随机种子、总GPU时长、逐帧标定误差 | 不补造精度或置信区间 |
依据 §V 与附录 A-C/A-E。机器人控制并非严格每个策略查询都固定间隔:到目标误差足够小才查询下一动作,超过最多10步也会继续。因此记录的20Hz接口与有效策略更新节奏不能简单等同。
包装的“野外数据”是实验室之外采集的人手示范,再转到机器人工作空间学习,并不是机器人在任意野外场景自主工作。实验中复用了同一胸前观察相机,也降低了部分传感器差异。
五处证据:跨形体学习在哪里成功,在哪里仍缺数据
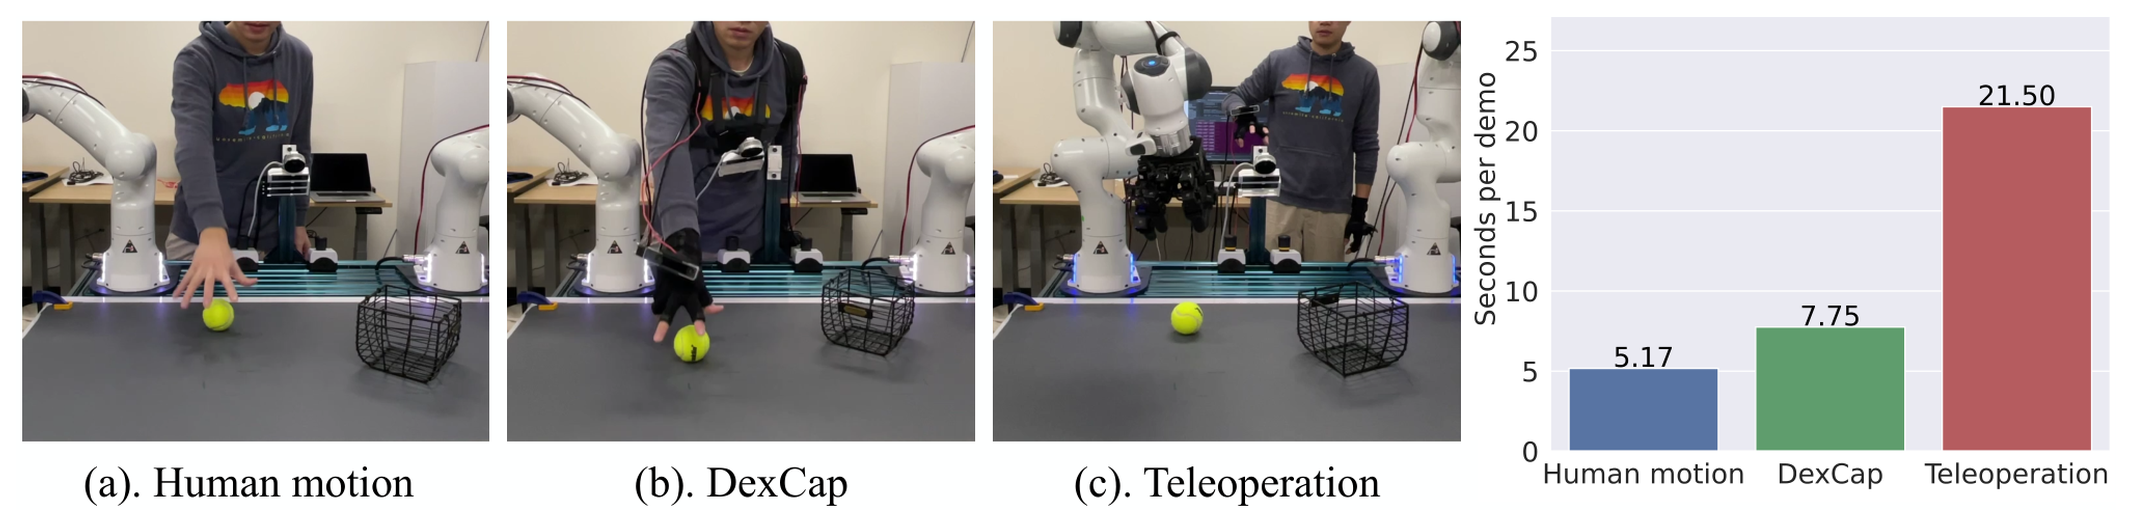
证据1:图8/9的采集质量与吞吐。 论文展示遮挡时动捕优于视觉估计的例子,收球数据采集约比遥操作快三倍。它支持便携系统对这一采集任务的价值;不能把定性画面转成毫米精度证明,也不能把一项吞吐比当所有任务的固定倍数。
证据2:表I 的纯动捕学习。 默认方法三任务平均约72%,但收球60%低于原始点云扩散的70%。Perceiver整体更好,仍不意味着每项都优于PointNet。图像方法失败也发生在明显人—机器人外观差异下,不能理解成RGB普遍不适合灵巧控制。
证据3:表II 的包装泛化。 初始数据完整任务47%,未见物体40%;加30次纠正后分别57%、42%。提升主要在已训练物体,未见实例增益很小。不能把“纠正有效”扩大为自动提高全部分布外泛化。
证据4:表III/IV 的困难任务。 剪纸与准备茶在纯动捕数据下完整成功均为0,纠正后分别20%与25%。这些结果最能说明接触和工具使用的形体鸿沟仍在。剪纸成功标准是切开纸带超过3毫米,不能写成已验证完整精密裁剪作业。
证据5:附录 A-G 的标签选择。 纠正记录控制命令,结合作者对剪刀握持、箱体稳定的失败解释,支持几何轨迹不足以表达全部施力需求。现有实验没有直接测量并匹配人体与机器人接触力,因此“已解决动力学对应”过强。实验与实现附录。
这些对照主要固定初始数据比较架构,纠正阶段则新增机器人分布数据。性能提高不能只归到微调算法;新增状态覆盖、机器人观察与命令标签同时产生作用。
原机制图表补充定位:图9。
五、手部接触差异不能只靠几何映射消除
作者直接观察到缺乏力信息、盖子离开相机视野以及精细工具抓取失败。本文的分析是:指尖位置匹配只约束接触几何,不约束手掌接触、摩擦、闭合力和工具柄内部接触。越是依赖这些变量,纯位置重定向越难。
“无需机器人采集初始数据”减少了机器人占用,但并不删除预处理成本。人工标注任务边界、点云工作区调整、重定向质量检查与后续纠正都需要资源。论文展示便携潜力,尚未形成互联网规模的实际数据验证。
动作纠正也受人反应延迟影响。错误开始到人接管之间的标签如何处理,会影响模型究竟学习恢复还是继续错误;把整段纠正轨迹视为同质专家数据,需要谨慎设计。
追问:人手和机器人动作坐标对齐了,为什么视觉输入也可能需要处理?
参考答案:同一位置的人手与机器人有不同外形和遮挡,策略可能把身体外观当作动作线索。只改标签会留下观察分布差异。应分开检查场景点云、身体区域和重定向动作,在相同任务与纠正预算下比较;坐标一致只是跨形体监督的一层条件。
六、沿机制关系继续读
与DP3是平行的点云条件扩散路线,DexCap重点解决人类灵巧示范怎样转成机器人数据;后作DexMimicGen扩充机器人示范,不能把人手采集和模拟生成的成本混算。
七、自测三题与参考答案
问题1:DexCap与DexIL分别是什么?
答案:DexCap是采集三维手部和环境数据的设备系统;DexIL是把数据重定向并训练机器人策略的算法流程。设备记录准确与策略任务成功是两个独立层面的评价,不能互相替代。
问题2:为什么要记录纠正命令,而不是只记录机器人实际到达的位置?
答案:位置控制中目标与实际位置的偏差可以产生接触力。实际位置不包含完整施力意图;把它直接当目标,可能使下一次执行失去夹持或推压需要的力。
问题3:这篇证明了仅靠人类视频就能学会剪纸吗?
答案:没有。初始数据不是普通视频,而是动捕、定位和深度同步数据;剪纸纯初始数据完整成功为0,加入在机人类纠正后为20%。准确理解需要同时保留数据类型、纠正条件和具体成功标准。