081|BIT*:让随机采样按照值得尝试的顺序进行搜索
论文:Jonathan D. Gammell、Siddhartha S. Srinivasa、Timothy D. Barfoot,Batch Informed Trees (BIT): Sampling-Based Optimal Planning via the Heuristically Guided Search of Implicit Random Geometric Graphs*,2014 年首次预印本,2015 年会议版本。精读版本 v7 · OMPL 官方接口。
先接住前作的问题
从Informed RRT*继承可改善区域的限制,仍留下“区域内先验证哪条边”的问题;BIT* 把A*式下界排序与逐批随机图组合起来。它与TrajOpt是平行路线:前者探索可行路径拓扑并渐近改善,后者在给定初始化附近优化轨迹,不应把后者写成本篇的后代。
五个前置概念
五个前置概念:
- 可采纳启发式:不超过真实最优代价的估计。
- 随机几何图:以随机状态为顶点、按空间邻近建立潜在边。
- 重连:更换树节点父边以降低已知到达代价。
- 任意时间算法:允许在有解后继续计算并改善结果。
- 渐近最优:资源无限增长时趋近最优,不是有限预算保证。
一、问题设定:批量采样图中怎样优先检查最可能改善的连接
RRT* 能不断增加随机状态,并逐步改善路径,但候选连接的处理顺序不够有针对性。另一方面,A* 很善于优先搜索可能更短的路线,却通常需要面对一个事先确定的离散图。
背景与问题定义
状态可以是机械臂关节角向量,动作在规划层表现为两个状态之间的局部连接。给定起点、目标集合、碰撞空间与路径代价,目标是寻找可行且代价尽可能低的路径。
这不是强化学习。没有奖励训练、策略梯度或环境回合;“采样”指在构型空间抽取候选状态,“代价”指路径长度等规划目标。
离散图太稀,会错过狭窄通道;太密,又会产生大量昂贵的碰撞检查。BIT* 不预先构建和验证所有边,而是保留隐式连接规则:哪些样本互为近邻、哪些连接可能值得检查,按需要展开。
与 Informed RRT* 相比,它不仅限制采样范围,还对同一批候选连接进行有序处理。与固定批次的 FMT* 相比,它能够继续加样本,并复用前一批的信息。
二、区分三类代价,用双队列延迟昂贵验证
三个代价必须区分
设 是真实最优的起点到 代价, 是当前树里已找到的代价, 是低估真实代价的启发式。通常有:
再令 是到目标的代价下界,当前最好完整路径的代价为 。能够包含更好解的候选区域满足:
对于欧氏路径长度,起点与目标的直线距离之和给出椭球形区域。它不直接指出哪条路没有障碍,只保证区域外的状态无法构成更短解。
最容易犯的错是用 替代 做永久剪枝。某状态当前绕远到达,不代表将来不能找到更短的到达方式;树内代价是已知路径的上界,不是所有可能路径的下界。
双队列:先便宜判断,再昂贵验证
顶点队列按 排序,决定哪些顶点需要生成候选边。边队列按
排序,其中 是连接代价下界。只有值得进一步考虑时,才执行真正的局部连接与碰撞检查,得到 ;碰撞边可视为代价无穷。
这种延迟不是不检查安全性。最终进入路径的边仍要通过所用碰撞检查器,只是不为明显无望的边提前付费。
在树中发现更低代价父节点时进行重连;新批次加入时继续使用已有树。剪枝还要谨慎处理被断开的后代:若其状态仍可能有用,可以退回未连接样本集合,而不是一并永久删除。
一条候选边究竟过几道门
把第 III-B 节的检查展开,才能看出“下界”与“当前树”怎样分工。对候选边 ,先检查 ;最小队列键都失败,说明当前这一批搜索可以结束,却不意味着所有未来批次都无解。计算真实边代价 后,还检查 ,最后要求 才接入树。第二道门使用到达下界,第三道门比较实际树内改善,两者不能合并。
原创手算跟踪。 已有完整解代价 12,某候选满足 。队列键为 9,值得检查。若真实连接代价为 5,第二道门得到 ,但第三道门是 ,所以不能重连;若真实代价为 3,两道门分别得到 8 和 7,才把 的树内代价从 8 改为 7。候选“可能改善完整解”不等于“这次接边确实改善树”。
这里的数字是假设的非负边代价,不是图 4 的实验。图 4 比较的是达到同一指定代价所需时间;上述跟踪解释它为何可能省掉工作,却不能从检查次数直接推出实际加速,因为近邻、队列和碰撞检查各有不同成本。检查顺序依据原论文 III-B2–3。
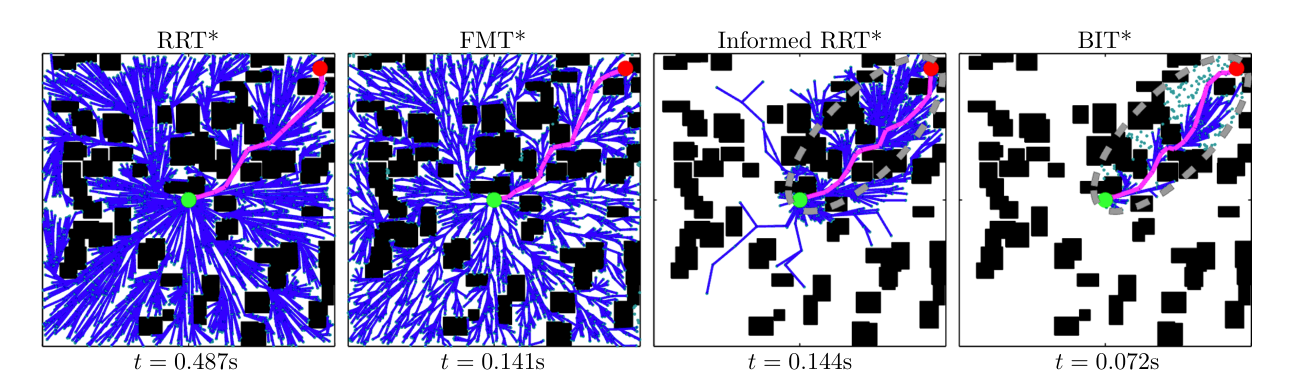
读图:四个面板达到相同指定路径代价时才停止;图下时间与各自搜索结构应一起比较。
为何可能有效,理论保证又是什么
收益主要来自两个方向:降低搜索无望区域的比例;把碰撞检查等昂贵工作放到更有希望的连接上。批量处理提供排序空间,持续批次提供逐渐加密的分辨率。
第 IV 节定理 1通过与满足条件的随机几何图及 RRT* 联系,讨论几乎必然渐近最优性。它依赖采样分布、连接规则和启发式下界等条件。将连接半径任意减得很小、使用高估启发式错误剪枝,不能继续无条件引用该结论。
概率完备性与渐近最优性都是样本数增长后的性质,不给每次 100 ms 运行一个确定的误差上界。狭窄通道在有限预算内仍可能没有被采到。
候选边先按便宜下界排队,真正的碰撞验证可以延后。下面检查双队列怎样避免过早支付代价,再分别看首解与持续改善。
三、扩充样本批次并复用搜索,检查下界剪枝
初始化树 T={起点},未连接样本含目标,最好代价为无穷
预算未耗尽时:
    若本批次没有可继续处理的候选:
        用可采纳下界剪去不可能改进的状态
        在仍可能改进的区域采样一批状态
        更新近邻连接规则,初始化顶点队列
    展开可能产生更优候选边的顶点,加入边队列
    取估计完整路径代价最低的候选边
    若本批候选已无法改善当前解:开始下一批
    否则执行必要的真实连接代价与碰撞检查
    若连接有效且改善目标顶点代价:接入或重连树
    若到达目标并改善代价:保存新解
返回截至当前预算已找到的最好可行路径
这是概念伪代码。可运行版本还需要处理空队列、旧/新顶点重连规则、代价变化后的队列维护与具体连接半径。
自构例子与前置概念
自构例子,未运行:起点和终点相距 10,已有绕障路径长度 14。某样本到两端的直线距离和为 16,它不可能产生更短解,可不再考虑;另一样本下界为 12,却可能被墙挡住,仍要碰撞检查。
若后一状态在当前树中的到达代价很高,也不能据此永久删除,因为下一批样本可能提供更短的到达方式。下界用于判断“有没有可能”,当前树代价用于描述“现在已经找到什么”。
四、同时读首解时间、最终代价与成功率
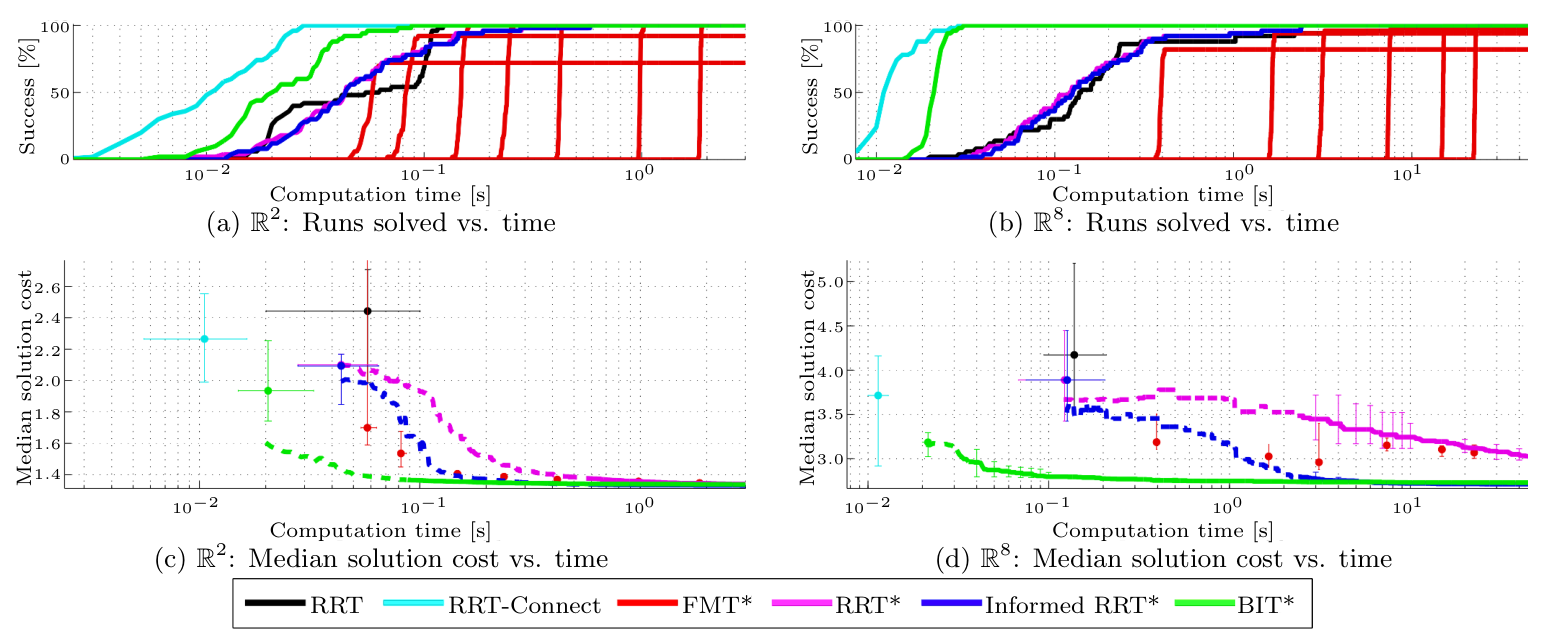
读图:上排看预算内成功比例,下排看已求解样本的中位代价。较低代价必须与多少运行成功一起解释;成功样本集合随时间改变,中位数也不必逐时刻下降。
这里采用 v7 会议稿中的图与算法;当前 OMPL 接口的后续变化不能反推为原论文实验设置。
| 实验 | 规模与设置 | 比较方法 | 指标与验证意图 |
|---|---|---|---|
| 随机二维、八维世界 | 每维度 10 个世界,每世界 50 个伪随机种子 | RRT、RRT-Connect、RRT*、Informed RRT*、FMT* | 给定时间内成功率、路径代价 |
| 批次设置 | BIT* 每批 100 样本,欧氏启发式;第 V 节 | FMT* 尝试不同固定样本数 | 观察逐批细化和固定批次的取舍 |
| HERB 单臂与双臂 | 真实平台对应的高维构型与碰撞规划问题 | 相同规划家族 | 昂贵碰撞检查下能否更快改善 |
| 调参 | 随机实验参数在独立训练世界上选择 | 不是训练策略网络 | 减少直接针对测试世界调参的影响 |
| 统计 | 中位数与非参数 95% 置信区间,见图 5说明 | 未成功试验的纳入方式会变化 | 同时查看成功率,避免幸存者偏差 |
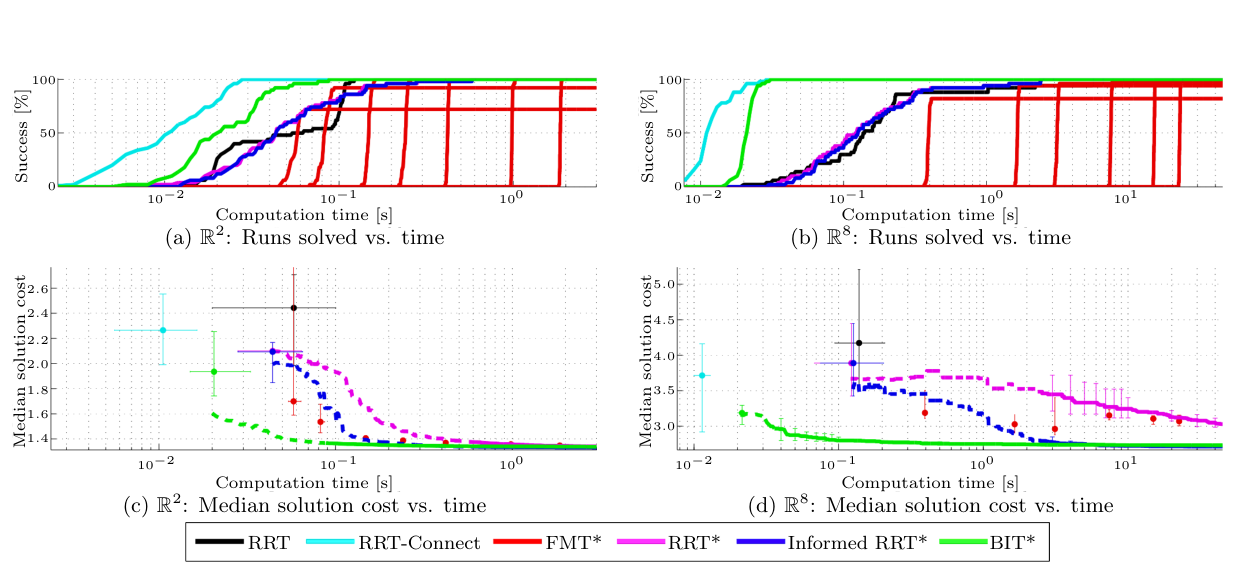
读图:补齐原有裁切缺失的完整图例,四面板分别区分成功比例与解成本;各条曲线的颜色必须与下方算法名称一起读取。
不同机器用于随机世界和 HERB 实验,因此不应直接跨两类实验比较毫秒数。本文不补造所有参数搜索消耗的完整预算;原文没有统一量化该项。
图 5展示的是代表性世界,不能将一张代表图称作所有 20 个世界的汇总结果。作者解释不同世界真实最优值未知且尺度不同,因而选择分问题呈现。
结果:首解、代价与成功率需要一起看
图 1。 困难双臂任务的路径与统计;有限预算中提高可行解获取能力;不能据此推出:每次都能在示例的 4 秒内解决。
尚未内嵌:图 1、图 6。剩余是 HERB 双臂/单臂运动叠加照片;当前评论主要评价成功率、计算时间和搜索性质,已展示相应图表及算法过程。照片不能独立证明这些定量结论,暂保留两个平台演示入口。
图 3。 加批次、剪枝与搜索推进;解释信息复用机制;不能据此推出:直观图本身就是速度证明。
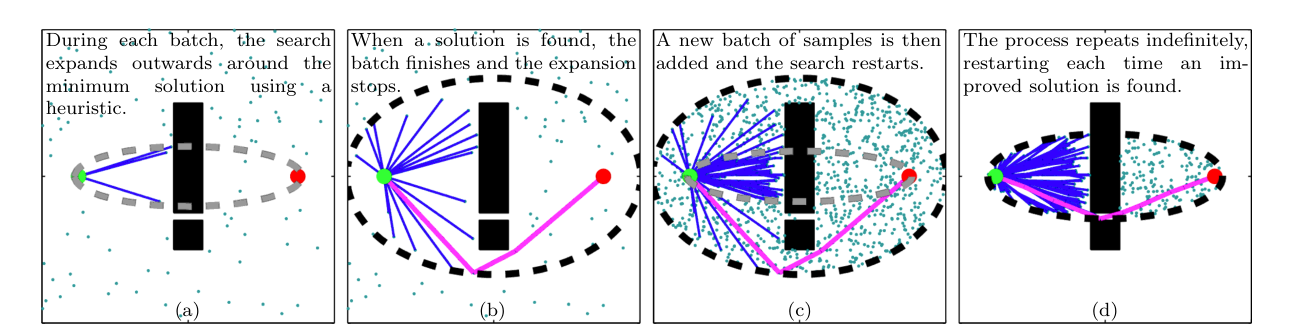
读图:绿点和红点给出起终点;每次加入样本后只改变搜索支持集,不应把蓝色连线数量当成实测运行时间。
图 4。 同一二维问题达到相近代价;展示排序可减少无效工作;不能据此推出:单个例子代表平均加速比。
图 5。 成功率与中位代价随时间变化;观察有限时间性能;不能据此推出:中位数上升意味着每条路径变差。
图 6。 操作规划结果;将方法带到较贵的碰撞空间;不能据此推出:已比较任意动力学控制任务。
困难双臂问题在 25 次、每次 2.5 分钟预算中,BIT* 成功率为 68%,Informed RRT* 为 8%,FMT* 为 36%;图 1同时列出的中位代价分别为 17.4、25.3、17.2。FMT* 的已解路径代价略低,却更少找到解,不能只挑代价一列宣布谁全面获胜。
BIT* 相比 FMT* 的成功率是提高 32 个百分点,若计算相对提升则为 。两者口径不同,本文优先使用百分点。
RRT-Connect 找到初始解更快的事实应保留,它对应“先快速拿到一条可行路”的不同取舍。渐近最优方法的价值在后续持续改善,不是必须赢每一个首解时间。
五、保留队列成本、有限预算和理论条件
贡献、代价与局限
新意是将启发式图搜索、随机几何图、批次加密和增量复用组织在一起,而不是单独发明 A*、采样或椭球区域。这样把搜索顺序与空间分辨率两件事协调起来。
队列维护、近邻检索与剪枝都有成本;碰撞检查很便宜、启发式很弱或只需极快首解时,优势可能缩小。批次太小,排序空间不足;太大,则可能在早期花太多时间处理一个过密图。这是算法设计的取舍,不是论文已经给出普适最佳批次。
作者讨论了未来约束规划扩展。本文分析认为:若机器人需要非完整运动或复杂动力学连接,真正边代价和可采纳启发式可能更难计算,不能只把几何版本伪代码换个状态向量就当作完成扩展。
六、追问:减少碰撞检查次数,为什么未必等量减少总运行时间?
减少碰撞检查次数,为什么未必等量减少总运行时间?
参考答案:双队列、近邻与批次管理也有成本,减少一类查询不等于其余开销不变。应固定碰撞检查器与预算,分别统计检查、搜索维护和最终解质量。首解时间与后续改善是不同指标,不能用一个总排名替代。
七、回看启发采样,再比较局部轨迹优化
- 直接继承:Informed RRT*:已有一条路之后,还值得搜索哪里。回看可改善区域的下界如何支撑批量搜索。
- 平行路线:TrajOpt:用局部凸问题修复整条碰撞轨迹。在给定初值附近局部优化轨迹,探索与优化职责不同。
八、自测与参考答案
问题一:为什么延迟碰撞检查不等于降低路径安全要求?
答案:延迟只是改变验证顺序,明显不可能改善结果的边不必花钱检查;真正接入树并返回的路径边仍必须通过所用碰撞检测。检测器本身的分辨率和准确性是另一层假设。
问题二:为什么不能用当前树代价加剩余启发式永久剪掉一个状态?
答案:当前树代价只是已经找到的路径上界,后续可能通过重连降低。永久剪枝需要对所有可能到达路径都成立的代价下界;否则可能删除未来最佳路线必须经过的状态。
问题三:成功率提高时,中位路径代价为什么可能上升?
答案:先前失败的困难试验后来得到较长路径,被加入统计,改变了样本组成。原文图注明确提醒这一点。应同时看成功率、统计纳入规则和单次最优代价,不能把汇总中位数上升误认为算法撤销了更好的路径。